
Motor industri sering kali beroperasi di bawah tekanan mekanis dan termal yang ekstrim. Mencapai akurasi posisi absolut dan kontrol pergantian yang tepat di lingkungan yang keras ini menghadirkan tantangan teknis yang sangat besar. Sensor standar sering kali gagal saat terkena guncangan hebat atau suhu tinggi. A Brushless Resolver bertindak sebagai transformator listrik putar analog yang kokoh. Ini pada dasarnya menerjemahkan posisi rotor menjadi sinyal listrik yang dapat diukur tanpa adanya kontak fisik antar bagian. Garis dasar non-kontak ini menghilangkan banyak titik keausan umum yang ditemukan pada perangkat umpan balik tradisional.
Menentukan perangkat umpan balik yang tepat berdampak langsung pada masa pakai motor Anda, interval perawatan, dan tingkat kegagalan sistem secara keseluruhan. Jika Anda memilih dengan buruk, Anda berisiko mengalami downtime yang sangat besar. Dalam panduan komprehensif ini, Anda akan mempelajari cara kerja sensor tangguh ini di dalam motor. Kami juga akan memeriksa trade-off arsitektur utama dan menguraikan praktik terbaik untuk keberhasilan integrasi mekanis.
Poin Penting
Resolver tanpa sikat memberikan umpan balik posisi dan kecepatan absolut yang penting untuk pergantian motor servo dan kontrol gerakan.
Tidak seperti alternatif optik, desainnya yang berbasis transformator dan bebas kontak menjamin pengoperasian di lingkungan dengan getaran tinggi, suhu tinggi, dan banyak kontaminan.
Memilih antara arsitektur resolusi bertempat dan tanpa bingkai sangat bergantung pada batasan ruang, beban penahan, dan kemampuan integrasi.
Implementasi yang tepat memerlukan pertimbangan spesifikasi Resolver-to-Digital Converter (RDC), interferensi elektromagnetik (EMI), dan toleransi pemasangan.
Peran Operasional Penyelesai Motor
Fungsi Inti
Setiap sistem gerak yang sangat dinamis memerlukan umpan balik yang terus menerus. A Motor Resolver melayani tujuan ini dengan memberikan umpan balik absolut terhadap posisi sudut poros motor. Perangkat ini terdiri dari belitan primer stasioner dan dua belitan sekunder dengan jarak 90 derajat. Saat poros motor berputar, penyelesai terus memantau sudut fisik yang tepat. Anda selalu mengetahui lokasi rotor yang tepat saat sistem dihidupkan. Ia tidak perlu menyelesaikan rangkaian homing untuk menemukan titik awalnya.
Penghapusan Keausan Mekanis
Teknologi umpan balik lama sangat bergantung pada kontak fisik. Mereka menggunakan sikat karbon yang rapuh dan slip ring untuk mentransfer sinyal listrik. Koneksi fisik ini melemah dengan cepat. Mereka menghasilkan gesekan, menyebabkan busur listrik, dan menimbulkan kebisingan yang tidak diinginkan ke dalam loop kontrol. Dengan sepenuhnya menghilangkan sikat dan slip ring, desain berbasis transformator modern menghilangkan titik kegagalan utama ini. Anda secara signifikan mengurangi kebisingan listrik dan secara drastis memperpanjang interval perawatan rakitan motor Anda.
Pergantian dan Kontrol
Untuk mengoptimalkan torsi dan mengatur kecepatan secara dinamis, pengontrol motor perlu memahami sudut rotor setiap saat. Berikut cara perangkat memfasilitasi proses ini:
Pengontrol eksternal mengirimkan sinyal referensi AC frekuensi tinggi ke belitan primer.
Medan magnet berpindah melintasi celah udara ke belitan sekunder pada stator.
Perangkat mengeluarkan dua sinyal analog yang berbeda: tegangan sinus dan tegangan kosinus.
Pengontrol mengukur amplitudo kedua sinyal ini.
Resolver-to-Digital Converter (RDC) memproses rasio ini untuk menghitung sudut poros yang tepat.
Aliran data analog yang berkesinambungan ini memungkinkan penggerak motor menyalakan kumparan stator pada saat yang tepat diperlukan. Ini memastikan gerakan mulus, menghilangkan riak torsi, dan memaksimalkan efisiensi operasional.
Hasil Keandalan
Anda tidak dapat memisahkan mekanisme penginderaan fisik dari hasil bisnis yang lebih luas. Saat Anda mengintegrasikan sensor tangguh ini, Anda mencegah kegagalan besar dalam aplikasi penting. Di sektor kedirgantaraan, sensor yang gagal dapat membuat seluruh pesawat tidak terbang. Dalam otomatisasi berat, kehilangan umpan balik posisi dapat menyebabkan lengan robot terbentur pada peralatan yang mahal. Sifat analog yang kokoh dari trafo ini memastikan pengoperasian yang stabil. Mereka melindungi aset industri senilai jutaan dolar dengan memberikan keandalan tanpa kompromi.
Resolver Tanpa Sikat vs. Encoder Optik: Mengevaluasi Pengorbanannya
Ketahanan Lingkungan
Aplikasi industri jarang menawarkan lingkungan yang bersih dan suhu terkontrol. Resolver tahan terhadap suhu ekstrem, sering kali beroperasi dengan sempurna hingga 200°C. Mereka tahan terhadap guncangan hebat, getaran hebat, dan perendaman total dalam minyak. Sebaliknya, encoder optik mengandalkan kaca rapuh atau disk plastik. Disk encoder warp suhu tinggi. Getaran yang kuat menghancurkannya. Resolver bergantung pada gulungan tembaga dan laminasi baja. Pada dasarnya Anda dapat memperlakukannya sebagai balok logam padat.
Integritas Sinyal
Partikel berat dan kondensasi merusak transmisi optik. Jika minyak atau uap air memasuki rumah encoder optik, cahaya LED akan dibiaskan. Sensor segera kehilangan hitungan posisinya dan gagal. Induksi magnetik analog tidak mengalami kerentanan ini. Medan magnet melewati minyak, kotoran, debu, dan kondensasi dengan mudah. Integritas sinyal yang melekat ini menjadikan sensor berbasis induksi satu-satunya pilihan yang tepat untuk aplikasi penambangan, penggilingan kertas, dan permesinan berat.
Biaya Kepemilikan dan Risiko Kegagalan
Insinyur harus hati-hati mengevaluasi biaya komponen awal versus biaya downtime jangka panjang. Encoder optik sering kali lebih murah di muka dan memberikan keluaran digital langsung. Resolver memerlukan pengkondisian sinyal eksternal melalui RDC, sehingga menambah biaya panel awal. Namun, mereka hampir tidak pernah gagal secara mekanis. Saat Anda menghitung biaya per jam dari waktu henti yang tidak direncanakan di fasilitas produksi, daya tahan yang unggul akan mengimbangi investasi elektronik awal dengan cepat. Anda pada dasarnya menukar sedikit peningkatan kompleksitas integrasi dengan layanan tanpa gangguan selama beberapa dekade.
Matriks Keputusan
Anda memerlukan ambang logis yang jelas untuk memandu proses spesifikasi Anda. Gunakan kriteria dasar berikut untuk menentukan teknologi yang tepat untuk aplikasi Anda.
Umpan Balik Matriks Seleksi Teknologi
| Prioritas Penerapan |
Teknologi yang Direkomendasikan |
Justifikasi Utama |
| Lingkungan Keras & Suhu Tinggi |
Penyelesai |
Toleransi hingga 200°C, guncangan tinggi, dan tahan terhadap kontaminasi berat. |
| Resolusi Ultra Tinggi & Kamar Bersih |
Encoder Optik |
Memberikan jutaan hitungan per revolusi untuk manufaktur semikonduktor yang presisi. |
| Keandalan Mutlak & Tanpa Perawatan |
Penyelesai |
Tidak ada suku cadang internal yang aus, menghilangkan siklus penggantian berkala. |
| Integrasi Digital Sederhana dan Berbiaya Rendah |
Encoder Optik |
Output digital langsung menghilangkan kebutuhan akan chip konversi eksternal. |
Faktor Bentuk dan Konfigurasi: Memilih Arsitektur yang Tepat
Aplikasi Resolver Tanpa Bingkai
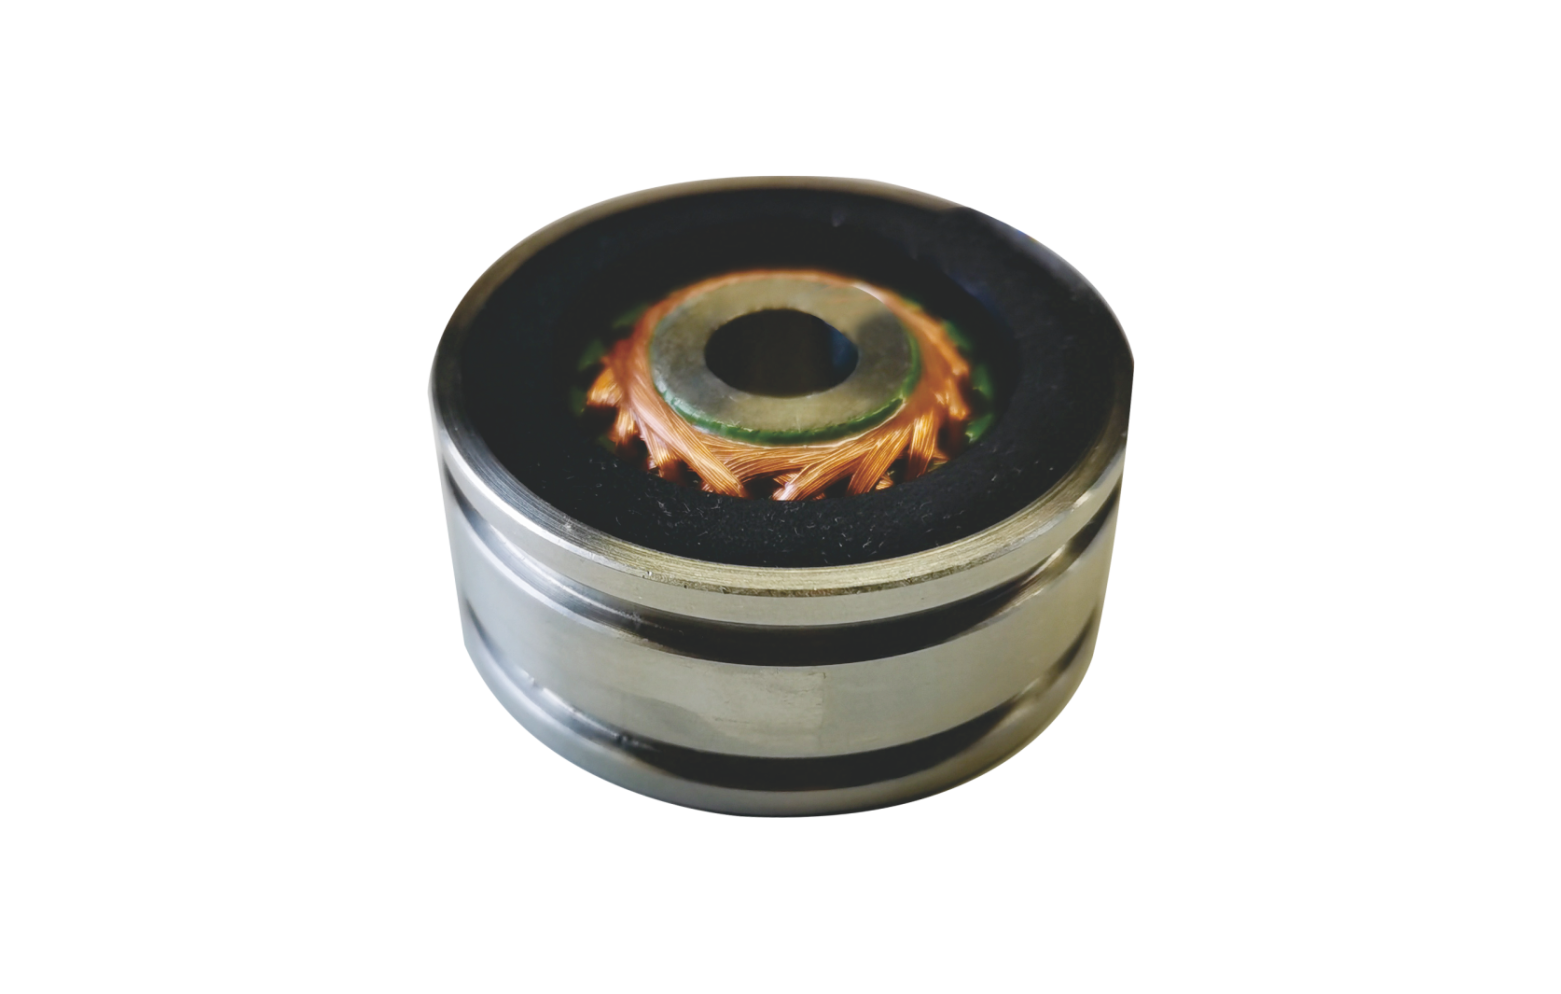
Pemasok produsen a Resolver Tanpa Bingkai sebagai dua komponen terpisah: rotor berbeda dan stator berbeda. Mereka tidak termasuk rumahan, poros internal, atau bantalan. Anda mengintegrasikannya langsung ke rumah motor itu sendiri.
Mengurangi Jejak Keseluruhan: Menanamkan sensor ke dalam bodi motor menghemat panjang aksial kritis.
Penghapusan Serangan Balik Mekanis: Pemasangan langsung ke poros motor utama menghilangkan kebutuhan akan kopling fleksibel.
Komponen Lebih Sedikit: Mengandalkan bantalan motor utama mengurangi jumlah komponen mekanis secara keseluruhan.
Namun, arsitektur ini menghadirkan trade-off tertentu. Ini membutuhkan toleransi pemasangan yang lebih ketat. Fasilitas Anda memerlukan keahlian penyelarasan internal untuk memastikan rotor dan stator tetap konsentris sempurna selama perakitan.
Resolver Kecepatan Tunggal vs. Multi-Kecepatan
Kecepatan konfigurasi menentukan hubungan antara siklus listrik dan rotasi mekanis. A Single Speed Resolver menyelesaikan tepat satu siklus listrik untuk setiap putaran mekanis penuh. Rasio satu banding satu ini memberikan umpan balik posisi absolut dalam 360 derajat penuh. Pengontrol motor selalu mengetahui sudut yang tepat segera setelah dinyalakan.
Varian multi-kecepatan menampilkan beberapa siklus listrik per revolusi mekanis. Model empat kecepatan menghasilkan empat gelombang sinus per rotasi. Hal ini melipatgandakan resolusi efektif, menjadikannya ideal untuk peralatan mesin berpresisi tinggi. Imbalannya terletak pada kompleksitas pengendalian. Unit multi-kecepatan memberikan posisi absolut dalam satu siklus kelistrikan, namun unit tersebut tidak dapat menentukan posisi mekanis absolut dalam 360 derajat penuh tanpa roda gigi tambahan atau pelacakan perangkat lunak.
Dimensi Evaluasi Pengadaan dan Spesifikasi
Persyaratan Akurasi dan Resolusi
Anda harus menilai margin kesalahan yang dapat diterima yang diperlukan oleh aplikasi spesifik Anda. Insinyur mengukur keakuratan resolusi dalam hitungan menit busur. Satu menit busur sama dengan seperenam puluh derajat. Model industri standar biasanya menawarkan peringkat akurasi antara 4 dan 10 menit busur. Jika Anda mendesain sambungan robotik atau tabel pengindeksan yang presisi, Anda dapat menentukan model dengan akurasi tinggi yang dipangkas dalam 1 atau 2 menit busur. Anda harus menyeimbangkan persyaratan akurasi ini dengan biaya produksi, karena toleransi yang lebih ketat akan meningkatkan harga satuan secara eksponensial.
Standar Lingkungan dan Kepatuhan
Jangan mengandalkan klaim “ketangguhan” yang tidak jelas. Anda harus mengevaluasi sensor melalui lensa standar kepatuhan tertentu. Untuk lingkungan pemrosesan makanan atau pencucian berat, mintalah peringkat IP69K untuk memastikan ketahanan terhadap pancaran air bertekanan tinggi dan bersuhu tinggi. Jika Anda beroperasi di sektor kedirgantaraan, wajibkan kepatuhan MIL-STD-810 untuk menjamin kelangsungan hidup selama getaran ekstrem dan dekompresi eksplosif. Untuk lingkungan industri yang mudah meledak, carilah sertifikasi ATEX atau IECEx untuk memastikan keamanan intrinsik.
Ukuran, Berat, dan Daya (SWaP)
Kendala fisik sangat mempengaruhi proses spesifikasi. Anda harus memasukkan unit ke dalam selubung rumah motor yang tersedia. Bobot juga sangat penting dalam sistem yang sangat dinamis. Massa rotor menambah inersia pada poros motor. Inersia rotor yang berlebihan menurunkan tingkat akselerasi dan membatasi bandwidth dinamis sistem servo. Selalu pilih faktor bentuk terkecil dan teringan yang mampu memenuhi persyaratan akurasi dan lingkungan Anda.
Dukungan Rekayasa Vendor
Strategi pengadaan Anda harus memprioritaskan kemitraan vendor dibandingkan sumber komponen sederhana. Bermitra dengan produsen yang mampu menyediakan data pengujian yang kuat dan kemampuan penyesuaian yang luas. Tanyakan kepada vendor Anda metrik MTBF (Mean Time Between Failures) yang transparan berdasarkan pengujian empiris, bukan hanya perhitungan teoritis. Vendor yang andal akan menyediakan panjang timah khusus, jenis konektor khusus, dan senyawa pot khusus agar sesuai dengan kebutuhan lingkungan Anda.
Realitas Implementasi dan Risiko Integrasi
Kerentanan Pemasangan dan Penyelarasan
Implementasi di dunia nyata sering kali memperlihatkan kerentanan mekanis. Mempertahankan konsentrisitas merupakan tantangan terbesar selama pemasangan, terutama saat menggunakan model tanpa bingkai. Jika Anda memasang rotor di luar pusat bahkan beberapa mikron, Anda menimbulkan eksentrisitas. Eksentrisitas menyebabkan celah udara antara rotor dan stator berfluktuasi selama putaran. Fluktuasi ini menciptakan kesalahan siklik sekali per putaran pada sinyal keluaran. Anda harus mengontrol runout poros secara ketat dan memanfaatkan toleransi pemesinan yang tepat pada bel ujung motor Anda untuk meminimalkan kesalahan penyelarasan ini.
Interferensi Elektromagnetik (EMI)
Sinyal analog pada dasarnya rentan terhadap interferensi elektromagnetik. Perangkat switching berdaya tinggi, seperti Variable Frequency Drives (VFDs), menghasilkan kebisingan listrik dalam jumlah besar. Jika kebisingan ini berpasangan dengan garis umpan balik, maka akan mendistorsi sinyal sinus dan kosinus, menyebabkan perilaku motorik tidak menentu. Anda harus menggunakan kabel twisted-pair dan berpelindung ganda. Rutekan kabel umpan balik sepenuhnya terpisah dari saluran listrik motor tegangan tinggi. Selain itu, patuhi dengan ketat protokol pengardean yang benar, pastikan Anda mengardekan pelindung kabel di ujung RDC hanya untuk mencegah loop arde.
Kalibrasi dan Latensi RDC
Sensor saja tidak menentukan keakuratan sistem. Performa keseluruhan sangat bergantung pada kualitas dan penyetelan Resolver-to-Digital Converter. RDC modern menggunakan loop pelacakan untuk mengikuti sinyal analog. Jika bandwidth loop pelacakan disetel terlalu rendah, data posisi digital akan tertinggal dari posisi mekanis sebenarnya selama akselerasi kecepatan tinggi. Anda harus hati-hati mengkalibrasi pergeseran fasa RDC dan frekuensi eksitasi agar sesuai dengan impedansi spesifik sensor. Kalibrasi yang buruk secara langsung mengakibatkan riak kecepatan dan kebisingan motor yang terdengar.
Mitigasi Ekspansi Termal
Fluktuasi suhu yang ekstrim menyebabkan material fisik mengembang dan menyusut. Anda harus mengevaluasi Koefisien Ekspansi Termal (CTE) dari bahan sensor dan poros motor. Jika poros motor mengembang lebih cepat dari diameter dalam rotor, hal ini akan menimbulkan tegangan hoop yang sangat besar. Tegangan ini dapat memecahkan inti rotor atau menyebabkannya keluar dari jalurnya. Sebaliknya, pemuaian stator dapat menyebabkan unit terikat di dalam rumah motor. Selalu pastikan pemasangan yang sesuai mengakomodasi pertumbuhan panas yang diharapkan di seluruh rentang suhu operasional Anda.
Kesimpulan
Menentukan mekanisme umpan balik yang tepat menentukan keberhasilan atau kegagalan sistem kontrol gerak Anda. Resolver tanpa sikat memberikan nilai strategis yang tak tertandingi dengan menjaga kinerja motor dalam aplikasi industri yang paling menuntut. Konstruksi berbasis transformatornya sepenuhnya menghilangkan keausan mekanis, memastikan keandalan mutlak di lingkungan yang tidak mendukung teknologi optik.
Pilihan Anda antara desain tanpa bingkai, arsitektur kecepatan tunggal, atau konfigurasi multikecepatan harus selaras langsung dengan data lingkungan Anda dan keahlian integrasi yang tersedia. Jangan perlakukan sensor ini sebagai komponen renungan yang dikomoditisasi. Spesifikasi yang tepat memerlukan perhatian yang cermat terhadap toleransi pemasangan, mitigasi EMI, dan kalibrasi RDC.
Segera ambil tindakan untuk mengamankan desain motor Anda selanjutnya. Tinjau lembar data teknis yang komprehensif dan analisis metrik MTBF. Minta model CAD 3D dari vendor Anda untuk mengonfirmasi kesesuaian mekanis, dan konsultasikan langsung dengan teknisi aplikasi untuk memvalidasi persyaratan umpan balik motor spesifik Anda.
Pertanyaan Umum
T: Apa perbedaan antara penyelesai tanpa sikat dan penyelesai tradisional?
J: Resolver tradisional mengandalkan sikat mekanis dan slip ring untuk mengirimkan sinyal listrik ke rotor yang bergerak. Titik kontak ini menyebabkan gesekan, menimbulkan kebisingan listrik, dan aus seiring waktu. Varian tanpa sikat menggunakan desain transformator putar untuk mentransfer daya dan sinyal secara magnetis melintasi celah udara. Hal ini sepenuhnya menghilangkan keausan fisik komponen, sehingga sangat meningkatkan MTBF (Mean Time Between Failures).
T: Dapatkah penyelesai tanpa sikat memberikan umpan balik posisi absolut saat penyalaan ditingkatkan?
J: Ya. Karena mereka memantau induksi magnet secara terus-menerus daripada menghitung pulsa digital, mereka segera melaporkan sudut rotor yang tepat saat Anda menerapkan daya. Model kecepatan tunggal mencapai posisi absolut dalam rotasi 360 derajat penuh tanpa memerlukan rangkaian homing atau cadangan baterai.
T: Berapa umur khas penyelesai tanpa sikat pada motor industri?
J: Umurnya sangat bergantung pada arsitekturnya. Model yang ditempatkan hanya dibatasi oleh masa pakai mekanis bantalan internalnya, seringkali melebihi 50.000 jam pengoperasian terus-menerus. Model tanpa bingkai sama sekali tidak memiliki bantalan internal. Dengan asumsi pemasangan yang tepat dan perlindungan lingkungan, unit tanpa bingkai secara teoritis menawarkan umur operasional yang tidak terbatas.
T: Bagaimana cara mengubah sinyal analog dari motor solver menjadi data digital untuk PLC saya?
J: Anda harus menggunakan Resolver-to-Digital Converter (RDC). RDC adalah sirkuit terintegrasi khusus yang mengukur rasio antara sinyal sinus analog dan kosinus. Ini mengubah rasio analog ini menjadi kata posisi digital (seringkali 12 hingga 16 bit). Data digital ini kemudian dikirim ke PLC atau penggerak motor Anda melalui protokol komunikasi industri standar.


