
Motoarele industriale funcționează adesea sub stres mecanic și termic extrem. Obținerea preciziei poziționale absolute și controlului precis al comutației în aceste medii dure reprezintă o provocare masivă de inginerie. Senzorii standard eșuează adesea atunci când sunt supuși la șocuri severe sau la temperaturi ridicate. O Brushless Resolver acționează ca un transformator electric rotativ analog, robust. În esență, traduce poziția rotorului în semnale electrice măsurabile fără niciun contact fizic între părți. Această linie de bază fără contact elimină multe puncte de uzură comune găsite în dispozitivele tradiționale de feedback.
Specificarea dispozitivului de feedback potrivit are un impact direct asupra duratei de viață a motorului, intervalelor de întreținere și ratelor generale de defecțiuni ale sistemului. Dacă alegeți prost, riscați o pauză catastrofală. În acest ghid cuprinzător, veți explora modul în care acești senzori robusti funcționează în interiorul unui motor. Vom examina, de asemenea, compromisurile cheie ale arhitecturii și vom schița cele mai bune practici pentru o integrare mecanică de succes.
Recomandări cheie
Un rezolutor fără perii oferă feedback absolut de poziție și viteză, critic pentru comutarea servomotoarelor și controlul mișcării.
Spre deosebire de alternativele optice, designul lor bazat pe transformator, fără contact, garantează funcționarea în medii cu vibrații ridicate, temperatură ridicată și contaminanți.
Alegerea dintre arhitecturile de rezoluție adăpostite și fără cadru depinde în mare măsură de constrângerile de spațiu, de încărcări suportate și de capacitățile de integrare.
Implementarea corectă necesită luarea în considerare a specificațiilor Resolver-to-Digital Converter (RDC), interferențe electromagnetice (EMI) și toleranțe de montare.
Rolul Operațional al unui Motor Resolver
Funcția de bază
Fiecare sistem de mișcare foarte dinamic necesită feedback continuu. O Motor Resolver servește exact acestui scop, oferind feedback absolut al poziției unghiulare a arborelui motor. Dispozitivul constă dintr-o înfășurare primară staționară și două înfășurări secundare distanțate la 90 de grade. Pe măsură ce arborele motorului se rotește, resolverul monitorizează continuu unghiul fizic exact al acestuia. Știți întotdeauna locația exactă a rotorului în momentul în care sistemul pornește. Nu trebuie niciodată să finalizeze o secvență de orientare pentru a-și găsi punctul de pornire.
Eliminarea uzurii mecanice
Tehnologiile de feedback mai vechi se bazau în mare măsură pe contactul fizic. Au folosit perii de cărbune fragile și inele colectoare pentru a transfera semnalele electrice. Aceste conexiuni fizice s-au uzat rapid. Au generat frecare, au provocat arc electric și au introdus zgomot nedorit în buclele de control. Prin eliminarea completă a periilor și a inelelor colectoare, modelele moderne bazate pe transformatoare îndepărtează aceste puncte de defecțiune primare. Reduceți semnificativ zgomotul electric și extindeți drastic intervalele de întreținere ale ansamblurilor motoarelor dumneavoastră.
Comutație și control
Pentru a optimiza cuplul și a regla viteza în mod dinamic, controlerul motorului trebuie să înțeleagă unghiul rotorului în orice moment. Iată cum dispozitivul facilitează acest proces:
Un controler extern trimite un semnal de referință AC de înaltă frecvență către înfășurarea primară.
Câmpul magnetic se transferă prin spațiul de aer către înfășurările secundare de pe stator.
Dispozitivul emite două semnale analogice distincte: o tensiune sinusoidală și o tensiune cosinus.
Controlerul măsoară amplitudinea acestor două semnale.
Un convertor Resolver-Digital (RDC) procesează acest raport pentru a calcula unghiul exact al arborelui.
Acest flux continuu de date analogice permite motorului să declanșeze bobinele statorului la momentul precis necesar. Acesta asigură o mișcare lină, elimină ondulația cuplului și maximizează eficiența operațională.
Rezultate de fiabilitate
Nu puteți separa mecanismul de detectare fizică de rezultatele afacerii mai largi. Când integrați acești senzori robusti, preveniți eșecurile catastrofale în aplicațiile critice. În sectorul aerospațial, un senzor defectat poate la sol o întreagă aeronavă. În automatizările grele, pierderea feedback-ului de poziție ar putea prăbuși un braț robot în unelte scumpe. Natura analogică robustă a acestor transformatoare asigură o funcționare constantă. Ele protejează milioane de dolari în active industriale, oferind o fiabilitate fără compromisuri.
Resolvetoare fără perii vs. codificatoare optice: evaluarea compromisurilor
Reziliența la mediu
Aplicațiile industriale oferă rareori medii curate, cu temperatură controlată. Rezolvatorii rezistă la temperaturi extreme, funcționând adesea impecabil până la 200°C. Tolerează șocuri puternice, vibrații intense și scufundare totală în ulei. În schimb, codificatoarele optice se bazează pe discuri fragile din sticlă sau plastic. Temperaturile ridicate deformează discurile codificatorului. Vibrațiile grele îi spulberă. Un resolver se bazează pe înfășurări de cupru și laminate de oțel. Îl poți trata în esență ca pe un bloc solid de metal.
Integritatea semnalului
Particulele grele și condensul distrug transmisia optică. Dacă uleiul sau vaporii de apă intră într-o carcasă a codificatorului optic, acesta refractează lumina LED. Senzorul își pierde imediat numărul de poziții și eșuează. Inducția magnetică analogică nu suferă de aceste vulnerabilități. Câmpurile magnetice trec fără efort prin ulei, murdărie, praf și condens. Această integritate inerentă a semnalului face ca senzorii pe bază de inducție să fie singura alegere viabilă pentru aplicații de minerit, frezarea hârtiei și prelucrarea grea.
Costul de proprietate și riscul de eșec
Inginerii trebuie să evalueze cu atenție costul inițial al componentei față de costul pe termen lung al timpului de nefuncționare. Codificatoarele optice costă adesea mai puțin în avans și oferă ieșiri digitale directe. Rezolvatorii necesită condiționarea semnalului extern printr-un RDC, adăugând costurile inițiale ale panoului. Cu toate acestea, aproape niciodată nu eșuează mecanic. Când calculați costul orar al timpului de nefuncționare neplanificat într-o unitate de producție, durabilitatea superioară compensează rapid investiția inițială în electronică. În esență, tranzacționați o mică creștere a complexității integrării pentru zeci de ani de servicii neîntrerupte.
Matricea deciziei
Aveți nevoie de un prag logic clar pentru a vă ghida procesul de specificare. Utilizați următoarele criterii de bază pentru a determina tehnologia corectă pentru aplicația dvs.
Feedback Matrice de selecție a tehnologiei
| Prioritatea aplicației |
Tehnologia recomandată |
Justificarea primară |
| Medii dure și temperaturi ridicate |
Rezolvator |
Tolerează până la 200°C, șoc ridicat și supraviețuiește unei contaminări grele. |
| Camere curate și cu rezoluție ultra-înaltă |
Encoder optic |
Oferă milioane de numărări pe rotație pentru fabricarea precisă a semiconductoarelor. |
| Fiabilitate absolută și întreținere zero |
Rezolvator |
Fără piese interne de uzură, eliminând ciclurile periodice de înlocuire. |
| Cost redus, integrare digitală simplă |
Encoder optic |
Ieșirea digitală directă elimină necesitatea unui cip de conversie extern. |
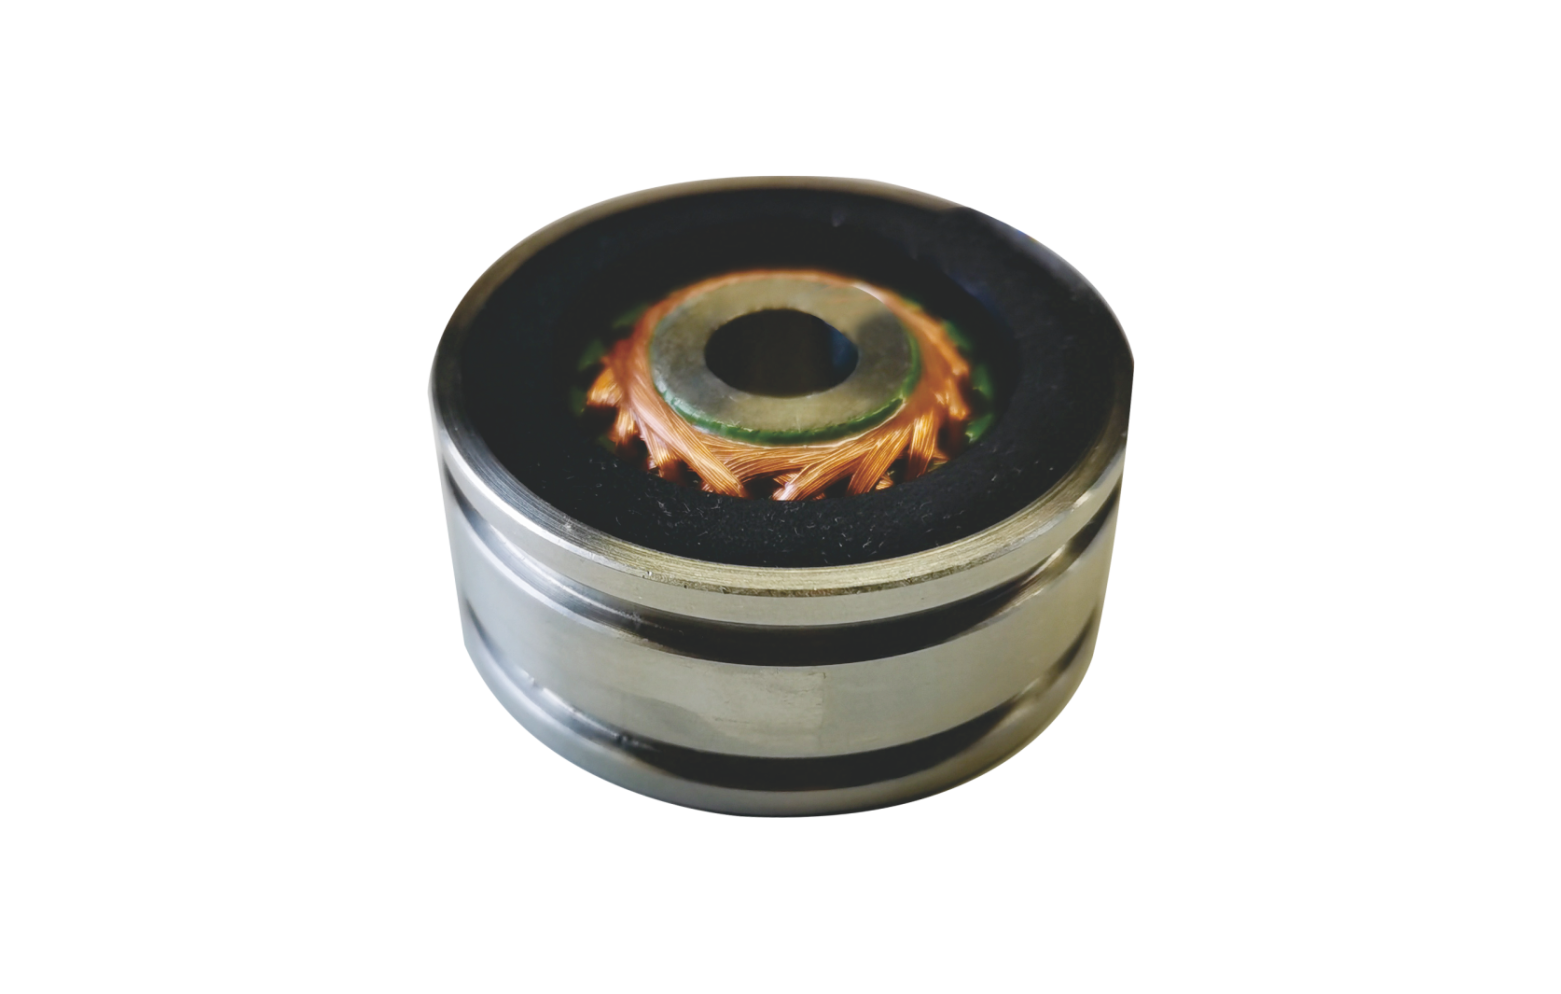
Factori de formă și configurații: Selectarea arhitecturii potrivite
Aplicații de rezoluție fără cadru
Producătorii furnizează a Resolver fără cadru ca două componente separate: un rotor distinct și un stator distinct. Nu includ carcasă, arbore interior sau rulmenți. Le integrați direct în carcasa motorului în sine.
Amprenta totală redusă: încorporarea senzorului în corpul motorului economisește lungimea axială critică.
Eliminarea jocului mecanic: Montarea directă pe arborele motorului principal elimină nevoia de cuplaje flexibile.
Mai puține componente: bazarea pe rulmenții motorului principal reduce numărul total de piese mecanice.
Cu toate acestea, această arhitectură prezintă compromisuri specifice. Necesită toleranțe de montare mult mai strânse. Instalația dumneavoastră are nevoie de expertiză în aliniere internă pentru a se asigura că rotorul și statorul rămân perfect concentrice în timpul asamblarii.
Soluție cu o singură viteză vs. Multi-viteză
Viteza de configurare dictează relația dintre ciclurile electrice și rotația mecanică. O Single Speed Resolver completează exact un ciclu electric pentru fiecare revoluție mecanică completă. Acest raport unu-la-unu oferă feedback absolut de poziție la 360 de grade. Controlerul motorului știe întotdeauna unghiul exact imediat după pornire.
Variantele cu mai multe viteze au mai multe cicluri electrice pe revoluție mecanică. Un model cu patru viteze generează patru unde sinusoidale pe rotație. Acest lucru multiplică rezoluția efectivă, făcându-l ideal pentru mașini-unelte de înaltă precizie. Compensația constă în complexitatea controlului. Unitățile cu mai multe viteze oferă o poziție absolută într-un singur ciclu electric, dar nu pot determina poziția mecanică absolută la 360 de grade fără angrenaj suplimentar sau urmărire software.
Dimensiuni de evaluare pentru achiziții și specificații
Cerințe de acuratețe și rezoluție
Trebuie să evaluați marjele de eroare acceptabile cerute de aplicația dumneavoastră specifică. Inginerii măsoară precizia rezolutorului în minute de arc. Un minut de arc este egal cu o șaizecime de grad. Modelele industriale standard oferă de obicei evaluări de precizie între 4 și 10 minute de arc. Dacă proiectați articulații robotizate sau tabele de indexare precise, este posibil să specificați modele de înaltă precizie tăiate la 1 sau 2 minute de arc. Trebuie să echilibrați această cerință de acuratețe cu costurile de producție, deoarece toleranțele mai stricte cresc exponențial prețurile unitare.
Standarde de mediu și de conformitate
Nu vă bazați pe afirmații vagi de „așezitate”. Trebuie să evaluați senzorii prin prisma unor standarde de conformitate specifice. Pentru mediile de procesare a alimentelor sau de spălare intensă, solicitați evaluări IP69K pentru a asigura supraviețuirea împotriva jeturilor de apă de înaltă presiune și temperatură înaltă. Dacă lucrați în sectorul aerospațial, solicitați conformitatea cu MIL-STD-810 pentru a garanta supraviețuirea în timpul vibrațiilor extreme și decompresiei explozive. Pentru mediile industriale explozive, căutați certificări ATEX sau IECEx pentru a asigura siguranța intrinsecă.
Dimensiune, greutate și putere (SWaP)
Constrângerile fizice influențează puternic procesul de specificare. Trebuie să includeți unitatea în plicul disponibil al carcasei motorului. Greutatea contează, de asemenea, în mod semnificativ în sistemele foarte dinamice. Masa rotorului adaugă inerție arborelui motorului. Inerția excesivă a rotorului degradează ratele de accelerație și limitează lățimea de bandă dinamică a sistemului servo. Selectați întotdeauna cel mai mic și mai ușor factor de formă capabil să vă satisfacă cerințele de acuratețe și de mediu.
Suport de inginerie a furnizorilor
Strategia dvs. de achiziții ar trebui să acorde prioritate parteneriatelor cu furnizorii față de simpla aprovizionare cu componente. Colaborați cu producători capabili să ofere date solide de testare și capabilități extinse de personalizare. Adresați-vă furnizorului pentru valori transparente MTBF (Timpul mediu între eșecuri) bazate pe teste empirice, nu doar pe calcule teoretice. Un furnizor de încredere va furniza lungimi personalizate ale cablurilor, tipuri specifice de conector și compuși specializați pentru ghiveci pentru a se potrivi nevoilor dumneavoastră exacte de mediu.
Realități de implementare și riscuri de integrare
Vulnerabilități de montare și aliniere
Implementarea în lumea reală expune adesea vulnerabilități mecanice. Menținerea concentricității reprezintă cea mai mare provocare în timpul instalării, în special atunci când se utilizează modele fără cadru. Dacă montați rotorul decentrat chiar și cu câțiva microni, introduceți excentricitate. Excentricitatea face ca spațiul de aer dintre rotor și stator să fluctueze în timpul rotației. Această fluctuație creează o eroare ciclică o dată pe rotație în semnalul de ieșire. Trebuie să controlați cu strictețe deformarea arborelui și să utilizați toleranțe precise de prelucrare pe clopotele motorului pentru a minimiza aceste erori de aliniere.
Interferențe electromagnetice (EMI)
Semnalele analogice sunt în mod inerent susceptibile la interferențe electromagnetice. Dispozitivele de comutare de mare putere, cum ar fi variatoarele de frecvență (VFD), generează cantități masive de zgomot electric. Dacă acest zgomot se cuplează în liniile de feedback, el distorsionează semnalele sinus și cosinus, provocând un comportament neregulat al motorului. Trebuie să utilizați cabluri cu perechi răsucite, cu ecran dublu. Direcționați cablurile de feedback complet separat de liniile de alimentare de înaltă tensiune ale motorului. În plus, respectați cu strictețe protocoalele de împământare adecvate, asigurându-vă că vă împămânți ecranul cablului la capătul RDC doar pentru a preveni buclele de împământare.
Calibrare și latență RDC
Senzorul singur nu dictează precizia sistemului. Performanța generală depinde în mare măsură de calitatea și reglarea convertizorului Resolver-to-Digital. RDC-urile moderne utilizează bucle de urmărire pentru a urmări semnalul analogic. Dacă lățimea de bandă a buclei de urmărire este setată prea mică, datele de poziție digitală vor rămâne în urmă față de poziția mecanică reală în timpul accelerației de mare viteză. Trebuie să calibrați cu atenție schimbarea de fază RDC și frecvența de excitație pentru a se potrivi cu impedanța specifică a senzorului. Calibrarea defectuoasă are ca rezultat direct ondularea vitezei și zgomotul audibil al motorului.
Atenuarea expansiunii termice
Fluctuațiile extreme de temperatură determină extinderea și contractarea materialelor fizice. Trebuie să evaluați coeficientul de dilatare termică (CTE) atât al materialelor senzorului, cât și al arborelui motor. Dacă arborele motorului se extinde mai repede decât diametrul interior al rotorului, se va crea un stres masiv al cercului. Acest stres poate crăpa miezul rotorului sau îl poate face să alunece din aliniament. Dimpotrivă, dilatarea statorului poate face ca unitatea să se blocheze în interiorul carcasei motorului. Asigurați-vă întotdeauna că potrivirile de montare se potrivesc creșterii termice așteptate pe întregul interval de temperatură de funcționare.
Concluzie
Specificarea mecanismului de feedback corect dictează succesul sau eșecul final al sistemului dumneavoastră de control al mișcării. Rezolvatorii fără perii oferă o valoare strategică de neegalat prin protejarea performanței motorului în cele mai solicitante aplicații industriale. Construcția lor pe bază de transformator elimină în totalitate uzura mecanică, asigurând fiabilitate absolută în medii ostile tehnologiilor optice.
Alegerea dvs. între designuri fără cadru, arhitecturi cu o singură viteză sau configurații cu mai multe viteze trebuie să se alinieze direct cu datele dvs. de mediu și cu experiența de integrare disponibilă. Nu tratați acești senzori ca pe niște componente ulterioare. Specificațiile corespunzătoare necesită o atenție riguroasă la toleranțele de montare, atenuarea EMI și calibrarea RDC.
Luați măsuri imediate pentru a vă asigura următorul design de motor. Consultați fișele tehnice complete și analizați valorile MTBF. Solicitați modele CAD 3D de la furnizorul dvs. pentru a confirma potrivirile mecanice și consultați-vă direct cu un inginer de aplicații pentru a valida cerințele dvs. specifice de feedback al motorului.
FAQ
Î: Cum diferă un resolver fără perii de un resolver tradițional?
R: Un resolver tradițional se bazează pe perii mecanice și inele colectoare pentru a transmite semnale electrice rotorului în mișcare. Aceste puncte de contact provoacă frecare, generează zgomot electric și se uzează în timp. Variantele fără perii utilizează un transformator rotativ pentru a transfera puterea și semnalele magnetic printr-un spațiu de aer. Acest lucru elimină complet piesele de uzură fizică, îmbunătățind considerabil MTBF (Time Between Failures).
Î: Poate un resolver fără perii să ofere feedback absolut de poziție la pornire?
A: Da. Deoarece monitorizează inducția magnetică continuă, mai degrabă decât numărarea impulsurilor digitale, ei raportează imediat unghiul exact al rotorului în momentul în care aplicați puterea. Modelele cu o singură viteză ating o poziție absolută într-o rotație completă de 360 de grade fără a necesita vreodată o secvență de orientare sau de rezervă a bateriei.
Î: Care este durata de viață tipică a unui resolver fără perii într-un motor industrial?
R: Durata de viață depinde în mare măsură de arhitectură. Modelele adăpostite sunt limitate doar de durata de viață mecanică a rulmenților lor interni, depășind adesea 50.000 de ore de funcționare continuă. Modelele fără cadru nu dispun în totalitate de rulmenți interni. Presupunând o instalare adecvată și protecția mediului, unitățile fără cadru oferă teoretic o durată de viață operațională infinită.
Î: Cum convertesc semnalul analogic de la un motor resolver în date digitale pentru PLC-ul meu?
R: Trebuie să utilizați un convertor Resolver-to-Digital (RDC). RDC este un circuit integrat specializat care măsoară raportul dintre semnalele analogice sinus și cosinus. Acesta convertește acest raport analogic într-un cuvânt de poziție digitală (adesea 12 până la 16 biți). Aceste date digitale sunt apoi transmise către PLC-ul dumneavoastră sau unitatea motorului prin protocoale standard de comunicare industrială.


