
Industrielle motorer fungerer ofte under ekstreme mekaniske og termiske belastninger. At opnå absolut positionsnøjagtighed og præcis kommuteringskontrol i disse barske miljøer udgør en massiv ingeniørudfordring. Standardsensorer svigter ofte, når de udsættes for kraftige stød eller høje temperaturer. EN Brushless Resolver fungerer som en robust, analog roterende elektrisk transformer. Det oversætter i det væsentlige rotorpositionen til målbare elektriske signaler uden nogen fysisk kontakt mellem dele. Denne berøringsfri basislinje eliminerer mange almindelige slidpunkter, der findes i traditionelle feedback-enheder.
Angivelse af den rigtige feedback-enhed påvirker direkte din motorlevetid, vedligeholdelsesintervaller og overordnede systemfejlfrekvenser. Hvis du vælger dårligt, risikerer du katastrofal nedetid. I denne omfattende guide vil du udforske, hvordan disse robuste sensorer fungerer inde i en motor. Vi vil også undersøge vigtige arkitektur-afvejninger og skitsere bedste praksis for vellykket mekanisk integration.
Nøgle takeaways
En børsteløs resolver giver absolut position og hastighedsfeedback, der er afgørende for servomotorkommutering og bevægelseskontrol.
I modsætning til optiske alternativer garanterer deres transformer-baserede, kontaktfrie design drift i miljøer med høj vibration, høj temperatur og forurening.
Valget mellem husede og rammeløse resolverarkitekturer afhænger i høj grad af pladsbegrænsninger, bærebelastninger og integrationsevner.
Korrekt implementering kræver, at der tages højde for Resolver-to-Digital Converter (RDC) specifikationer, elektromagnetisk interferens (EMI) og monteringstolerancer.
Den operationelle rolle for en motoropløser
Kernefunktionen
Ethvert meget dynamisk bevægelsessystem kræver kontinuerlig feedback. EN Motor Resolver tjener netop dette formål ved at give absolut feedback af motorakslens vinkelposition. Enheden består af en stationær primærvikling og to sekundære viklinger med en afstand på 90 grader fra hinanden. Når motorakslen drejer, overvåger resolveren løbende dens nøjagtige fysiske vinkel. Du kender altid den præcise rotorplacering i det øjeblik, systemet tænder. Den behøver aldrig at fuldføre en målsøgningssekvens for at finde sit udgangspunkt.
Eliminering af mekanisk slid
Ældre feedback-teknologier var stærkt afhængige af fysisk kontakt. De brugte skrøbelige kulbørster og glideringe til at overføre elektriske signaler. Disse fysiske forbindelser forsvandt hurtigt. De genererede friktion, forårsagede elektrisk lysbue og introducerede uønsket støj i kontrolsløjferne. Ved helt at eliminere børster og slæberinge fjerner moderne transformator-baserede design disse primære fejlpunkter. Du reducerer elektrisk støj betydeligt og forlænger vedligeholdelsesintervallerne for dine motorsamlinger drastisk.
Kommutering og kontrol
For at optimere drejningsmomentet og regulere hastigheden dynamisk, skal motorstyringen til enhver tid forstå rotorvinklen. Sådan letter enheden denne proces:
En ekstern controller sender et højfrekvent AC-referencesignal til primærviklingen.
Det magnetiske felt overføres over luftgabet til de sekundære viklinger på statoren.
Enheden udsender to distinkte analoge signaler: en sinusspænding og en cosinusspænding.
Styringen måler amplituden af disse to signaler.
En Resolver-to-Digital Converter (RDC) behandler dette forhold for at beregne den nøjagtige akselvinkel.
Denne kontinuerlige analoge datastrøm gør det muligt for motordrevet at affyre statorspolerne på det præcise tidspunkt, der kræves. Det sikrer jævn bevægelse, eliminerer drejningsmoment og maksimerer driftseffektiviteten.
Pålidelighedsresultater
Du kan ikke adskille den fysiske sensationsmekanisme fra bredere forretningsresultater. Når du integrerer disse robuste sensorer, forhindrer du katastrofale fejl i missionskritiske applikationer. I rumfartssektoren kan en fejlbehæftet sensor jorde et helt fly. I tung automatisering kan tab af positionsfeedback styrte en robotarm ind i dyrt værktøj. Den robuste analoge karakter af disse transformere sikrer stabil drift. De sikrer millioner af dollars i industrielle aktiver ved at levere kompromisløs pålidelighed.
Børsteløse resolvere vs. optiske indkodere: Evaluering af kompromiserne
Miljømæssig modstandsdygtighed
Industrielle applikationer tilbyder sjældent rene, temperaturkontrollerede miljøer. Resolvere modstår ekstreme temperaturer og fungerer ofte fejlfrit op til 200°C. De tolererer kraftige stød, intense vibrationer og total nedsænkning i olie. Derimod er optiske indkodere afhængige af skrøbelige glas- eller plastikdiske. Høje temperaturer fordrejer encoder-diske. Kraftige vibrationer knuser dem. En resolver er afhængig af kobberviklinger og stållamineringer. Du kan i det væsentlige behandle det som en solid metalblok.
Signalintegritet
Tunge partikler og kondens ødelægger optisk transmission. Hvis olie eller vanddamp trænger ind i et optisk encoderhus, bryder det LED-lyset. Sensoren mister øjeblikkeligt sin positionstælling og fejler. Analog magnetisk induktion lider ikke af disse sårbarheder. Magnetiske felter passerer ubesværet gennem olie, snavs, støv og kondens. Denne iboende signalintegritet gør induktionsbaserede sensorer til det eneste levedygtige valg til minedrift, papirfræsning og tunge bearbejdningsapplikationer.
Ejeromkostninger og risiko for fejl
Ingeniører skal omhyggeligt vurdere de oprindelige komponentomkostninger versus de langsigtede omkostninger ved nedetid. Optiske indkodere koster ofte mindre på forhånd og giver direkte digitale udgange. Resolvere kræver ekstern signalbehandling gennem en RDC, hvilket øger de indledende panelomkostninger. De fejler dog næsten aldrig mekanisk. Når du beregner timeomkostningerne ved uplanlagt nedetid i en produktionsfacilitet, opvejer den overlegne holdbarhed den oprindelige elektronikinvestering hurtigt. Du handler i det væsentlige med en lille stigning i integrationskompleksitet for årtiers uafbrudt service.
Beslutningsmatrix
Du har brug for en klar logisk tærskel for at guide din specifikationsproces. Brug følgende grundlæggende kriterier til at bestemme den korrekte teknologi til din applikation.
Feedback teknologiudvælgelse Matrix
| Applikationsprioritet |
Anbefalet teknologi |
Primær begrundelse |
| Barske miljøer og høje temperaturer |
Opløser |
Tåler op til 200°C, høj stød og overlever kraftig forurening. |
| Ultrahøj opløsning og rene rum |
Optisk koder |
Giver millioner af tællinger pr. omdrejning til præcis halvlederfremstilling. |
| Absolut pålidelighed og nul vedligeholdelse |
Opløser |
Ingen interne sliddele, hvilket eliminerer periodiske udskiftningscyklusser. |
| Lavpris, enkel digital integration |
Optisk koder |
Direkte digital output eliminerer behovet for en ekstern konverteringschip. |
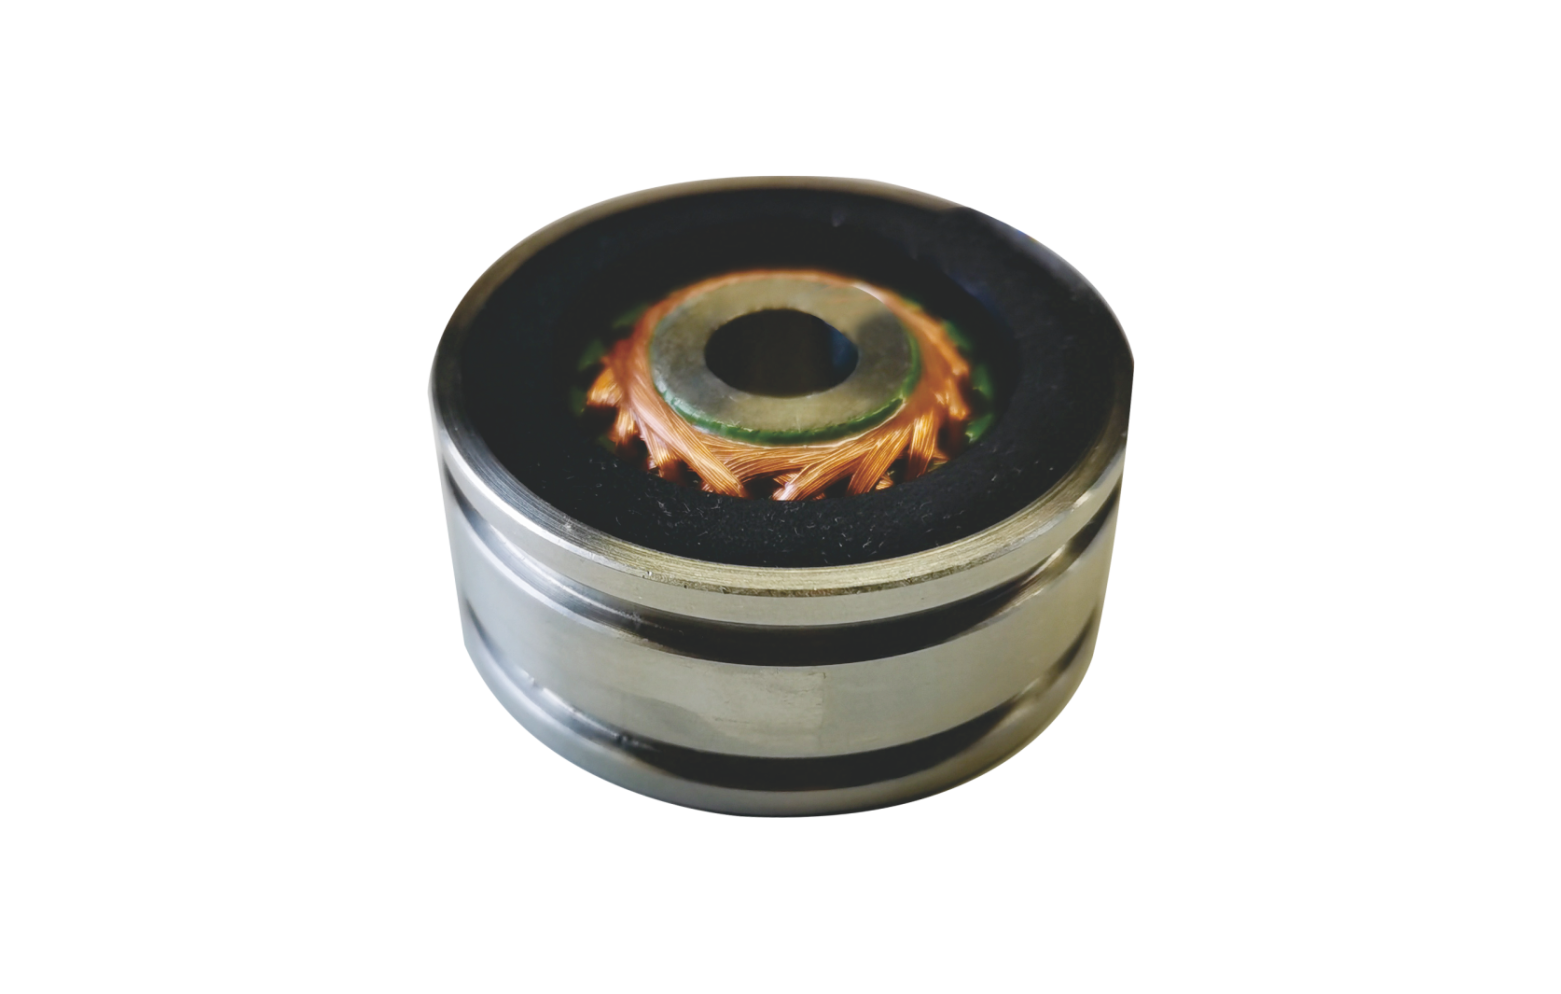
Formfaktorer og konfigurationer: Valg af den rigtige arkitektur
Rammeløse Resolver-applikationer
Producenter leverer en Rammeløs resolver som to separate komponenter: en særskilt rotor og en særskilt stator. De inkluderer ikke et hus, indvendig aksel eller lejer. Du integrerer dem direkte i selve motorhuset.
Reduceret samlet fodaftryk: Indlejring af sensoren i motorhuset sparer kritisk aksial længde.
Eliminering af mekanisk slør: Direkte montering på hovedmotorakslen fjerner behovet for fleksible koblinger.
Færre komponenter: At stole på hovedmotorens lejer reducerer det samlede antal mekaniske dele.
Denne arkitektur præsenterer dog specifikke kompromiser. Det kræver meget snævrere monteringstolerancer. Dit anlæg har brug for intern opretningsekspertise for at sikre, at rotoren og statoren forbliver perfekt koncentriske under montering.
Single Speed Resolver vs. Multi-Speed
Konfigurationshastigheden dikterer forholdet mellem elektriske cyklusser og mekanisk rotation. EN Single Speed Resolver fuldfører præcis én elektrisk cyklus for hver fuld mekanisk omdrejning. Dette en-til-en-forhold giver absolut positionsfeedback over hele 360 grader. Motorstyringen kender altid den nøjagtige vinkel umiddelbart efter opstart.
Varianter med flere hastigheder har flere elektriske cyklusser pr. mekanisk omdrejning. En model med fire hastigheder genererer fire sinusbølger pr. rotation. Dette multiplicerer den effektive opløsning, hvilket gør den ideel til højpræcisionsværktøjsmaskiner. Afvejningen ligger i kontrolkompleksitet. Multi-speed enheder giver absolut position inden for en elektrisk cyklus, men de kan ikke bestemme absolut mekanisk position over hele 360 grader uden yderligere gearing eller softwaresporing.
Evalueringsdimensioner for indkøb og specifikation
Krav til nøjagtighed og opløsning
Du skal vurdere de acceptable fejlmargener, der kræves af din specifikke ansøgning. Ingeniører måler resolverens nøjagtighed i bueminutter. Et bueminut er lig med en tresindstyvende grad. Standard industrielle modeller tilbyder typisk nøjagtighedsvurderinger mellem 4 og 10 bueminutter. Hvis du designer robotforbindelser eller præcise indekseringstabeller, kan du angive modeller med høj nøjagtighed trimmet til inden for 1 eller 2 bueminutter. Du skal balancere dette nøjagtighedskrav mod produktionsomkostninger, da strammere tolerancer eksponentielt øger enhedspriserne.
Miljø- og overholdelsesstandarder
Stol ikke på vage påstande om 'hårdhed'. Du skal evaluere sensorer gennem linsen af specifikke overholdelsesstandarder. Til fødevareforarbejdning eller miljøer med kraftig opvask skal du kræve IP69K-klassificeringer for at sikre overlevelse mod højtryks-, højtemperatur-vandstråler. Hvis du opererer i rumfartssektoren, skal du kræve MIL-STD-810-overensstemmelse for at sikre overlevelse under ekstreme vibrationer og eksplosiv dekompression. For industrielle eksplosive miljøer skal du kigge efter ATEX- eller IECEx-certificeringer for at sikre indre sikkerhed.
Størrelse, vægt og kraft (SWaP)
Fysiske begrænsninger har stor indflydelse på specifikationsprocessen. Du skal indregne enheden i motorhusets tilgængelige hylster. Vægt har også stor betydning i meget dynamiske systemer. Rotorens masse tilføjer inerti til motorakslen. For stor rotorinerti forringer accelerationshastigheden og begrænser servosystemets dynamiske båndbredde. Vælg altid den mindste, letteste formfaktor, der er i stand til at opfylde dine krav til nøjagtighed og miljø.
Leverandørens tekniske support
Din indkøbsstrategi bør prioritere leverandørpartnerskaber frem for simpel komponent sourcing. Partner med producenter, der er i stand til at levere robuste testdata og omfattende tilpasningsmuligheder. Spørg din leverandør om gennemsigtige MTBF-målinger (Mean Time Between Failures) baseret på empiriske tests, ikke kun teoretiske beregninger. En pålidelig leverandør vil levere tilpassede ledningslængder, specifikke konnektortyper og specialiserede potteblandinger, der matcher dine nøjagtige miljøbehov.
Implementeringsvirkeligheder og integrationsrisici
Monterings- og justeringssårbarheder
Implementering i den virkelige verden afslører ofte mekaniske sårbarheder. Opretholdelse af koncentricitet er den største udfordring under installationen, især ved anvendelse af rammeløse modeller. Hvis du monterer rotoren off-center med blot nogle få mikron, introducerer du excentricitet. Excentricitet får luftgabet mellem rotoren og statoren til at svinge under rotation. Denne fluktuation skaber en cyklisk fejl én gang pr. omdrejning i udgangssignalet. Du skal nøje kontrollere akseludløbet og bruge præcise bearbejdningstolerancer på dine motorendeklokker for at minimere disse justeringsfejl.
Elektromagnetisk interferens (EMI)
Analoge signaler er i sagens natur modtagelige for elektromagnetisk interferens. Switchenheder med høj effekt, såsom Variable Frequency Drives (VFD'er), genererer enorme mængder elektrisk støj. Hvis denne støj kobles ind i feedbacklinjerne, forvrænger den sinus- og cosinussignalerne, hvilket forårsager uregelmæssig motorisk adfærd. Du skal bruge parsnoede, dobbeltskærmede kabler. Før feedbackkablerne helt adskilt fra højspændingsmotorens strømledninger. Overhold desuden nøje de korrekte jordingsprotokoller, og sørg for, at du kun jorder kabelafskærmningen i RDC-enden for at forhindre jordsløjfer.
RDC-kalibrering og latens
Sensoren alene dikterer ikke systemets nøjagtighed. Samlet ydeevne afhænger i høj grad af kvaliteten og justeringen af Resolver-to-Digital Converter. Moderne RDC'er bruger sporingsløkker til at følge det analoge signal. Hvis sporingssløjfens båndbredde er indstillet for lavt, vil de digitale positionsdata halte efter den faktiske mekaniske position under højhastighedsacceleration. Du skal omhyggeligt kalibrere RDC-faseforskydningen og excitationsfrekvensen for at matche sensorens specifikke impedans. Dårlig kalibrering resulterer direkte i hastighedsbølger og hørbar motorstøj.
Afbødning af termisk udvidelse
Ekstreme temperatursvingninger får fysiske materialer til at udvide sig og trække sig sammen. Du skal evaluere termisk ekspansionskoefficient (CTE) for både sensormaterialerne og motorakslen. Hvis motorakslen udvider sig hurtigere end rotorens indre diameter, vil det skabe massiv bøjlespænding. Denne spænding kan knække rotorkernen eller få den til at glide ud af justering. Omvendt kan statorudvidelse få enheden til at binde sig inde i motorhuset. Sørg altid for, at monteringspasningerne imødekommer forventet termisk vækst i hele dit driftstemperaturområde.
Konklusion
Angivelse af den rigtige feedbackmekanisme dikterer den ultimative succes eller fiasko for dit bevægelseskontrolsystem. Børsteløse resolvere leverer uovertruffen strategisk værdi ved at sikre motorens ydeevne i de mest krævende industrielle applikationer. Deres transformer-baserede konstruktion eliminerer fuldstændigt mekanisk slid, hvilket sikrer absolut pålidelighed i miljøer, der er fjendtlige over for optiske teknologier.
Dit valg mellem rammeløse designs, single-speed arkitekturer eller multi-speed konfigurationer skal stemme direkte med dine miljødata og tilgængelige integrationsekspertise. Behandl ikke disse sensorer som eftertænkte komponenter. Korrekt specifikation kræver streng opmærksomhed på monteringstolerancer, EMI-reduktion og RDC-kalibrering.
Træf øjeblikkelig handling for at sikre dit næste motordesign. Gennemgå omfattende tekniske datablade og analyser MTBF-metrics. Anmod om 3D CAD-modeller fra din leverandør for at bekræfte mekaniske tilpasninger, og rådfør dig direkte med en applikationsingeniør for at validere dine specifikke motorfeedback-krav.
FAQ
Q: Hvordan adskiller en børsteløs resolver sig fra en traditionel resolver?
A: En traditionel resolver er afhængig af mekaniske børster og slæberinge til at transmittere elektriske signaler til den bevægelige rotor. Disse kontaktpunkter forårsager friktion, genererer elektrisk støj og slides over tid. Børsteløse varianter bruger et roterende transformerdesign til at overføre strøm og signaler magnetisk hen over et luftgab. Dette eliminerer fuldstændigt fysiske sliddele, hvilket i høj grad forbedrer MTBF (Mean Time Between Failures).
Q: Kan en børsteløs resolver give absolut positionsfeedback ved opstart?
A: Ja. Fordi de overvåger kontinuerlig magnetisk induktion i stedet for at tælle digitale impulser, rapporterer de øjeblikkeligt den nøjagtige rotorvinkel i det øjeblik, du tilfører strøm. Enkelthastighedsmodeller opnår absolut position over en fuld 360-graders rotation uden nogensinde at kræve en målsøgningssekvens eller batteribackup.
Q: Hvad er den typiske levetid for en børsteløs resolver i en industrimotor?
A: Levetiden afhænger meget af arkitekturen. Indbyggede modeller er kun begrænset af den mekaniske levetid af deres indvendige lejer, ofte over 50.000 timers kontinuerlig drift. Rammeløse modeller mangler helt indvendige lejer. Under forudsætning af korrekt installation og miljøbeskyttelse, tilbyder rammeløse enheder teoretisk en uendelig driftslevetid.
Spørgsmål: Hvordan konverterer jeg det analoge signal fra en motorresolver til digitale data til min PLC?
A: Du skal bruge en Resolver-to-Digital Converter (RDC). RDC er et specialiseret integreret kredsløb, der måler forholdet mellem de analoge sinus- og cosinussignaler. Det konverterer dette analoge forhold til et digitalt positionsord (ofte 12 til 16 bit). Disse digitale data overføres derefter til din PLC eller motordrev via standard industrielle kommunikationsprotokoller.


