
Industriemotoren sind häufig extremen mechanischen und thermischen Belastungen ausgesetzt. Das Erreichen absoluter Positionsgenauigkeit und präziser Kommutierungssteuerung in diesen rauen Umgebungen stellt eine enorme technische Herausforderung dar. Standardsensoren versagen häufig, wenn sie starken Erschütterungen oder hohen Temperaturen ausgesetzt werden. A Der bürstenlose Resolver fungiert als robuster, analoger rotierender elektrischer Transformator. Es wandelt die Rotorposition im Wesentlichen in messbare elektrische Signale um, ohne dass es zu einem physischen Kontakt zwischen den Teilen kommt. Diese berührungslose Basislinie eliminiert viele häufige Verschleißpunkte, die bei herkömmlichen Feedback-Geräten auftreten.
Die Auswahl des richtigen Feedback-Geräts wirkt sich direkt auf die Lebensdauer Ihres Motors, die Wartungsintervalle und die Gesamtausfallrate des Systems aus. Wenn Sie eine schlechte Wahl treffen, riskieren Sie katastrophale Ausfallzeiten. In diesem umfassenden Leitfaden erfahren Sie, wie diese robusten Sensoren in einem Motor funktionieren. Wir werden auch wichtige Kompromisse bei der Architektur untersuchen und Best Practices für eine erfolgreiche mechanische Integration skizzieren.
Wichtige Erkenntnisse
Ein bürstenloser Resolver liefert eine absolute Positions- und Geschwindigkeitsrückmeldung, die für die Kommutierung und Bewegungssteuerung von Servomotoren von entscheidender Bedeutung ist.
Im Gegensatz zu optischen Alternativen garantiert ihr transformatorbasiertes, berührungsloses Design den Betrieb in Umgebungen mit starken Vibrationen, hohen Temperaturen und vielen Verunreinigungen.
Die Wahl zwischen gehäusten und rahmenlosen Resolver-Architekturen hängt stark von Platzbeschränkungen, Lagerlasten und Integrationsfähigkeiten ab.
Für eine ordnungsgemäße Implementierung müssen die Spezifikationen des Resolver-zu-Digital-Wandlers (RDC), elektromagnetische Störungen (EMI) und Montagetoleranzen berücksichtigt werden.
Die betriebliche Rolle eines Motorresolvers
Die Kernfunktion
Jedes hochdynamische Bewegungssystem erfordert eine kontinuierliche Rückmeldung. A Der Motor-Resolver erfüllt genau diesen Zweck, indem er eine absolute Rückmeldung der Winkelposition der Motorwelle liefert. Das Gerät besteht aus einer stationären Primärwicklung und zwei um 90 Grad voneinander entfernten Sekundärwicklungen. Während sich die Motorwelle dreht, überwacht der Resolver kontinuierlich den genauen physikalischen Winkel. Sie kennen immer die genaue Rotorposition, sobald das System eingeschaltet wird. Es muss nie eine Homing-Sequenz abgeschlossen werden, um seinen Startpunkt zu finden.
Beseitigung von mechanischem Verschleiß
Ältere Feedback-Technologien beruhten stark auf physischem Kontakt. Zur Übertragung elektrischer Signale nutzten sie zerbrechliche Kohlebürsten und Schleifringe. Diese physischen Verbindungen ließen schnell nach. Sie erzeugten Reibung, verursachten elektrische Lichtbögen und führten zu unerwünschten Geräuschen in den Regelkreisen. Durch den vollständigen Verzicht auf Bürsten und Schleifringe beseitigen moderne transformatorbasierte Konstruktionen diese primären Fehlerquellen. Sie reduzieren elektrische Geräusche erheblich und verlängern die Wartungsintervalle Ihrer Motorbaugruppen drastisch.
Kommutierung und Kontrolle
Um das Drehmoment zu optimieren und die Drehzahl dynamisch zu regeln, muss die Motorsteuerung jederzeit den Rotorwinkel kennen. So erleichtert das Gerät diesen Vorgang:
Ein externer Controller sendet ein hochfrequentes AC-Referenzsignal an die Primärwicklung.
Das Magnetfeld überträgt sich über den Luftspalt auf die Sekundärwicklungen des Stators.
Das Gerät gibt zwei unterschiedliche analoge Signale aus: eine Sinusspannung und eine Kosinusspannung.
Der Controller misst die Amplitude dieser beiden Signale.
Ein Resolver-zu-Digital-Wandler (RDC) verarbeitet dieses Verhältnis, um den genauen Wellenwinkel zu berechnen.
Dieser kontinuierliche analoge Datenstrom ermöglicht es dem Motorantrieb, die Statorspulen genau im erforderlichen Moment zu zünden. Es gewährleistet eine reibungslose Bewegung, eliminiert Drehmomentschwankungen und maximiert die betriebliche Effizienz.
Zuverlässigkeitsergebnisse
Sie können den physischen Sensormechanismus nicht von umfassenderen Geschäftsergebnissen trennen. Wenn Sie diese robusten Sensoren integrieren, verhindern Sie katastrophale Ausfälle in geschäftskritischen Anwendungen. Im Luft- und Raumfahrtsektor kann ein ausgefallener Sensor dazu führen, dass ein ganzes Flugzeug am Boden bleibt. Bei starker Automatisierung kann der Verlust der Positionsrückmeldung dazu führen, dass ein Roboterarm gegen teure Werkzeuge stößt. Die robuste analoge Beschaffenheit dieser Transformatoren gewährleistet einen stabilen Betrieb. Sie schützen Industrieanlagen im Wert von mehreren Millionen Dollar, indem sie kompromisslose Zuverlässigkeit bieten.
Bürstenlose Resolver vs. optische Encoder: Bewertung der Kompromisse
Umweltverträglichkeit
Industrielle Anwendungen bieten selten saubere, temperaturkontrollierte Umgebungen. Resolver halten extremen Temperaturen stand und arbeiten oft bis zu 200 °C einwandfrei. Sie vertragen starke Stöße, starke Vibrationen und das vollständige Eintauchen in Öl. Im Gegensatz dazu basieren optische Encoder auf empfindlichen Glas- oder Kunststoffscheiben. Hohe Temperaturen verformen Encoderscheiben. Starke Vibrationen zerschmettern sie. Ein Resolver basiert auf Kupferwicklungen und Stahllamellen. Sie können es im Wesentlichen wie einen massiven Metallblock behandeln.
Signalintegrität
Starker Feinstaub und Kondenswasser zerstören die optische Übertragung. Wenn Öl oder Wasserdampf in das Gehäuse eines optischen Encoders eindringt, wird das LED-Licht gebrochen. Der Sensor verliert sofort seine Positionszählung und fällt aus. Die analoge magnetische Induktion weist diese Schwachstellen nicht auf. Magnetfelder dringen mühelos durch Öl, Schmutz, Staub und Kondenswasser hindurch. Diese inhärente Signalintegrität macht induktionsbasierte Sensoren zur einzig brauchbaren Wahl für Bergbau-, Papierverarbeitungs- und Schwerzerspanungsanwendungen.
Betriebskosten und Ausfallrisiko
Ingenieure müssen die anfänglichen Komponentenkosten sorgfältig im Vergleich zu den langfristigen Kosten von Ausfallzeiten abwägen. Optische Encoder kosten im Vorfeld oft weniger und bieten direkte digitale Ausgänge. Resolver erfordern eine externe Signalaufbereitung über einen RDC, was die anfänglichen Panelkosten erhöht. Sie versagen jedoch fast nie mechanisch. Wenn Sie die stündlichen Kosten ungeplanter Ausfallzeiten in einer Produktionsanlage berechnen, gleicht die überlegene Haltbarkeit die anfängliche Investition in die Elektronik schnell aus. Sie tauschen im Wesentlichen einen kleinen Anstieg der Integrationskomplexität gegen jahrzehntelangen unterbrechungsfreien Service ein.
Entscheidungsmatrix
Sie benötigen einen klaren logischen Schwellenwert, der Ihren Spezifikationsprozess leitet. Verwenden Sie die folgenden Basiskriterien, um die richtige Technologie für Ihre Anwendung zu bestimmen.
Feedback-Technologie-Auswahlmatrix
| Anwendungspriorität |
Empfohlene Technologie |
Primäre Begründung |
| Raue Umgebungen und hohe Temperaturen |
Resolver |
Verträgt bis zu 200 °C, hohe Stöße und übersteht starke Verschmutzungen. |
| Ultrahohe Auflösung und Reinräume |
Optischer Encoder |
Bietet Millionen von Zählimpulsen pro Umdrehung für eine präzise Halbleiterfertigung. |
| Absolute Zuverlässigkeit und Wartungsfreiheit |
Resolver |
Keine internen Verschleißteile, wodurch regelmäßige Austauschzyklen entfallen. |
| Niedrige Kosten, einfache digitale Integration |
Optischer Encoder |
Der direkte digitale Ausgang macht einen externen Konvertierungschip überflüssig. |
Formfaktoren und Konfigurationen: Auswahl der richtigen Architektur
Rahmenlose Resolver-Anwendungen
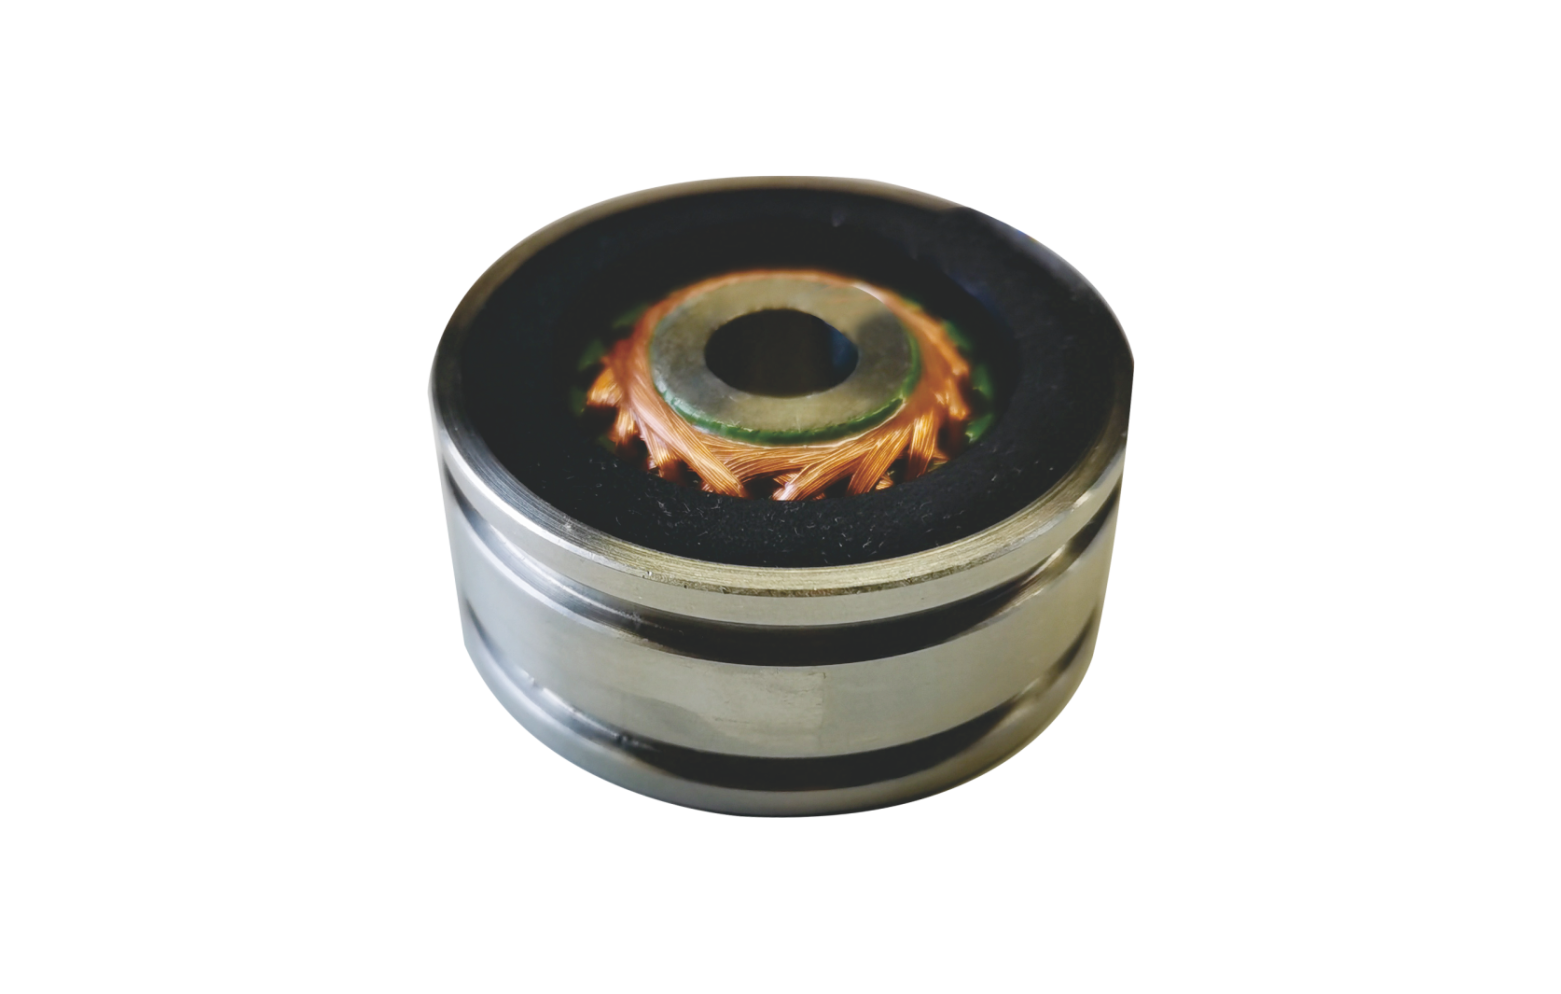
Hersteller liefern a Rahmenloser Resolver als zwei separate Komponenten: ein separater Rotor und ein separater Stator. Sie enthalten kein Gehäuse, keine Innenwelle und keine Lager. Sie integrieren sie direkt in das Motorgehäuse selbst.
Reduzierter Gesamt-Fußabdruck: Durch die Einbettung des Sensors in das Motorgehäuse wird kritische axiale Länge eingespart.
Eliminierung von mechanischem Spiel: Durch die direkte Montage an der Hauptmotorwelle sind keine flexiblen Kupplungen erforderlich.
Weniger Komponenten: Durch die Verwendung der Hauptmotorlager verringert sich die Gesamtzahl der mechanischen Teile.
Allerdings weist diese Architektur bestimmte Kompromisse auf. Es erfordert viel engere Montagetoleranzen. Ihre Einrichtung benötigt internes Ausrichtungsfachwissen, um sicherzustellen, dass Rotor und Stator während der Montage perfekt konzentrisch bleiben.
Single-Speed-Resolver vs. Multi-Speed
Die Konfigurationsgeschwindigkeit bestimmt die Beziehung zwischen elektrischen Zyklen und mechanischer Rotation. A Der Single Speed Resolver führt für jede volle mechanische Umdrehung genau einen elektrischen Zyklus durch. Dieses Eins-zu-eins-Verhältnis bietet eine absolute Positionsrückmeldung über volle 360 Grad. Der Motorcontroller kennt immer sofort beim Einschalten den genauen Winkel.
Multi-Speed-Varianten verfügen über mehrere elektrische Zyklen pro mechanischer Umdrehung. Ein Viergangmodell erzeugt vier Sinuswellen pro Umdrehung. Dadurch wird die effektive Auflösung vervielfacht, was es ideal für hochpräzise Werkzeugmaschinen macht. Der Kompromiss liegt in der Komplexität der Steuerung. Multi-Speed-Einheiten liefern die absolute Position innerhalb eines elektrischen Zyklus, können jedoch ohne zusätzliche Getriebe oder Software-Tracking die absolute mechanische Position nicht über die gesamten 360 Grad bestimmen.
Bewertungsdimensionen für Beschaffung und Spezifikation
Genauigkeits- und Auflösungsanforderungen
Sie müssen die akzeptablen Fehlergrenzen abschätzen, die für Ihre spezifische Anwendung erforderlich sind. Ingenieure messen die Resolvergenauigkeit in Bogenminuten. Eine Bogenminute entspricht einem Sechzigstel Grad. Standard-Industriemodelle bieten typischerweise Genauigkeitswerte zwischen 4 und 10 Bogenminuten. Wenn Sie Robotergelenke oder präzise Indexiertische entwerfen, können Sie hochpräzise Modelle spezifizieren, die auf 1 oder 2 Bogenminuten genau getrimmt sind. Sie müssen diese Genauigkeitsanforderung gegen die Herstellungskosten abwägen, da engere Toleranzen die Stückpreise exponentiell erhöhen.
Umwelt- und Compliance-Standards
Verlassen Sie sich nicht auf vage Aussagen zur „Robustheit“. Sie müssen Sensoren anhand spezifischer Compliance-Standards bewerten. Fordern Sie für die Lebensmittelverarbeitung oder Umgebungen mit starkem Abwaschen die Schutzart IP69K, um sicherzustellen, dass sie Wasserstrahlen mit hohem Druck und hoher Temperatur standhalten. Wenn Sie in der Luft- und Raumfahrtbranche tätig sind, müssen Sie MIL-STD-810 einhalten, um das Überleben bei extremen Vibrationen und explosiver Dekompression zu gewährleisten. Achten Sie bei industriellen explosionsgefährdeten Umgebungen auf ATEX- oder IECEx-Zertifizierungen, um die Eigensicherheit zu gewährleisten.
Größe, Gewicht und Leistung (SWaP)
Physische Einschränkungen haben großen Einfluss auf den Spezifikationsprozess. Sie müssen das Gerät in den verfügbaren Bauraum des Motorgehäuses einkalkulieren. Auch das Gewicht spielt in hochdynamischen Systemen eine große Rolle. Die Masse des Rotors erhöht die Trägheit der Motorwelle. Eine übermäßige Rotorträgheit verringert die Beschleunigungsraten und schränkt die dynamische Bandbreite des Servosystems ein. Wählen Sie immer den kleinsten und leichtesten Formfaktor, der Ihren Genauigkeits- und Umgebungsanforderungen entspricht.
Technische Unterstützung des Anbieters
Ihre Beschaffungsstrategie sollte Lieferantenpartnerschaften Vorrang vor der einfachen Komponentenbeschaffung geben. Arbeiten Sie mit Herstellern zusammen, die zuverlässige Testdaten und umfangreiche Anpassungsmöglichkeiten bereitstellen können. Bitten Sie Ihren Anbieter um transparente MTBF-Metriken (Mean Time Between Failures), die auf empirischen Tests und nicht nur auf theoretischen Berechnungen basieren. Ein zuverlässiger Anbieter liefert kundenspezifische Leitungslängen, spezifische Steckertypen und spezielle Vergussmassen, die genau Ihren Umgebungsanforderungen entsprechen.
Implementierungsrealitäten und Integrationsrisiken
Sicherheitslücken bei Montage und Ausrichtung
Bei der Umsetzung in der Praxis treten häufig mechanische Schwachstellen auf. Die Einhaltung der Konzentrizität stellt die größte Herausforderung bei der Montage dar, insbesondere bei der Verwendung rahmenloser Modelle. Wenn Sie den Rotor auch nur um ein paar Mikrometer außermittig montieren, kommt es zu einer Exzentrizität. Durch die Exzentrizität schwankt der Luftspalt zwischen Rotor und Stator während der Rotation. Diese Schwankung erzeugt einmal pro Umdrehung einen zyklischen Fehler im Ausgangssignal. Sie müssen den Wellenschlag streng kontrollieren und präzise Bearbeitungstoleranzen an Ihren Motorendglocken anwenden, um diese Ausrichtungsfehler zu minimieren.
Elektromagnetische Interferenz (EMI)
Analoge Signale sind grundsätzlich anfällig für elektromagnetische Störungen. Hochleistungsschaltgeräte wie Frequenzumrichter (VFDs) erzeugen enorme Mengen an elektrischem Rauschen. Wenn dieses Rauschen in die Rückkopplungsleitungen eingekoppelt wird, verzerrt es die Sinus- und Kosinussignale und führt zu unregelmäßigem Motorverhalten. Sie müssen verdrillte, doppelt abgeschirmte Kabel verwenden. Verlegen Sie die Feedbackkabel völlig getrennt von den Hochspannungs-Motorstromleitungen. Halten Sie sich außerdem strikt an die ordnungsgemäßen Erdungsprotokolle und stellen Sie sicher, dass Sie die Kabelabschirmung nur am RDC-Ende erden, um Erdschleifen zu vermeiden.
RDC-Kalibrierung und Latenz
Der Sensor allein bestimmt nicht die Systemgenauigkeit. Die Gesamtleistung hängt stark von der Qualität und Abstimmung des Resolver-zu-Digital-Wandlers ab. Moderne RDCs nutzen Tracking-Schleifen, um dem analogen Signal zu folgen. Wenn die Bandbreite des Tracking-Schleifens zu niedrig eingestellt ist, bleiben die digitalen Positionsdaten bei Hochgeschwindigkeitsbeschleunigungen hinter der tatsächlichen mechanischen Position zurück. Sie müssen die RDC-Phasenverschiebung und die Anregungsfrequenz sorgfältig kalibrieren, um sie an die spezifische Impedanz des Sensors anzupassen. Eine schlechte Kalibrierung führt direkt zu Geschwindigkeitsschwankungen und hörbaren Motorgeräuschen.
Reduzierung der Wärmeausdehnung
Extreme Temperaturschwankungen führen dazu, dass sich physikalische Materialien ausdehnen und zusammenziehen. Sie müssen den Wärmeausdehnungskoeffizienten (CTE) sowohl der Sensormaterialien als auch der Motorwelle bewerten. Wenn sich die Motorwelle schneller ausdehnt als der Innendurchmesser des Rotors, entsteht eine massive Ringspannung. Diese Spannung kann dazu führen, dass der Rotorkern reißt oder aus der Ausrichtung rutscht. Umgekehrt kann eine Statorausdehnung dazu führen, dass sich die Einheit im Motorgehäuse festsetzt. Stellen Sie immer sicher, dass die Montagepassungen dem erwarteten Wärmewachstum über Ihren gesamten Betriebstemperaturbereich Rechnung tragen.
Abschluss
Die Angabe des richtigen Feedback-Mechanismus entscheidet über den endgültigen Erfolg oder Misserfolg Ihres Bewegungssteuerungssystems. Bürstenlose Resolver bieten einen unübertroffenen strategischen Wert, indem sie die Motorleistung in den anspruchsvollsten Industrieanwendungen sichern. Ihre transformatorbasierte Konstruktion eliminiert den mechanischen Verschleiß vollständig und gewährleistet absolute Zuverlässigkeit in Umgebungen, in denen optische Technologien ungünstig sind.
Ihre Wahl zwischen rahmenlosen Designs, Single-Speed-Architekturen oder Multi-Speed-Konfigurationen muss direkt mit Ihren Umgebungsdaten und der verfügbaren Integrationskompetenz übereinstimmen. Behandeln Sie diese Sensoren nicht als nachträglich zur Ware verarbeitete Komponenten. Eine ordnungsgemäße Spezifikation erfordert eine strenge Beachtung der Montagetoleranzen, der EMI-Abschwächung und der RDC-Kalibrierung.
Ergreifen Sie sofort Maßnahmen, um Ihr nächstes Motordesign zu sichern. Sehen Sie sich umfassende technische Datenblätter an und analysieren Sie MTBF-Kennzahlen. Fordern Sie von Ihrem Anbieter 3D-CAD-Modelle an, um mechanische Passungen zu bestätigen, und wenden Sie sich direkt an einen Anwendungstechniker, um Ihre spezifischen Motor-Feedback-Anforderungen zu validieren.
FAQ
F: Wie unterscheidet sich ein bürstenloser Resolver von einem herkömmlichen Resolver?
A: Ein herkömmlicher Resolver nutzt mechanische Bürsten und Schleifringe, um elektrische Signale an den sich bewegenden Rotor zu übertragen. Diese Kontaktpunkte verursachen Reibung, erzeugen elektrisches Rauschen und verschleißen mit der Zeit. Bürstenlose Varianten nutzen ein Drehtransformator-Design, um Leistung und Signale magnetisch über einen Luftspalt zu übertragen. Dadurch werden physische Verschleißteile vollständig eliminiert, was die MTBF (Mean Time Between Failures) erheblich verbessert.
F: Kann ein bürstenloser Resolver beim Einschalten eine absolute Positionsrückmeldung liefern?
A: Ja. Da sie die kontinuierliche magnetische Induktion überwachen und nicht digitale Impulse zählen, melden sie sofort den genauen Rotorwinkel, sobald Sie Strom anlegen. Single-Speed-Modelle erreichen die absolute Position über eine volle 360-Grad-Drehung, ohne dass jemals eine Referenzfahrtsequenz oder Batteriesicherung erforderlich ist.
F: Wie hoch ist die typische Lebensdauer eines bürstenlosen Resolvers in einem Industriemotor?
A: Die Lebensdauer hängt stark von der Architektur ab. Modelle mit Gehäuse sind nur durch die mechanische Lebensdauer ihrer Innenlager begrenzt, die oft mehr als 50.000 Stunden Dauerbetrieb beträgt. Rahmenlose Modelle verfügen überhaupt nicht über interne Lager. Bei ordnungsgemäßer Installation und Umweltschutz bieten rahmenlose Geräte theoretisch eine unbegrenzte Lebensdauer.
F: Wie wandle ich das analoge Signal eines Motorresolvers in digitale Daten für meine SPS um?
A: Sie müssen einen Resolver-zu-Digital-Wandler (RDC) verwenden. Der RDC ist ein spezieller integrierter Schaltkreis, der das Verhältnis zwischen den analogen Sinus- und Cosinussignalen misst. Es wandelt dieses analoge Verhältnis in ein digitales Positionswort (oft 12 bis 16 Bit) um. Diese digitalen Daten werden dann über standardmäßige industrielle Kommunikationsprotokolle an Ihre SPS oder Ihren Motorantrieb übertragen.


