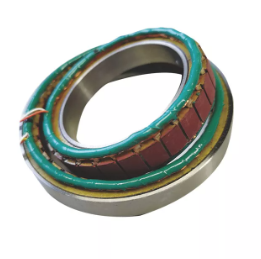
Sistem kontrol gerak yang penting untuk misi terus-menerus mendorong perangkat keras hingga batas fisik absolutnya. Di sektor-sektor seperti dirgantara, manufaktur berat, dan teknik otomotif, encoder optik atau magnetik standar sering kali gagal. Fluktuasi suhu yang ekstrim, guncangan mekanis yang parah, dan getaran yang tiada henti dengan cepat merusak komponen sensor yang rumit. Anda memerlukan solusi yang lebih keras.
Masukkan penyelesainya. Alternatif analog yang kokoh ini sepenuhnya bergantung pada prinsip transformator putar yang telah terbukti. Teknologi ini tumbuh subur di lingkungan yang brutal di mana sensor digital konvensional tidak dapat digunakan lagi. Resolver menyediakan data posisi absolut yang berkelanjutan tanpa disk kaca yang rapuh atau mikroelektronika onboard yang sensitif.
Artikel ini memberikan perincian yang jelas dan berfokus pada teknik mengenai topologi penyelesai modern dan faktor bentuk mekanis. Kami akan mengeksplorasi arsitektur kelistrikan internal dan realitas integrasi mekanis. Anda akan mempelajari cara mengevaluasi perangkat tangguh ini secara menyeluruh. Pada akhirnya, panduan ini membantu integrator sistem menentukan komponen yang tepat sesuai dengan batasan lingkungan dan akurasi unik mereka.
Poin Penting
Brushless Resolver adalah standar industri untuk meminimalkan perawatan dengan menghilangkan titik keausan mekanis antara rotor dan stator.
Variable Reluctance Resolver menawarkan desain rotor pasif yang sangat kuat dan ideal untuk aplikasi berkecepatan tinggi dan ruang terbatas.
Dual Speed Resolver memberikan peningkatan akurasi absolut yang diperlukan untuk sistem penargetan CNC dan ruang angkasa yang presisi.
Pilihan antara Housed Resolver dan unit tanpa bingkai menentukan alur kerja integrasi mekanis Anda, sehingga memengaruhi waktu perakitan dan penyegelan lingkungan.
Kriteria Dasar: Kapan Mengevaluasi Resolver Melalui Encoder
Insinyur sering kali menggunakan encoder optik untuk kontrol gerakan standar. Namun, lingkungan yang menuntut dengan cepat mengungkap keterbatasan teknologi optik. Anda harus mengevaluasi penyelesai ketika kondisi operasional melebihi ambang batas standar industri.
Toleransi Lingkungan
Resolver pada dasarnya tahan terhadap variasi suhu ekstrem. Sebagian besar unit standar beroperasi dengan sempurna dari -55°C hingga +200°C. Encoder optik biasanya gagal pada kondisi ekstrem ini karena komponen LED internalnya menurun. Selain itu, penyelesai mengabaikan kontaminasi partikulat berat. Sensor optik buta minyak, kotoran, dan kondensasi. Resolver menggunakan kopling magnetik, sehingga kontaminan non-magnetik tidak pernah mengganggu keluaran sinyalnya.
Tahan Getaran dan Guncangan
Penghitungan Mean Time Between Failures (MTBF) sangat mendukung penyelesai dalam pengaturan getaran tinggi. Encoder optik mengandalkan kaca rapuh atau disk plastik. Guncangan hebat langsung menghancurkan disk-disk ini. Resolver seluruhnya terdiri dari gulungan tembaga dan inti baja berlapis. Mereka kekurangan perangkat elektronik di dalam pesawat. Desain elektro-mekanis murni ini secara drastis meningkatkan keandalan mesin cetak, peralatan pertambangan, dan mesin jet.
Keandalan Sinyal
Resolver menghasilkan sinyal analog kontinu absolut. Anda menerima keluaran tegangan sinus dan kosinus murni. Sifat analog ini mencegah hilangnya posisi selama siklus daya mendadak. Saat Anda memulihkan daya, penyelesai segera melaporkan posisi absolut yang benar. Anda tidak memerlukan urutan homing untuk menetapkan kembali lokasi poros motor.
Arsitektur Listrik Inti
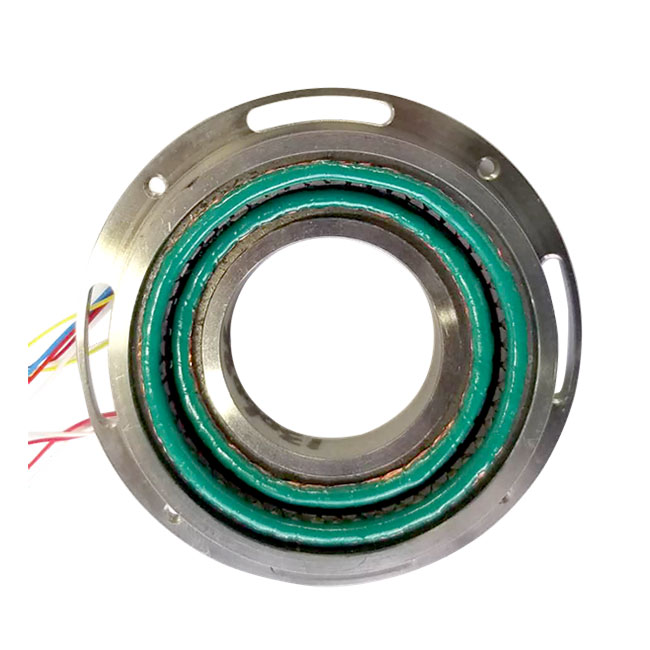
Memilih mekanisme internal yang tepat akan menentukan batas kinerja aplikasi Anda. Pabrikan merancang arsitektur kelistrikan yang berbeda untuk mengatasi tantangan kontrol gerakan tertentu. Kami mengklasifikasikannya ke dalam tiga kategori utama.
Penyelesai Tanpa Sikat
Desain penyelesai awal menggunakan cincin selip dan sikat untuk mengirimkan sinyal listrik. Titik kontak fisik ini menimbulkan gesekan dan akhirnya rusak. Yang modern Brushless Resolver memecahkan masalah ini sepenuhnya.
Mekanisme: Desain ini menggunakan trafo putar khusus. Ini meneruskan sinyal eksitasi frekuensi tinggi ke rotor yang berputar secara magnetis. Ini tidak memerlukan kontak fisik. Rotor kemudian menginduksi sinyal sinus dan kosinus yang sesuai kembali ke belitan stator.
Keuntungan Utama: Menghilangkan gesekan dan keausan kontak. Pengurangan degradasi mekanis secara drastis ini meningkatkan umur operasional secara eksponensial. Anda mendapatkan keandalan luar biasa dalam aplikasi tugas berkelanjutan di mana waktu henti tidak dapat diterima.
Kasus Penggunaan Umum: Para insinyur sangat menentukan model tanpa sikat untuk motor servo industri standar. Anda juga menemukan mereka mengendarai motor traksi kendaraan listrik (EV) dan menggerakkan sambungan robot tugas berat.
Penyelesai Keengganan Variabel
Ketika aplikasi menuntut kecepatan luar biasa tinggi atau ukuran yang sangat ringkas, desain standar tanpa sikat menjadi terlalu besar. Itu Variable Reluctance Resolver memberikan alternatif yang elegan dan sederhana.
Mekanisme: Arsitektur ini dilengkapi dengan rotor bergigi yang sepenuhnya pasif. Rotor sama sekali tidak mengandung gulungan tembaga. Sebaliknya, pabrikan menempatkan belitan eksitasi primer dan belitan sinus/kosinus sekunder seluruhnya pada stator. Saat rotor logam berbentuk khusus berputar, gigi lobusnya mengubah keengganan magnetis antar belitan.
Keuntungan Utama: Menawarkan profil yang jauh lebih tipis. Kurangnya belitan rotor secara drastis menyederhanakan produksi dan menyeimbangkan poros dengan sempurna. Hal ini memungkinkan penyelesai untuk beroperasi pada RPM yang sangat tinggi. Banyak model yang melebihi 100.000 RPM tanpa risiko degradasi struktural atau ekspansi rotor.
Kasus Penggunaan Umum: Mereka mendominasi operasi spindel berkecepatan tinggi dalam pemesinan CNC. Mereka juga sangat cocok dengan drivetrain hybrid-listrik kompak di mana ruang aksial tetap terbatas.
Penyelesai Kecepatan Ganda (Multi-Kecepatan)
Resolver standar memberikan posisi absolut dalam satu putaran mekanis, namun akurasi sudutnya jarang menyamai encoder optik kelas atas. Itu Dual Speed Resolver menjembatani kesenjangan presisi ini.
Mekanisme: Unit kompleks ini menggabungkan dua set belitan berbeda dalam satu rakitan. Ini berisi set 1 kecepatan untuk melacak posisi absolut. Ini juga berisi kumpulan multi-kecepatan (seringkali 16, 32, atau 64 kutub) untuk menghasilkan data tambahan resolusi tinggi. Sistem menggabungkan kedua output secara elektrik.
Keuntungan Utama: Mengurangi kesalahan sudut secara signifikan. Gearing listrik multi-kecepatan rata-rata mengatasi ketidaksempurnaan manufaktur mekanis yang sangat kecil. Ia menawarkan tingkat akurasi yang menyaingi pembuat enkode presisi dengan tetap menjaga daya tahan penyelesai absolut.
Kasus Penggunaan Umum: Anda melihatnya ditempatkan di tiang radar militer. Sistem gimbal dirgantara dan peralatan mesin yang sangat presisi sangat bergantung pada arsitektur kecepatan ganda untuk penargetan detik busur.
Faktor Bentuk Mekanis: Realitas Integrasi
Arsitektur kelistrikan menentukan kinerja sinyal. Faktor bentuk mekanis menentukan alur kerja integrasi Anda. Anda harus menyesuaikan desain fisik dengan kemampuan manufaktur dan kebutuhan penyegelan lingkungan.
Resolver Bertempat
A Housed Resolver terlihat sangat mirip dengan encoder industri tradisional dari luar. Ini memprioritaskan kemudahan instalasi daripada ukuran.
Desain: Pabrikan memasoknya sepenuhnya dalam cangkang logam yang kokoh. Ini mencakup bantalan internalnya sendiri dan poros berputar khusus.
Kriteria Evaluasi: Gaya ini ideal untuk retrofit atau penggantian drop-in. Jika lingkungan Anda memerlukan peringkat IP eksternal tertentu (seperti IP67 untuk pencucian), Anda memerlukan unit bertempat. Selungkup melindungi belitan internal secara langsung.
Trade-off: Enklosur menambah jumlah dan bobot secara signifikan. Selanjutnya, Anda harus hati-hati menyelaraskan poros penyelesai ke poros motor. Insinyur biasanya menggunakan kopling fleksibel untuk mencegah beban radial atau aksial yang berat merusak bantalan penyelesai internal.
Penyelesai Tanpa Bingkai
Desain motor OEM modern mengutamakan pengurangan bobot dan dimensi kompak. Desain tanpa bingkai memenuhi kebutuhan ini dengan menghilangkan perangkat keras yang berlebihan.
Desain: Pabrikan memasok penyelesai sebagai dua komponen yang benar-benar terpisah. Anda menerima cincin rotor telanjang dan cincin stator telanjang. Anda mengintegrasikannya langsung ke dalam rakitan utama motor host.
Kriteria Evaluasi: Pendekatan ini menghilangkan bantalan berlebih, rumah eksternal, dan kopling fleksibel. Ini menghemat bobot kritis dan mengurangi panjang aksial keseluruhan rakitan motor. Ini lebih disukai untuk sistem tertanam.
Trade-off: Beban instalasi beralih sepenuhnya ke integrator. Anda harus menjaga toleransi produksi yang ketat. Konsentrisitas rotor-ke-stator yang tepat adalah suatu keharusan. Jika Anda memasang rotor tidak di tengah, Anda akan menimbulkan distorsi harmonik yang parah pada sinyal posisi.
Kerangka Keputusan Rekayasa: Jenis Pencocokan dengan Aplikasi
Menentukan penyelesai memerlukan penyeimbangan kendala mekanis terhadap target kinerja listrik. Ikuti kerangka terstruktur ini untuk mempersempit pilihan Anda dengan cepat.
Kami menguraikan langkah-langkah evaluasi utama di bawah ini:
Kapasitas Jejak vs. Perakitan: Pilih penyelesai tanpa bingkai jika Anda memerlukan penghematan berat OEM dan memiliki proses perakitan internal yang kuat. Pilih unit bertempat jika Anda tidak memiliki kemampuan perakitan ruang bersih atau perkakas konsentrisitas yang presisi. Unit yang ditempatkan memaafkan ketidakselarasan pemasangan kecil.
Persyaratan RPM: Hitung kecepatan motor maksimum Anda. Default ke arsitektur Variable Reluctance untuk kecepatan melebihi batas bantalan mekanis standar. Model tanpa sikat bekerja dengan baik untuk kecepatan standar, namun model VR menangani gaya sentrifugal ekstrem dengan mudah.
Akurasi vs. Anggaran Perangkat Keras: Tentukan penyelesai tanpa sikat 1 kecepatan standar untuk pergantian motor umum. Ini memberikan presisi yang memadai untuk sebagian besar aplikasi. Tingkatkan ke unit Kecepatan Ganda hanya ketika anggaran kesalahan sistem sangat memerlukan presisi busur-detik. Model kecepatan ganda memerlukan pengontrol yang lebih kompleks.
Konversi Sinyal: Verifikasi kompatibilitas dengan Resolver-to-Digital Converter (RDC) drive Anda. Anda harus mencocokkan frekuensi eksitasi dan rasio transformasi spesifik penyelesai dengan spesifikasi perangkat keras RDC.
Bagan di bawah ini merangkum bagaimana topologi ini dibandingkan dengan metrik teknik umum. Batas Kecepatan
| Topologi Resolver |
(RPM) |
Akurasi Inheren |
Kompleksitas Integrasi |
Kekuatan Utama |
| Standar Tanpa Sikat |
Sedang hingga Tinggi |
Standar (~10-20 menit busur) |
Sedang |
Umur yang sangat baik, tanpa gesekan |
| Keengganan Variabel |
Sangat Tinggi |
Standar |
Rendah (Rotor Pasif) |
Daya tahan RPM sangat tinggi |
| Kecepatan Ganda |
Sedang |
Luar biasa (<1 menit busur) |
Tinggi (RDC Kompleks) |
Presisi tingkat encoder |
Risiko Implementasi dan Pertimbangan Penerapan
Bahkan penyelesai yang paling tangguh sekalipun akan gagal memberikan penentuan posisi yang akurat jika Anda menerapkannya secara tidak benar. Insinyur sering meremehkan nuansa analog sinyal penyelesai. Anda harus secara proaktif mengelola interferensi elektromagnetik dan toleransi pemasangan fisik.
Pergeseran Fase dan Penyetelan Eksitasi
Resolver mengandalkan sinyal eksitasi AC frekuensi tinggi. Panjang kabel fisik dan impedansi intrinsik menyebabkan pergeseran fasa antara sinyal eksitasi yang masuk dan keluaran sinus/kosinus yang kembali. Jika pergeseran ini menjadi terlalu besar, RDC gagal memecahkan kode posisi secara akurat. Anda harus mengatasi kenyataan ini selama commissioning. Selalu ukur pergeseran fasa dengan osiloskop. Memerlukan penyetelan yang cermat pada antarmuka drive RDC untuk mengimbangi kabel yang panjang.
Kerentanan EMI/RFI
Resolver mengeluarkan sinyal analog tegangan rendah. Mereka biasanya menghasilkan antara 2V dan 7V RMS. Sinyal tingkat rendah ini berjalan di dekat kabel motor berdaya tinggi yang membawa ratusan amp arus PWM yang berpindah dengan cepat. Kedekatan ini menimbulkan risiko Interferensi Elektro-Magnetik (EMI) yang sangat besar. Kami menekankan pentingnya pemasangan kabel twisted-pair yang terlindung dengan baik. Anda harus melindungi pasangan eksitasi secara terpisah dari pasangan sinus/kosinus. Selalu groundkan pelindung dengan benar di ujung drive untuk melindungi integritas sinyal.
Toleransi Pemasangan
Unit tanpa bingkai menghadirkan risiko pemasangan fisik yang berbeda. Celah udara antara rotor dan stator sangat menentukan kualitas sinyal. Kami menyoroti risiko penurunan sinyal jika toleransi celah udara tidak dijaga dengan ketat. Rotor eksentrik memperkenalkan variasi amplitudo ke dalam sinyal sinus dan kosinus. Hal ini berarti kesalahan posisi siklis. Anda harus menggunakan jig pemasangan presisi tinggi. Selalu verifikasi runout poros sebelum mengencangkan stator secara permanen.
Kesimpulan
Resolver tetap menjadi pilihan yang tak terbantahkan untuk pengendalian gerakan lingkungan ekstrem. Dengan mengandalkan induksi elektromagnetik yang kuat dibandingkan optik yang rapuh, mereka memastikan mesin Anda tetap bekerja melalui panas, guncangan, dan getaran yang ekstrim.
Kami menetapkan bahwa desain tanpa sikat standar menangani tugas-tugas industri rutin, sementara model keengganan variabel mengatasi aplikasi kecepatan tinggi. Untuk ketepatan penargetan mutlak, varian kecepatan ganda menyaingi pembuat enkode digital yang rumit. Ingatlah selalu bahwa penyelesai yang tepat menyeimbangkan ketangguhan yang melekat dengan kemampuan integrasi mekanis spesifik tim teknik Anda.
Audit aplikasi Anda secara menyeluruh hari ini. Petakan rentang suhu yang tepat, tingkat getaran maksimum, dan batasan RPM puncak. Terakhir, konsultasikan langsung dengan teknisi aplikasi pabrikan Anda untuk mendapatkan rasio transformasi optimal dan faktor bentuk mekanis untuk build berikutnya.
Pertanyaan Umum
T: Apakah Brushless Resolver dapat digunakan sebagai pembuat enkode absolut?
J: Ya. Resolver kecepatan tunggal memberikan umpan balik posisi absolut yang sebenarnya dalam satu putaran mekanis penuh. Karena mereka menghasilkan rasio tegangan sinus dan kosinus analog yang unik untuk setiap sudut, mereka tidak pernah kehilangan posisi persisnya ketika daya terputus. Mereka berfungsi identik dengan pembuat enkode absolut putaran tunggal dalam hal ini.
T: Apa perbedaan antara sinkronisasi dan penyelesai?
J: Perbedaan utamanya terletak pada struktur belitan keluarannya. Sinkronisasi menggunakan keluaran stator 3 fase, menghasilkan sinyal yang dipisahkan sebesar 120 derajat. Resolver menggunakan keluaran stator 2 fase, menghasilkan sinyal sinus dan kosinus murni yang dipisahkan tepat 90 derajat. Pengontrol digital modern umumnya lebih menyukai sinyal penyelesai 2 fase.
T: Apa perbedaan Variable Reluctance Resolver dengan Brushless Resolver tradisional?
J: Unit tanpa sikat tradisional menggunakan trafo putar untuk meneruskan sinyal eksitasi ke belitan rotor aktif. Unit keengganan variabel sepenuhnya menghilangkan belitan rotor. Ia bergantung pada rotor logam pasif yang berbentuk khusus. Ini melacak posisi dengan mengukur bagaimana gigi rotor yang berputar mengubah fluks magnet antara belitan stator tetap.


