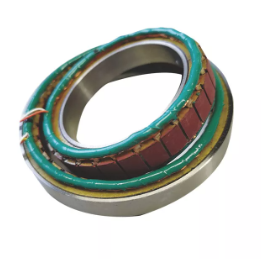
Les systèmes de contrôle de mouvement critiques poussent constamment le matériel à ses limites physiques absolues. Dans des secteurs tels que l'aérospatiale, la fabrication lourde et l'ingénierie automobile, les codeurs optiques ou magnétiques standard échouent fréquemment. Les fluctuations extrêmes de température, les chocs mécaniques sévères et les vibrations incessantes détruisent rapidement les composants délicats du capteur. Vous avez besoin d’une solution plus dure.
Entrez le résolveur. Cette alternative analogique robuste repose entièrement sur les principes éprouvés du transformateur rotatif. Il prospère par nature dans des environnements brutaux où les capteurs numériques conventionnels périssent tout simplement. Les résolveurs fournissent des données de position absolue continues sans disques de verre fragiles ni microélectronique embarquée sensible.
Cet article fournit une présentation claire et axée sur l'ingénierie des topologies de résolveurs modernes et des facteurs de forme mécaniques. Nous explorerons les architectures électriques internes et les réalités de l'intégration mécanique. Vous apprendrez à évaluer minutieusement ces appareils robustes. En fin de compte, ce guide aide les intégrateurs de systèmes à spécifier le composant exact correspondant à leurs contraintes environnementales et de précision uniques.
Points clés à retenir
Un résolveur sans balais est la norme industrielle pour minimiser la maintenance en éliminant les points d'usure mécaniques entre le rotor et le stator.
Les résolveurs à réluctance variable offrent une conception de rotor passif extrêmement robuste, idéale pour les applications à grande vitesse et dans un espace restreint.
Les résolveurs à double vitesse offrent la précision absolue améliorée requise pour les systèmes de ciblage CNC et aérospatiaux de précision.
Le choix entre un résolveur intégré et une unité sans cadre dicte votre flux de travail d'intégration mécanique, ayant un impact à la fois sur le temps d'assemblage et sur l'étanchéité environnementale.
Critères de base : quand évaluer un résolveur plutôt qu'un encodeur
Les ingénieurs utilisent souvent par défaut des encodeurs optiques pour le contrôle de mouvement standard. Cependant, les environnements exigeants exposent rapidement les limites de la technologie optique. Vous devez évaluer un résolveur lorsque les conditions opérationnelles dépassent les seuils industriels standards.
Tolérance environnementale
Les résolveurs résistent intrinsèquement aux variations extrêmes de température. La plupart des unités standard fonctionnent parfaitement de -55°C à +200°C. Les codeurs optiques échouent généralement à ces extrêmes car leurs composants LED internes se dégradent. De plus, les résolveurs ignorent les fortes contaminations particulaires. Capteurs optiques aveugles à l’huile, à la saleté et à la condensation. Les résolveurs utilisent un couplage magnétique, de sorte que les contaminants non magnétiques ne perturbent jamais leur sortie de signal.
Résistance aux vibrations et aux chocs
Les calculs du temps moyen entre pannes (MTBF) favorisent fortement les résolveurs dans les environnements à fortes vibrations. Les codeurs optiques reposent sur des disques fragiles en verre ou en plastique. Un choc violent brise ces disques instantanément. Les résolveurs sont entièrement constitués d'enroulements en cuivre et de noyaux en acier laminé. Ils manquent d’électronique embarquée. Cette conception purement électromécanique améliore considérablement la fiabilité des presses à emboutir, des équipements miniers et des moteurs à réaction.
Fiabilité des signaux
Les résolveurs génèrent des signaux continus analogiques absolus. Vous recevez une sortie de tension sinusoïdale et cosinusoïdale pure. Cette nature analogique empêche la perte de position lors de cycles d'alimentation soudains. Lorsque vous rétablissez l'alimentation, le résolveur signale immédiatement la position absolue correcte. Vous n'avez jamais besoin d'une séquence de référence pour rétablir l'emplacement de l'arbre du moteur.
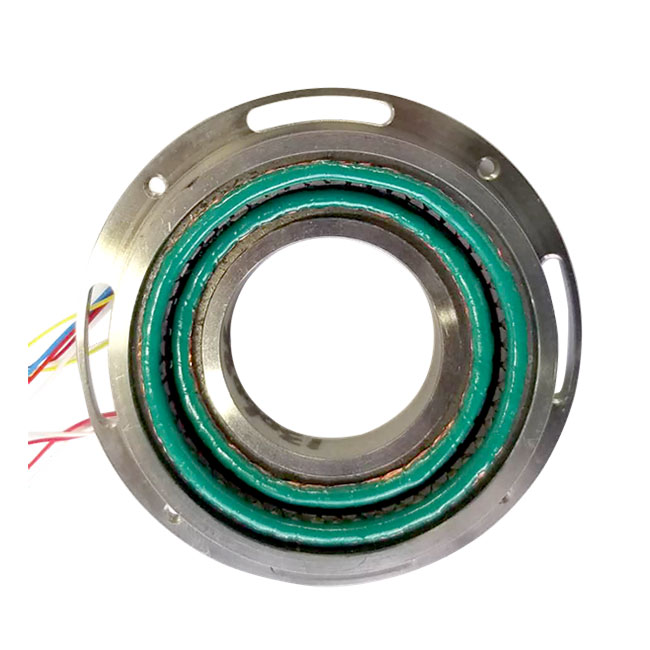
Architectures électriques de base
La sélection du bon mécanisme interne dicte la limite de performances de votre application. Les fabricants conçoivent différentes architectures électriques pour résoudre des défis spécifiques en matière de contrôle de mouvement. Nous les classons en trois catégories principales.
Résolveur sans balais
Les premières conceptions de résolveurs utilisaient des bagues collectrices et des balais pour transmettre des signaux électriques. Ces points de contact physiques créaient des frictions et finissaient par s’user. Le moderne Le résolveur sans balais résout complètement ce problème.
Mécanisme : Cette conception utilise un transformateur rotatif dédié. Il transmet magnétiquement le signal d’excitation haute fréquence au rotor en rotation. Cela ne nécessite aucun contact physique. Le rotor induit ensuite les signaux sinus et cosinus correspondants dans les enroulements du stator.
Avantage principal : il élimine les frottements et l’usure par contact. Cette réduction drastique de la dégradation mécanique augmente la durée de vie opérationnelle de manière exponentielle. Vous bénéficiez d'une fiabilité exceptionnelle dans les applications à service continu où les temps d'arrêt sont inacceptables.
Cas d'utilisation typique : les ingénieurs spécifient fortement les modèles sans balais pour les servomoteurs industriels standard. Vous les trouvez également conduisant des moteurs de traction de véhicules électriques (VE) et alimentant des articulations robotiques robustes.
Résolveur de réticence variable
Lorsque les applications exigent des vitesses incroyablement élevées ou des empreintes extrêmement compactes, les conceptions sans balais standard deviennent trop encombrantes. Le Le résolveur à réluctance variable offre une alternative élégante et simplifiée.
Mécanisme : Cette architecture comporte un rotor denté entièrement passif. Le rotor ne contient absolument aucun enroulement en cuivre. Au lieu de cela, les fabricants placent entièrement les enroulements d’excitation primaire et les enroulements secondaires sinus/cosinus sur le stator. Lorsque le rotor métallique de forme spéciale tourne, ses dents lobées font varier la réluctance magnétique entre les enroulements.
Avantage principal : il offre un profil nettement plus fin. L'absence de bobinages du rotor simplifie considérablement la fabrication et équilibre parfaitement l'arbre. Cela permet au résolveur de fonctionner à des régimes exceptionnellement élevés. De nombreux modèles dépassent 100 000 tr/min sans risquer de dégradation structurelle ou d'expansion du rotor.
Cas d'utilisation typique : ils dominent les opérations de broche à grande vitesse dans l'usinage CNC. Ils s’intègrent également parfaitement dans les transmissions hybrides-électriques compactes où l’espace axial reste limité.
Résolveur à double vitesse (multi-vitesses)
Les résolveurs standard fournissent une position absolue en un tour mécanique, mais leur précision angulaire correspond rarement aux codeurs optiques haut de gamme. Le Le résolveur à double vitesse comble cet écart de précision.
Mécanisme : Cette unité complexe intègre deux ensembles distincts d’enroulements au sein d’un seul assemblage. Il contient un jeu à 1 vitesse pour le suivi de la position absolue. Il contient également un ensemble à plusieurs vitesses (souvent 16, 32 ou 64 pôles) pour générer des données incrémentielles haute résolution. Le système combine électriquement les deux sorties.
Avantage principal : il réduit considérablement l’erreur angulaire. L'engrenage électrique à plusieurs vitesses élimine les imperfections de fabrication mécaniques infimes. Il offre des niveaux de précision rivalisant avec les codeurs de précision tout en conservant une durabilité absolue du résolveur.
Cas d'utilisation typique : vous les voyez déployés sur des socles de radars militaires. Les systèmes de cardan aérospatiaux et les machines-outils de haute précision s'appuient largement sur des architectures à double vitesse pour un ciblage à la seconde d'arc.
Facteurs de forme mécaniques : réalités de l'intégration
L'architecture électrique dicte les performances du signal. Le facteur de forme mécanique dicte votre flux de travail d'intégration. Vous devez adapter la conception physique à vos capacités de fabrication et à vos besoins en matière d’étanchéité environnementale.
Résolveur logé
UN Vu de l’extérieur, le résolveur logé ressemble beaucoup à un encodeur industriel traditionnel. Il donne la priorité à la facilité d’installation plutôt qu’à la taille.
Conception : Le fabricant le fournit entièrement enfermé dans une coque métallique robuste. Il comprend ses propres roulements internes et un arbre rotatif dédié.
Critères d'évaluation : Ce style est idéal pour les rénovations ou les remplacements instantanés. Si votre environnement nécessite des indices IP externes spécifiques (comme IP67 pour le lavage), vous avez besoin d'une unité logée. Le boîtier protège directement les enroulements internes.
Compromis : le boîtier ajoute un volume et un poids importants. De plus, vous devez soigneusement aligner l’arbre du résolveur avec l’arbre du moteur. Les ingénieurs utilisent généralement des accouplements flexibles pour empêcher de lourdes charges radiales ou axiales de détruire les roulements internes du résolveur.
Résolveur sans cadre
Les conceptions modernes de moteurs OEM privilégient la réduction du poids et les dimensions compactes. Les conceptions sans cadre répondent précisément à ce besoin en supprimant le matériel redondant.
Conception : Le fabricant fournit le résolveur sous forme de deux composants complètement distincts. Vous recevez un anneau de rotor nu et un anneau de stator nu. Vous les intégrez directement à l'intérieur de l'ensemble principal du moteur hôte.
Critères d'évaluation : Cette approche élimine les roulements redondants, les boîtiers externes et les accouplements flexibles. Cela permet d'économiser un poids critique et de réduire la longueur axiale totale de l'ensemble moteur. Il est strictement préféré pour les systèmes embarqués.
Compromis : la charge d'installation est entièrement transférée à l'intégrateur. Vous devez maintenir des tolérances de fabrication strictes. Une concentricité rotor-stator précise est obligatoire. Si vous montez le rotor de manière décentrée, vous introduirez une grave distorsion harmonique dans le signal de position.
Cadre décisionnel en ingénierie : faire correspondre le type à l'application
La spécification d'un résolveur nécessite d'équilibrer les contraintes mécaniques et les objectifs de performances électriques. Suivez ce cadre structuré pour affiner rapidement vos options.
Nous décrivons ci-dessous les principales étapes de l’évaluation :
Encombrement par rapport à la capacité d'assemblage : choisissez un résolveur sans cadre si vous avez besoin d'économies de poids OEM et disposez de processus d'assemblage internes robustes. Choisissez une unité logée si vous manquez de capacités d’assemblage en salle blanche ou d’outillage de concentricité précis. Les unités logées pardonnent les désalignements mineurs de montage.
Exigences de régime : calculez la vitesse maximale de votre moteur. Par défaut, les architectures à réluctance variable sont utilisées pour les vitesses dépassant les limites standards des roulements mécaniques. Les modèles sans balais fonctionnent bien pour les vitesses standard, mais les modèles VR gèrent sans effort les forces centrifuges extrêmes.
Précision par rapport au budget matériel : spécifiez un résolveur sans balais standard à 1 vitesse pour la commutation générale du moteur. Il offre une précision adéquate pour la plupart des applications. Passez à une unité à double vitesse uniquement lorsque les budgets d’erreur du système nécessitent strictement une précision à la seconde d’arc. Les modèles à double vitesse nécessitent des contrôleurs plus complexes.
Conversion du signal : vérifiez la compatibilité avec le convertisseur résolveur-numérique (RDC) de votre lecteur. Vous devez faire correspondre la fréquence d'excitation et le rapport de transformation spécifiques du résolveur aux spécifications matérielles du RDC.
Le tableau ci-dessous résume la façon dont ces topologies se comparent aux mesures d'ingénierie courantes.
| Topologie du résolveur |
Limite de vitesse (RPM) |
Précision inhérente |
Complexité d’intégration |
Force primaire |
| Standard sans balais |
Moyen à élevé |
Standard (~10-20 arc-min) |
Modéré |
Excellente durée de vie, zéro friction |
| Réticence variable |
Extrêmement élevé |
Standard |
Faible (rotor passif) |
Durabilité à très haut régime |
| Double vitesse |
Moyen |
Exceptionnel (<1 arc-min) |
Élevé (RDC complexe) |
Précision au niveau de l'encodeur |
Risques de mise en œuvre et considérations de déploiement
Même le résolveur le plus robuste ne parviendra pas à fournir un positionnement précis s'il n'est pas déployé correctement. Les ingénieurs sous-estiment souvent les nuances analogiques des signaux du résolveur. Vous devez gérer de manière proactive les interférences électromagnétiques et les tolérances physiques de montage.
Déphasage et réglage de l'excitation
Les résolveurs s'appuient sur un signal d'excitation CA haute fréquence. La longueur physique du câble et l'impédance intrinsèque provoquent un déphasage entre ce signal d'excitation entrant et les sorties sinus/cosinus de retour. Si ce décalage devient trop important, le RDC ne parvient pas à décoder la position avec précision. Vous devez aborder cette réalité lors de la mise en service. Mesurez toujours le déphasage avec un oscilloscope. Nécessite un réglage minutieux au niveau de l’interface du lecteur RDC pour compenser les longs parcours de câbles.
Vulnérabilités EMI/RFI
Les résolveurs produisent des signaux analogiques basse tension. Ils génèrent normalement entre 2V et 7V RMS. Ces signaux de bas niveau se propagent à proximité de câbles de moteur haute puissance transportant des centaines d'ampères de courant PWM à commutation rapide. Cette proximité crée des risques massifs d’interférences électromagnétiques (EMI). Nous insistons sur la nécessité absolue d'un câblage à paire torsadée correctement blindé. Vous devez protéger la paire d'excitation séparément des paires sinus/cosinus. Mettez toujours le blindage à la terre correctement du côté du variateur pour protéger l'intégrité du signal.
Tolérances de montage
Les unités sans cadre présentent des risques d'installation physiques distincts. L'entrefer entre le rotor et le stator dicte fortement la qualité du signal. Nous soulignons le risque de dégradation du signal si les tolérances d’entrefer ne sont pas strictement respectées. Un rotor excentrique introduit des variations d'amplitude dans les signaux sinusoïdaux et cosinusoïdaux. Cela se traduit directement par des erreurs de position cycliques. Vous devez utiliser des gabarits de montage de haute précision. Vérifiez toujours le faux-rond de l'arbre avant de fixer le stator de manière permanente.
Conclusion
Les résolveurs restent le choix incontesté pour le contrôle de mouvement dans des environnements extrêmes. En s'appuyant sur une induction électromagnétique robuste plutôt que sur des optiques fragiles, ils garantissent que vos machines continuent de fonctionner malgré la chaleur, les chocs et les vibrations extrêmes.
Nous avons établi que les modèles sans balais standards gèrent les tâches industrielles de routine, tandis que les modèles à réluctance variable conquièrent les applications à grande vitesse. Pour une précision de ciblage absolue, les variantes à double vitesse rivalisent avec les encodeurs numériques délicats. N'oubliez jamais que le bon résolveur équilibre la robustesse inhérente avec les capacités d'intégration mécanique spécifiques de votre équipe d'ingénierie.
Auditez minutieusement votre candidature dès aujourd’hui. Cartographiez vos plages de température exactes, vos niveaux de vibration maximaux et vos contraintes de régime de pointe. Enfin, consultez directement les ingénieurs d'application de votre fabricant pour déterminer les taux de transformation et les facteurs de forme mécaniques optimaux pour votre prochaine construction.
FAQ
Q : Un résolveur sans balais peut-il être utilisé comme codeur absolu ?
R : Oui. Les résolveurs à vitesse unique fournissent un véritable retour de position absolue en un tour mécanique complet. Parce qu'ils produisent des rapports de tension analogiques sinus et cosinus uniques pour chaque angle, ils ne perdent jamais leur position exacte en cas de perte de puissance. À cet égard, ils fonctionnent de manière identique aux codeurs absolus monotour.
Q : Quelle est la différence entre une synchro et un résolveur ?
R : La principale différence réside dans la structure de leur enroulement de sortie. Une synchro utilise une sortie statorique triphasée, générant des signaux séparés de 120 degrés. Un résolveur utilise une sortie de stator biphasée, générant des signaux sinusoïdaux et cosinus purs séparés d'exactement 90 degrés. Les contrôleurs numériques modernes préfèrent généralement les signaux du résolveur biphasé.
Q : En quoi un résolveur à réluctance variable diffère-t-il d'un résolveur sans balais traditionnel ?
R : Une unité sans balais traditionnelle utilise un transformateur rotatif pour transmettre les signaux d'excitation dans les enroulements actifs du rotor. Une unité à réluctance variable élimine complètement les enroulements du rotor. Il repose sur un rotor métallique passif de forme spéciale. Il suit la position en mesurant la manière dont les dents du rotor en rotation modifient le flux magnétique entre les enroulements fixes du stator.


