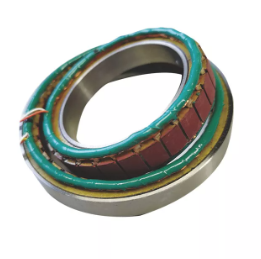
Sustavi kontrole kretanja koji su ključni za misiju neprestano guraju hardver do njegovih apsolutnih fizičkih granica. U sektorima kao što su zrakoplovstvo, teška proizvodnja i automobilska industrija, standardni optički ili magnetski koderi često zakažu. Ekstremne temperaturne fluktuacije, teški mehanički udari i nemilosrdne vibracije brzo uništavaju osjetljive komponente senzora. Trebate teže rješenje.
Unesite razrješivač. Ova robusna, analogna alternativa u potpunosti se oslanja na dokazane principe rotacijskog transformatora. On inherentno uspijeva u brutalnim okruženjima gdje konvencionalni digitalni senzori jednostavno nestaju. Razlučivači pružaju kontinuirane podatke o apsolutnom položaju bez lomljivih staklenih diskova ili osjetljive ugrađene mikroelektronike.
Ovaj članak pruža jasnu analizu modernih topologija razlučivača i mehaničkih čimbenika oblika usmjerenu na inženjerstvo. Istraživat ćemo unutarnje električne arhitekture i stvarnost mehaničke integracije. Naučit ćete kako temeljito procijeniti ove robusne uređaje. U konačnici, ovaj vodič pomaže integratorima sustava odrediti točnu komponentu koja odgovara njihovim jedinstvenim ograničenjima okoline i točnosti.
Ključni podaci za van
Brushless Resolver je industrijski standard za minimiziranje održavanja eliminacijom mehaničkih točaka trošenja između rotora i statora.
Varijabilni rezolveri otpornosti nude izuzetno robustan dizajn pasivnog rotora idealan za aplikacije velike brzine i prostorno ograničene.
Dvobrzinski rezolveri pružaju poboljšanu apsolutnu točnost potrebnu za precizne CNC i zrakoplovne sustave ciljanja.
Odabir između kućišta Resolver i jedinice bez okvira diktira vaš tijek rada mehaničke integracije, utječući i na vrijeme sastavljanja i na zaštitu okoliša.
Osnovni kriteriji: Kada procijeniti rezolver u odnosu na koder
Inženjeri često standardno koriste optičke kodere za standardnu kontrolu pokreta. Međutim, zahtjevna okruženja brzo otkrivaju ograničenja optičke tehnologije. Morate procijeniti rezolver kada radni uvjeti premašuju standardne industrijske pragove.
Tolerancija okoliša
Razlučivači sami po sebi podnose ekstremne temperaturne varijacije. Većina standardnih jedinica radi besprijekorno od -55°C do +200°C. Optički enkoderi obično zakažu u tim ekstremima jer se njihove unutarnje LED komponente pogoršavaju. Osim toga, razlučivači ignoriraju tešku kontaminaciju česticama. Optički senzori za zaštitu od ulja, prljavštine i kondenzacije. Razlučivači koriste magnetsko spajanje, tako da nemagnetski kontaminanti nikada ne ometaju njihov izlazni signal.
Otpornost na vibracije i udarce
Izračuni srednjeg vremena između kvarova (MTBF) jako favoriziraju rezolvere u postavkama s visokim vibracijama. Optički koderi oslanjaju se na lomljive staklene ili plastične diskove. Jaki udari trenutno razbijaju ove diskove. Resolveri se u potpunosti sastoje od bakrenih namota i laminiranih čeličnih jezgri. Nedostaje im ugrađena elektronika. Ovaj čisti elektro-mehanički dizajn drastično poboljšava pouzdanost u prešama za štancanje, rudarskoj opremi i mlaznim motorima.
Pouzdanost signala
Resolveri generiraju apsolutne analogne kontinuirane signale. Dobivate čisti sinusni i kosinusni izlazni napon. Ova analogna priroda sprječava gubitak položaja tijekom iznenadnih ciklusa napajanja. Kada vratite napajanje, rezolver odmah javlja točan apsolutni položaj. Nikada vam nije potrebna sekvenca navođenja za ponovno uspostavljanje položaja osovine motora.
Jezgrene električne arhitekture
Odabir pravog unutarnjeg mehanizma diktira ograničenje izvedbe vaše aplikacije. Proizvođači dizajniraju različite električne arhitekture kako bi riješili specifične izazove kontrole kretanja. Klasificiramo ih u tri osnovne kategorije.
Razrešivač bez četkica
Rani dizajni razlučivača koristili su klizne prstenove i četkice za prijenos električnih signala. Te fizičke kontaktne točke stvarale su trenje i na kraju su se istrošile. Moderna Brushless Resolver u potpunosti rješava ovaj problem.
Mehanizam: Ovaj dizajn koristi namjenski rotacijski transformator. On magnetski prenosi visokofrekventni signal pobude do rotora koji se okreće. Ne zahtijeva fizički kontakt. Rotor tada inducira odgovarajuće sinusne i kosinusne signale natrag u namote statora.
Primarna prednost: eliminira trenje i kontaktno trošenje. Ovo drastično smanjenje mehaničke degradacije eksponencijalno povećava vijek trajanja. Dobivate iznimnu pouzdanost u aplikacijama s kontinuiranim radom gdje su zastoji neprihvatljivi.
Tipični slučaj upotrebe: Inženjeri strogo specificiraju modele bez četkica za standardne industrijske servo motore. Također ih možete naći kako voze vučne motore električnih vozila (EV) i pokreću robotske zglobove za teške uvjete rada.
Variable Reluctance Resolver
Kada aplikacije zahtijevaju nevjerojatno velike brzine ili iznimno kompaktne otiske, standardni dizajni bez četkica postaju previše glomazni. The Variable Reluctance Resolver pruža elegantnu, pojednostavljenu alternativu.
Mehanizam: Ova arhitektura ima potpuno pasivan nazubljeni rotor. Rotor apsolutno ne sadrži bakrene namotaje. Umjesto toga, proizvođači postavljaju i primarne pobudne namote i sekundarne sinusne/kosinusne namote u potpunosti na stator. Dok se posebno oblikovani metalni rotor okreće, njegovi režnjasti zubi mijenjaju magnetsku otpornost između namotaja.
Primarna prednost: Nudi znatno tanji profil. Nedostatak namota rotora drastično pojednostavljuje proizvodnju i savršeno balansira osovinu. To omogućuje rezolveru da radi na iznimno visokim okretajima. Mnogi modeli prelaze 100 000 okretaja u minuti bez opasnosti od degradacije strukture ili širenja rotora.
Tipični slučaj upotrebe: oni dominiraju operacijama vretena velike brzine u CNC obradi. Također se savršeno uklapaju u kompaktne hibridno-električne pogonske sklopove gdje aksijalni prostor ostaje ograničen.
Razlučivač s dvije brzine (više brzina)
Standardni rezolveri daju apsolutnu poziciju unutar jednog mehaničkog okretaja, ali njihova kutna točnost rijetko odgovara vrhunskim optičkim koderima. The Dual Speed Resolver premošćuje ovaj jaz u preciznosti.
Mehanizam: Ova složena jedinica uključuje dva različita skupa namota unutar jednog sklopa. Sadrži set s 1 brzinom za praćenje apsolutnog položaja. Također sadrži set s više brzina (često 16, 32 ili 64 pola) za generiranje inkrementalnih podataka visoke rezolucije. Sustav kombinira oba izlaza električnim putem.
Primarna prednost: dramatično smanjuje kutnu pogrešku. Višebrzinski električni prijenosnik u prosjeku uklanja sitne mehaničke nedostatke u proizvodnji. Nudi razine točnosti koje se mogu usporediti s preciznim koderima, dok zadržava apsolutnu izdržljivost rezolvera.
Tipični slučaj upotrebe: Vidite ih raspoređene na postoljima vojnih radara. Zrakoplovni kardanski sustavi i visoko precizni alatni strojevi uvelike se oslanjaju na dvobrzinske arhitekture za ciljanje u lučnoj sekundi.
Čimbenici mehaničkog oblika: Integracijske stvarnosti
Električna arhitektura diktira performanse signala. Faktor mehaničkog oblika diktira vaš tijek rada integracije. Fizički dizajn morate uskladiti sa svojim proizvodnim mogućnostima i potrebama za brtvljenjem za okoliš.
Smješteni rezolver
A Resolver u kućištu izvana izgleda vrlo slično tradicionalnom industrijskom koderu. Prednost daje jednostavnosti instalacije u odnosu na veličinu.
Dizajn: Proizvođač ga isporučuje potpuno zatvorenog u robusnu metalnu školjku. Uključuje vlastite unutarnje ležajeve i namjensku rotirajuću osovinu.
Kriteriji ocjenjivanja: Ovaj je stil idealan za naknadnu ugradnju ili zamjenu. Ako vaše okruženje zahtijeva posebne vanjske IP ocjene (poput IP67 za pranje), potrebna vam je jedinica u kućištu. Kućište izravno štiti unutarnje namote.
Kompromis: Kućište značajno povećava volumen i težinu. Nadalje, morate pažljivo poravnati osovinu rezolvera s osovinom motora. Inženjeri obično koriste fleksibilne spojke kako bi spriječili da velika radijalna ili aksijalna opterećenja unište unutarnje ležajeve rezolvera.
Frameless Resolver
Moderni dizajni OEM motora daju prednost smanjenju težine i kompaktnim dimenzijama. Dizajni bez okvira služe upravo ovoj potrebi uklanjanjem suvišnog hardvera.
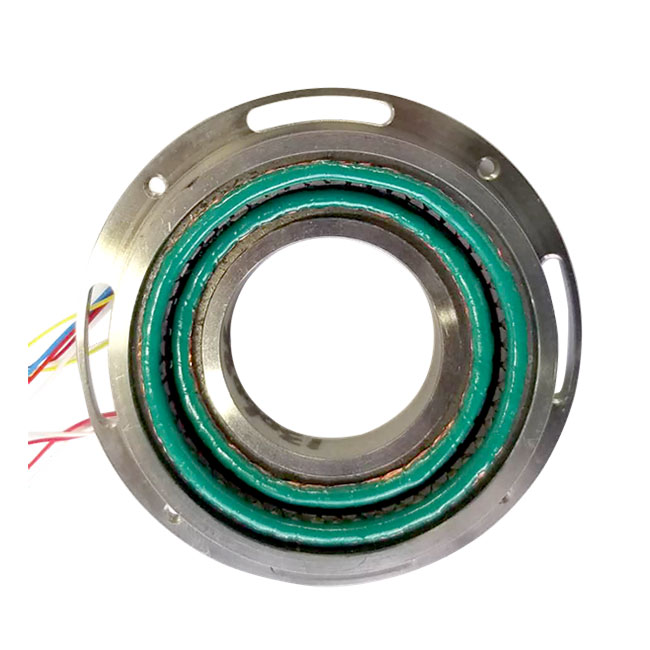
Dizajn: Proizvođač isporučuje razlučivač kao dvije potpuno odvojene komponente. Dobivate goli prsten rotora i goli prsten statora. Integrirate ih izravno u glavni sklop glavnog motora.
Kriteriji ocjenjivanja: Ovaj pristup eliminira suvišne ležajeve, vanjska kućišta i fleksibilne spojke. Štedi kritičnu težinu i smanjuje ukupnu aksijalnu duljinu sklopa motora. Strogo se preferira za ugrađene sustave.
Kompromis: Teret instalacije u potpunosti se prebacuje na integratora. Morate se pridržavati strogih proizvodnih tolerancija. Obvezna je precizna koncentričnost rotor-stator. Ako montirate rotor izvan središta, unijet ćete ozbiljna harmonička izobličenja u signal položaja.
Okvir inženjerskih odluka: usklađivanje tipa s aplikacijom
Određivanje razlučivača zahtijeva balansiranje mehaničkih ograničenja u odnosu na ciljeve električnih performansi. Slijedite ovaj strukturirani okvir kako biste brzo suzili svoje mogućnosti.
U nastavku navodimo korake primarne evaluacije:
Otisak u odnosu na kapacitet sastavljanja: Odaberite rezolver bez okvira ako trebate OEM uštedu na težini i imate robusne interne procese sastavljanja. Odaberite jedinicu s kućištem ako vam nedostaju mogućnosti sastavljanja u čistim prostorima ili precizni alati za koncentričnost. Kućne jedinice opraštaju manja odstupanja pri montaži.
Zahtjevi za broj okretaja u minuti: Izračunajte maksimalnu brzinu motora. Zadane su arhitekture promjenjive otpornosti za brzine koje prelaze standardna ograničenja mehaničkih ležajeva. Modeli bez četkica dobro rade za standardne brzine, ali VR modeli bez napora podnose ekstremne centrifugalne sile.
Točnost u odnosu na proračun hardvera: Navedite standardni 1-brzinski rezolver bez četkica za opću komutaciju motora. Omogućuje odgovarajuću preciznost za većinu primjena. Eskalirajte na jedinicu s dvostrukom brzinom samo kada proračuni grešaka sustava striktno zahtijevaju preciznost od lučne sekunde. Modeli s dvije brzine zahtijevaju složenije kontrolere.
Pretvorba signala: Provjerite kompatibilnost s pretvaračem razlučivača u digitalni (RDC) vašeg pogona. Morate uskladiti specifičnu pobudnu frekvenciju i omjer transformacije rezolvera sa specifikacijama RDC hardvera.
Grafikon u nastavku sažima kako se ove topologije slažu s uobičajenim inženjerskim metrikama. Ograničenje brzine
| topologije razlučivača |
(RPM) |
Inherentna točnost |
Integracija Složenost |
Primarna snaga |
| Standardno bez četkica |
Srednje do visoko |
Standardno (~10-20 lučnih minuta) |
Umjereno |
Izvrstan životni vijek, bez trenja |
| Varijabilna nevoljkost |
Izuzetno visoka |
Standard |
Nisko (pasivni rotor) |
Ultra-visoka trajnost okretaja u minuti |
| Dvostruka brzina |
srednje |
Izvanredno (<1 lučna minuta) |
Visoko (Složeni RDC) |
Preciznost na razini kodera |
Rizici implementacije i razmatranja implementacije
Čak ni najhrapaviji rezolver neće uspjeti isporučiti točno pozicioniranje ako ga neispravno postavite. Inženjeri često podcjenjuju analogne nijanse rezolverskih signala. Morate proaktivno upravljati elektromagnetskim smetnjama i tolerancijama fizičke montaže.
Fazni pomak i podešavanje pobude
Resolveri se oslanjaju na visokofrekventni AC pobudni signal. Fizička duljina kabela i intrinzična impedancija uzrokuju fazni pomak između ovog dolaznog pobudnog signala i povratnih sinusnih/kosinusnih izlaza. Ako ovaj pomak postane prevelik, RDC ne uspijeva točno dekodirati položaj. Morate se pozabaviti tom stvarnošću tijekom puštanja u pogon. Uvijek mjerite fazni pomak osciloskopom. Zahtijevajte pažljivo podešavanje na sučelju RDC pogona kako biste kompenzirali duge kabele.
EMI/RFI Ranjivosti
Resolveri izlaze niskonaponske analogne signale. Obično generiraju između 2V i 7V RMS. Ovi signali niske razine putuju blizu vodova motora velike snage noseći stotine ampera brzo promjenjive PWM struje. Ova blizina stvara ogromne rizike od elektromagnetskih smetnji (EMI). Naglašavamo apsolutnu potrebu pravilno oklopljenog kabla s upredenim paricama. Par pobude morate zaštititi odvojeno od parova sinus/kosinus. Uvijek pravilno uzemljite oklop na strani pogona kako biste zaštitili integritet signala.
Montažne tolerancije
Jedinice bez okvira predstavljaju različite fizičke rizike ugradnje. Zračni raspor između rotora i statora uvelike diktira kvalitetu signala. Naglašavamo rizik od degradacije signala ako se striktno ne poštuju tolerancije zračnog raspora. Ekscentrični rotor unosi varijacije amplitude u sinusne i kosinusne signale. To se izravno prevodi u cikličke položajne pogreške. Morate koristiti visokoprecizne šablone za montažu. Prije trajnog učvršćivanja statora uvijek provjerite odstupanje osovine.
Zaključak
Razlučivači ostaju neosporan izbor za kontrolu kretanja u ekstremnom okruženju. Oslanjajući se na robusnu elektromagnetsku indukciju, a ne na krhku optiku, oni osiguravaju da vaši strojevi nastave raditi tijekom ekstremne topline, udara i vibracija.
Ustanovili smo da standardni dizajni bez četkica rješavaju rutinske industrijske zadatke, dok modeli s promjenjivim otporom osvajaju aplikacije velike brzine. Za apsolutnu preciznost ciljanja, dvobrzinske varijante konkuriraju delikatnim digitalnim koderima. Uvijek imajte na umu da pravi razlučivač uravnotežuje inherentnu robusnost sa specifičnim mogućnostima mehaničke integracije vašeg inženjerskog tima.
Još danas temeljito pregledajte svoju prijavu. Zacrtajte svoje točne temperaturne raspone, maksimalne razine vibracija i vršna ograničenja broja okretaja u minuti. Konačno, posavjetujte se izravno s aplikativnim inženjerima vašeg proizvođača kako biste utvrdili optimalne omjere transformacije i faktore mehaničkog oblika za svoju sljedeću izgradnju.
FAQ
P: Može li se rezolver bez četkica koristiti kao apsolutni koder?
O: Da. Jednobrzinski rezolveri daju pravu povratnu informaciju o apsolutnom položaju unutar jednog punog mehaničkog okretaja. Budući da izlaze jedinstvene analogne sinusne i kosinusne omjere napona za svaki kut, nikada ne gube svoj točan položaj nakon gubitka snage. U tom pogledu funkcioniraju identično kao jednookretni apsolutni koderi.
P: Koja je razlika između sinkrona i rezolvera?
O: Glavna razlika leži u strukturi izlaznog namota. Sinkro koristi 3-fazni izlaz statora, generirajući signale odvojene za 120 stupnjeva. Resolver koristi 2-fazni izlaz statora, generirajući čiste sinusne i kosinusne signale odvojene točno 90 stupnjeva. Moderni digitalni regulatori općenito preferiraju 2-fazne signale rezolvera.
P: Kako se varijabilni rezolver razlikuje od tradicionalnog rezolvera bez četkica?
O: Tradicionalna jedinica bez četkica koristi rotacijski transformator za prijenos pobudnih signala u aktivne namote rotora. Jedinica s promjenjivom reluktancijom potpuno eliminira namote rotora. Oslanja se na pasivni, posebno oblikovani metalni rotor. Prati položaj mjereći kako zupci rotora koji se okreću mijenjaju magnetski tok između fiksnih namota statora.


