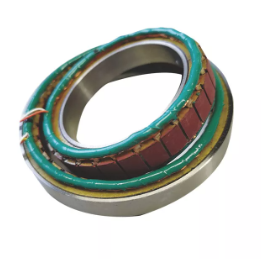
Patuloy na itinutulak ng mga sistema ng kontrol sa paggalaw na kritikal sa misyon ang hardware sa ganap nitong pisikal na limitasyon. Sa mga sektor tulad ng aerospace, heavy manufacturing, at automotive engineering, ang mga karaniwang optical o magnetic encoder ay madalas na nabigo. Ang matinding pagbabagu-bago ng temperatura, matinding mekanikal na pagkabigla, at walang humpay na panginginig ng boses ay mabilis na sumisira sa mga maselang bahagi ng sensor. Kailangan mo ng mas mahigpit na solusyon.
Ipasok ang solver. Ang masungit, analog na alternatibong ito ay ganap na umaasa sa mga napatunayang umiinog na prinsipyo ng transpormer. Ito ay likas na umuunlad sa mga brutal na kapaligiran kung saan ang maginoo na mga digital sensor ay namamatay lamang. Nagbibigay ang mga resolver ng tuluy-tuloy na data ng ganap na posisyon nang walang mga marupok na glass disk o sensitibong onboard na microelectronics.
Ang artikulong ito ay nagbibigay ng isang malinaw, engineering-focused breakdown ng mga modernong solver topologies at mechanical form factor. Susuriin namin ang mga panloob na arkitektura ng elektrikal at mga realidad ng pagsasanib ng makina. Matututuhan mo kung paano suriin nang husto ang mga mahuhusay na device na ito. Sa huli, tinutulungan ng gabay na ito ang mga integrator ng system na tukuyin ang eksaktong bahagi na tumutugma sa kanilang natatanging mga hadlang sa kapaligiran at katumpakan.
Mga Pangunahing Takeaway
Ang Brushless Resolver ay ang pamantayan ng industriya para sa pagliit ng pagpapanatili sa pamamagitan ng pag-aalis ng mga mechanical wear point sa pagitan ng rotor at stator.
Ang Variable Reluctance Resolver ay nag-aalok ng napakalakas, passive-rotor na disenyo na perpekto para sa mga application na may mataas na bilis at limitado sa espasyo.
Ang Dual Speed Resolvers ay nagbibigay ng pinahusay na ganap na katumpakan na kinakailangan para sa precision CNC at aerospace targeting system.
Ang pagpili sa pagitan ng isang Housed Resolver at isang frameless unit ay nagdidikta sa iyong mekanikal na integration workflow, na nakakaapekto sa parehong oras ng pagpupulong at environmental sealing.
Mga Pamantayan sa Baseline: Kailan Susuriin ang isang Resolver Sa Isang Encoder
Kadalasang nagde-default ang mga inhinyero sa mga optical encoder para sa karaniwang kontrol ng paggalaw. Gayunpaman, ang mga hinihingi na kapaligiran ay mabilis na inilalantad ang mga limitasyon ng optical technology. Dapat mong suriin ang isang solver kapag ang mga kondisyon sa pagpapatakbo ay lumampas sa karaniwang mga pang-industriyang threshold.
Pagpapahintulot sa Kapaligiran
Ang mga resolver ay likas na nakatiis sa matinding pagkakaiba-iba ng temperatura. Karamihan sa mga karaniwang unit ay gumagana nang walang kamali-mali mula -55°C hanggang +200°C. Karaniwang nabigo ang mga optical encoder sa mga sukdulang ito habang bumababa ang kanilang mga panloob na bahagi ng LED. Bukod pa rito, binabalewala ng mga solver ang mabigat na kontaminasyon ng particulate. Langis, dumi, at condensation blind optical sensors. Gumagamit ang mga resolver ng magnetic coupling, kaya hindi kailanman naaabala ng mga non-magnetic contaminant ang output ng kanilang signal.
Panginginig ng boses at Shock Resistance
Ang mga kalkulasyon ng Mean Time Between Failures (MTBF) ay lubos na pinapaboran ang mga solver sa mga setting ng high-vibration. Ang mga optical encoder ay umaasa sa marupok na salamin o plastic na mga disk. Ang mabigat na pagkabigla ay agad na nabasag ang mga disk na ito. Ang mga resolver ay ganap na binubuo ng mga copper windings at laminated steel cores. Kulang sila sa onboard electronics. Ang purong electro-mechanical na disenyo na ito ay lubhang nagpapabuti sa pagiging maaasahan sa mga stamping press, kagamitan sa pagmimina, at jet engine.
Pagkakaaasahan ng Signal
Ang mga solver ay bumubuo ng ganap na analog na tuloy-tuloy na signal. Nakatanggap ka ng purong sine at cosine na boltahe na output. Pinipigilan ng analog na katangiang ito ang pagkawala ng posisyon sa mga biglaang pag-ikot ng kuryente. Kapag naibalik mo ang kapangyarihan, agad na iuulat ng solver ang tamang ganap na posisyon. Hindi mo na kailangan ng pagkakasunod-sunod ng pag-uwi upang muling maitatag ang lokasyon ng baras ng motor.
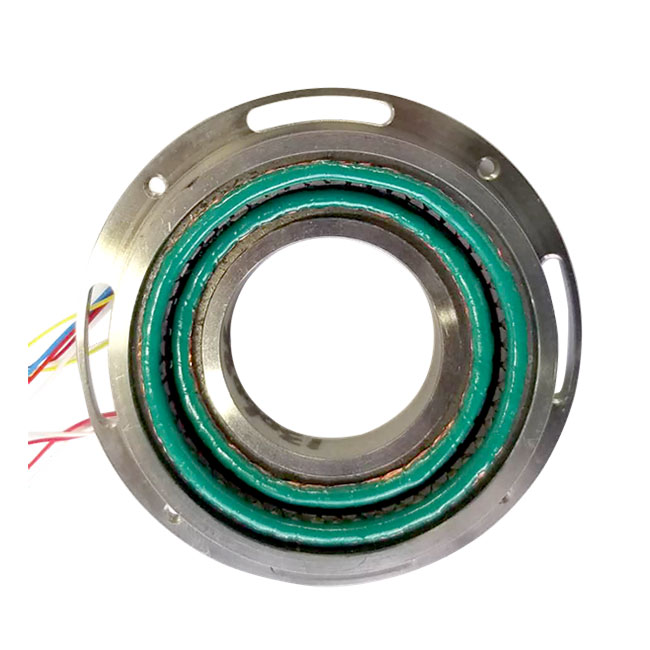
Mga Pangunahing Arkitekturang Elektrikal
Ang pagpili ng tamang panloob na mekanismo ay nagdidikta sa limitasyon ng pagganap ng iyong aplikasyon. Ang mga tagagawa ay nagdidisenyo ng iba't ibang mga de-koryenteng arkitektura upang malutas ang mga partikular na hamon sa pagkontrol ng paggalaw. Inuri namin ang mga ito sa tatlong pangunahing kategorya.
Brushless Resolver
Ang mga maagang disenyo ng solver ay gumamit ng mga slip ring at brush upang magpadala ng mga de-koryenteng signal. Ang mga pisikal na contact point na ito ay lumikha ng alitan at kalaunan ay nawala. Ang moderno Ang Brushless Resolver ay ganap na malulutas ang problemang ito.
Mekanismo: Ang disenyo na ito ay gumagamit ng isang dedikadong rotary transformer. Ipinapasa nito ang high-frequency excitation signal sa umiikot na rotor nang magnetic. Nangangailangan ito ng zero physical contact. Ang rotor pagkatapos ay induces ang kaukulang sine at cosine signal pabalik sa stator windings.
Pangunahing Bentahe: Tinatanggal nito ang alitan at pagkasuot ng contact. Ang marahas na pagbawas sa mekanikal na degradasyon na ito ay nagpapataas ng buhay ng pagpapatakbo nang mabilis. Nakakakuha ka ng pambihirang pagiging maaasahan sa mga application na tuluy-tuloy na tungkulin kung saan hindi katanggap-tanggap ang downtime.
Karaniwang Kaso ng Paggamit: Ang mga inhinyero ay lubos na nagsasaad ng mga brushless na modelo para sa mga karaniwang pang-industriyang servo motor. Makikita mo rin silang nagmamaneho ng mga de-koryenteng sasakyan (EV) na traksyon na motor at nagpapagana ng mga heavy-duty na robotic joint.
Variable Reluctance Resolver
Kapag ang mga application ay humihingi ng hindi kapani-paniwalang mataas na bilis o sobrang compact na mga footprint, ang mga karaniwang brushless na disenyo ay nagiging masyadong malaki. Ang Nagbibigay ang Variable Reluctance Resolver ng elegante, pinasimple na alternatibo.
Mekanismo: Ang arkitektura na ito ay nagtatampok ng ganap na passive toothed rotor. Ang rotor ay naglalaman ng ganap na walang mga paikot-ikot na tanso. Sa halip, inilalagay ng mga tagagawa ang parehong pangunahing paikot-ikot na paggulo at ang pangalawang paikot-ikot na sine/cosine sa stator. Habang umiikot ang espesyal na hugis na metal na rotor, ang mga lobed na ngipin nito ay nag-iiba sa magnetic reluctance sa pagitan ng mga windings.
Pangunahing Kalamangan: Nag-aalok ito ng mas manipis na profile. Ang kakulangan ng rotor windings ay lubhang nagpapadali sa pagmamanupaktura at perpektong balanse ang baras. Nagbibigay-daan ito sa solver na gumana sa napakataas na RPM. Maraming mga modelo ang lumampas sa 100,000 RPM nang hindi nanganganib sa pagkasira ng istruktura o pagpapalawak ng rotor.
Karaniwang Kaso ng Paggamit: Pinangungunahan nila ang mga high-speed spindle operation sa CNC machining. Tamang-tama rin ang mga ito sa mga compact na hybrid-electric na drivetrain kung saan nananatiling limitado ang axial space.
Dual Speed Resolver (Multi-Speed)
Ang mga karaniwang solver ay nagbibigay ng ganap na posisyon sa loob ng isang mekanikal na rebolusyon, ngunit ang kanilang angular na katumpakan ay bihirang tumutugma sa mga high-end na optical encoder. Ang Tinutulay ng Dual Speed Resolver ang precision gap na ito.
Mekanismo: Ang kumplikadong yunit na ito ay nagsasama ng dalawang natatanging hanay ng mga paikot-ikot sa loob ng isang pagpupulong. Naglalaman ito ng 1-speed set para sa pagsubaybay sa ganap na posisyon. Naglalaman din ito ng multi-speed set (madalas na 16, 32, o 64 pole) para sa pagbuo ng incremental na data na may mataas na resolution. Pinagsasama ng system ang parehong mga output nang elektrikal.
Pangunahing Kalamangan: Ito ay kapansin-pansing binabawasan ang angular error. Ang multi-speed electrical gearing ay nag-a-average ng mga minutong mekanikal na di-kasakdalan sa pagmamanupaktura. Nag-aalok ito ng mga antas ng katumpakan na nakikipagkumpitensya sa mga precision encoder habang pinapanatili ang ganap na tibay ng solver.
Karaniwang Kaso ng Paggamit: Nakikita mo ang mga ito na naka-deploy sa mga pedestal ng radar ng militar. Ang mga aerospace gimbal system at lubos na tumpak na mga tool sa makina ay lubos na umaasa sa mga dual-speed na arkitektura para sa arc-second na pag-target.
Mechanical Form Factors: Integration Realities
Ang arkitektura ng elektrikal ay nagdidikta ng pagganap ng signal. Ang mekanikal na form factor ay nagdidikta sa iyong integration workflow. Dapat mong itugma ang pisikal na disenyo sa iyong mga kakayahan sa pagmamanupaktura at mga pangangailangan sa sealing sa kapaligiran.
Housed Resolver
A Ang Housed Resolver ay mukhang isang tradisyonal na pang-industriyang encoder mula sa labas. Inuna nito ang kadalian ng pag-install kaysa sa laki.
Disenyo: Ang tagagawa ay nagbibigay nito ng ganap na nakapaloob sa isang masungit na metal shell. Kasama dito ang sarili nitong internal bearings at isang dedikadong rotating shaft.
Mga Pamantayan sa Pagsusuri: Ang istilong ito ay mainam para sa mga retrofit o drop-in na kapalit. Kung ang iyong kapaligiran ay nangangailangan ng mga partikular na external na IP rating (tulad ng IP67 para sa washdown), kailangan mo ng housed unit. Direktang pinoprotektahan ng enclosure ang panloob na windings.
Trade-off: Ang enclosure ay nagdaragdag ng malaking bulk at timbang. Higit pa rito, dapat mong maingat na ihanay ang resolver shaft sa motor shaft. Ang mga inhinyero ay karaniwang gumagamit ng mga nababaluktot na coupling upang maiwasan ang mabibigat na radial o axial load na sirain ang panloob na mga solver bearings.
Frameless Resolver
Ang mga modernong disenyo ng motor ng OEM ay inuuna ang pagbabawas ng timbang at mga compact na sukat. Ang mga walang frame na disenyo ay nagsisilbi sa eksaktong pangangailangang ito sa pamamagitan ng pagtanggal ng kalabisan na hardware.
Disenyo: Ibinibigay ng tagagawa ang solver bilang dalawang ganap na magkahiwalay na bahagi. Makakatanggap ka ng hubad na rotor ring at hubad na stator ring. Isinasama mo ang mga ito nang direkta sa loob ng pangunahing pagpupulong ng host motor.
Mga Pamantayan sa Pagsusuri: Ang diskarte na ito ay nag-aalis ng mga redundant na bearings, panlabas na housing, at flexible coupling. Nakakatipid ito ng kritikal na timbang at binabawasan ang kabuuang haba ng ehe ng pagpupulong ng motor. Ito ay mahigpit na ginustong para sa mga naka-embed na system.
Trade-off: Ang bigat ng pag-install ay ganap na nagbabago sa integrator. Dapat mong panatilihin ang mahigpit na pagpapaubaya sa pagmamanupaktura. Ang tumpak na rotor-to-stator concentricity ay sapilitan. Kung i-mount mo ang rotor off-center, ipapasok mo ang matinding harmonic distortion sa positional signal.
Framework ng Desisyon ng Engineering: Uri ng Pagtutugma sa Aplikasyon
Ang pagtukoy sa isang solver ay nangangailangan ng pagbabalanse ng mga mekanikal na hadlang laban sa mga target sa pagganap ng kuryente. Sundin ang structured na framework na ito upang mabilis na paliitin ang iyong mga opsyon.
Binabalangkas namin ang mga pangunahing hakbang sa pagsusuri sa ibaba:
Footprint vs. Assembly Capacity: Pumili ng frameless na solver kung kailangan mo ng OEM weight-savings at magkaroon ng matatag na proseso ng internal assembly. Pumili ng housed unit kung kulang ka sa mga kakayahan sa pagpupulong ng malinis na silid o tumpak na concentricity tooling. Pinapatawad ng mga housed unit ang maliliit na mounting misalignment.
Mga Kinakailangan sa RPM: Kalkulahin ang iyong maximum na bilis ng motor. Default sa mga arkitektura ng Variable Reluctance para sa mga bilis na lumalampas sa karaniwang mga limitasyon ng mekanikal na tindig. Gumagana nang maayos ang mga modelong walang brush para sa mga karaniwang bilis, ngunit ang mga modelo ng VR ay humahawak ng matinding sentripugal na puwersa nang walang kahirap-hirap.
Katumpakan kumpara sa Badyet ng Hardware: Tumukoy ng karaniwang 1-speed brushless na solver para sa pangkalahatang pag-commutation ng motor. Nagbibigay ito ng sapat na katumpakan para sa karamihan ng mga application. Umakyat sa isang Dual Speed unit kapag mahigpit na nangangailangan ng arc-second na katumpakan ang mga badyet ng system error. Ang mga dual-speed na modelo ay nangangailangan ng mas kumplikadong mga controller.
Conversion ng Signal: I-verify ang pagiging tugma sa Resolver-to-Digital Converter (RDC) ng iyong drive. Dapat mong itugma ang partikular na dalas ng paggulo at ratio ng pagbabago ng solver sa mga detalye ng hardware ng RDC.
Ang chart sa ibaba ay nagbubuod kung paano ang mga topologies na ito ay nakasalansan laban sa mga karaniwang sukatan ng engineering.
| Resolver Topology |
Speed Limit (RPM) |
Inherent Accuracy |
Integration Complexity |
Pangunahing Lakas |
| Karaniwang Brushless |
Katamtaman hanggang Mataas |
Karaniwan (~10-20 arc-min) |
Katamtaman |
Napakahusay na habang-buhay, zero friction |
| Variable Reluctance |
Napakataas |
Pamantayan |
Mababa (Passive Rotor) |
Ultra-high RPM na tibay |
| Dalawahang Bilis |
Katamtaman |
Pambihira (<1 arc-min) |
Mataas (Complex RDC) |
Katumpakan sa antas ng encoder |
Mga Panganib sa Pagpapatupad at Mga Pagsasaalang-alang sa Deployment
Kahit na ang pinaka-masungit na solver ay mabibigo na makapaghatid ng tumpak na pagpoposisyon kung mali ang pagkaka-deploy mo nito. Madalas na minamaliit ng mga inhinyero ang mga analog na nuances ng mga signal ng solver. Dapat mong proactive na pamahalaan ang electromagnetic interference at physical mounting tolerances.
Phase Shift at Excitation Tuning
Ang mga resolver ay umaasa sa isang high-frequency na AC excitation signal. Ang pisikal na haba ng cable at intrinsic impedance ay nagdudulot ng phase shift sa pagitan ng papasok na excitation signal na ito at ng mga bumabalik na sine/cosine output. Kung magiging masyadong malaki ang shift na ito, hindi na-decode ng RDC ang posisyon nang tumpak. Dapat mong tugunan ang katotohanang ito sa panahon ng pagkomisyon. Palaging sukatin ang phase shift gamit ang isang oscilloscope. Mangangailangan ng maingat na pag-tune sa interface ng RDC drive para makabawi sa mahabang cable run.
Mga Kahinaan sa EMI/RFI
Ang mga solver ay naglalabas ng mababang boltahe na analog signal. Karaniwan silang bumubuo sa pagitan ng 2V at 7V RMS. Ang mga mababang antas na signal na ito ay naglalakbay malapit sa mga high-power na lead ng motor na nagdadala ng daan-daang amp ng mabilis na paglipat ng PWM current. Lumilikha ang kalapit na ito ng napakalaking panganib sa Electro-Magnetic Interference (EMI). Binibigyang-diin namin ang ganap na pangangailangan ng maayos na kalasag, twisted-pair na paglalagay ng kable. Dapat mong protektahan ang pares ng paggulo nang hiwalay sa mga pares ng sine/cosine. Palaging i-ground nang maayos ang shield sa dulo ng drive para protektahan ang integridad ng signal.
Mga Pagpapaubaya sa Pag-mount
Ang mga frameless unit ay nagpapakita ng mga natatanging pisikal na panganib sa pag-install. Ang agwat ng hangin sa pagitan ng rotor at stator ay lubos na nagdidikta ng kalidad ng signal. Itinatampok namin ang panganib ng pagkasira ng signal kung hindi mahigpit na pinapanatili ang mga air-gap tolerance. Ang isang sira-sira na rotor ay nagpapakilala ng mga pagkakaiba-iba ng amplitude sa mga signal ng sine at cosine. Direkta itong isinasalin sa mga cyclical positional error. Dapat kang gumamit ng high-precision mounting jigs. Palaging i-verify ang shaft runout bago i-secure nang permanente ang stator.
Konklusyon
Ang mga solver ay nananatiling hindi mapag-aalinlanganang pagpipilian para sa matinding kontrol sa paggalaw sa kapaligiran. Sa pamamagitan ng pag-asa sa matatag na electro-magnetic induction kaysa sa marupok na optika, tinitiyak nilang patuloy na tumatakbo ang iyong makinarya sa matinding init, shock, at vibration.
Itinakda namin na ang mga karaniwang brushless na disenyo ay humahawak sa mga karaniwang gawaing pang-industriya, habang ang mga variable na pag-aatubili na modelo ay nagtagumpay sa mga high-speed na application. Para sa ganap na katumpakan sa pag-target, ang mga dual-speed na variant ay nakikipagkumpitensya sa mga pinong digital encoder. Laging tandaan na ang tamang solver ay nagbabalanse ng likas na pagkamasungit sa mga partikular na kakayahan sa pagsasama ng makina ng iyong engineering team.
I-audit nang maigi ang iyong aplikasyon ngayon. I-mapa ang iyong eksaktong mga hanay ng temperatura, maximum na antas ng vibration, at peak RPM constraints. Panghuli, direktang kumonsulta sa mga inhinyero ng application ng iyong manufacturer upang mai-lock ang pinakamainam na mga ratio ng pagbabago at mechanical form factor para sa iyong susunod na build.
FAQ
T: Maaari bang gamitin ang Brushless Resolver bilang isang ganap na encoder?
A: Oo. Ang mga single-speed na solver ay nagbibigay ng tunay na ganap na feedback sa posisyon sa loob ng isang buong mekanikal na rebolusyon. Dahil naglalabas sila ng mga natatanging analog sine at cosine na mga ratio ng boltahe para sa bawat anggulo, hindi nila kailanman mawawala ang kanilang eksaktong posisyon sa pagkawala ng kuryente. Pareho silang gumagana sa mga single-turn absolute encoder sa bagay na ito.
Q: Ano ang pagkakaiba sa pagitan ng isang synchro at isang solver?
A: Ang pangunahing pagkakaiba ay nasa kanilang output winding structure. Gumagamit ang isang synchro ng 3-phase stator output, na bumubuo ng mga signal na pinaghihiwalay ng 120 degrees. Gumagamit ang isang solver ng 2-phase stator output, na bumubuo ng purong sine at cosine signal na pinaghihiwalay ng eksaktong 90 degrees. Sa pangkalahatan, mas gusto ng mga modernong digital controller ang mga signal ng 2-phase na solver.
T: Paano naiiba ang Variable Reluctance Resolver sa tradisyonal na Brushless Resolver?
A: Ang isang tradisyunal na brushless unit ay gumagamit ng rotary transformer upang ipasa ang mga excitation signal sa mga aktibong rotor windings. Ang isang variable reluctance unit ay ganap na nag-aalis ng rotor windings. Ito ay umaasa sa isang passive, espesyal na hugis metal rotor. Sinusubaybayan nito ang posisyon sa pamamagitan ng pagsukat kung paano binabago ng umiikot na rotor teeth ang magnetic flux sa pagitan ng fixed stator windings.


