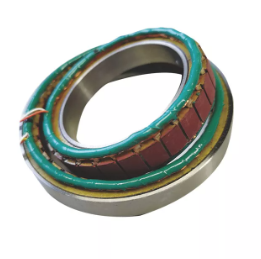
מערכות בקרת תנועה קריטיות למשימה דוחפות כל הזמן את החומרה לגבולות הפיזיים המוחלטים שלה. במגזרים כמו תעופה וחלל, ייצור כבד והנדסת רכב, מקודדים אופטיים או מגנטיים סטנדרטיים נכשלים לעתים קרובות. תנודות טמפרטורה קיצוניות, זעזוע מכני חמור ורטט בלתי פוסק הורסים במהירות רכיבי חיישן עדינים. אתה צריך פתרון קשה יותר.
הכנס לפותר. חלופה קשוחה ואנלוגית זו מסתמכת לחלוטין על עקרונות שנאים סיבוביים מוכחים. זה מטבעו משגשג בסביבות אכזריות שבהן חיישנים דיגיטליים קונבנציונליים פשוט גוועים. רזולורים מספקים נתוני מיקום מוחלטים רציפים ללא דיסקי זכוכית שבירים או מיקרו-אלקטרוניקה מובנית רגישה.
מאמר זה מספק פירוט ברור וממוקד הנדסי של טופולוגיות רזולוורים מודרניות וגורמי צורה מכניים. נחקור ארכיטקטורות חשמל פנימיות ומציאות אינטגרציה מכנית. תלמד כיצד להעריך את המכשירים החזקים הללו באופן יסודי. בסופו של דבר, מדריך זה עוזר למשלבי מערכות לציין את הרכיב המדויק התואם את אילוצי הסביבה והדיוק הייחודיים שלהם.
טייק אווי מפתח
Brushless Resolver הוא התקן התעשייה למזעור תחזוקה על ידי ביטול נקודות בלאי מכניות בין הרוטור לסטטור.
Reluctance Variable Resolvers מציעים עיצוב חזק במיוחד עם רוטור פסיבי, אידיאלי עבור יישומים מהירים ומוגבלים בחלל.
Resolvers עם מהירות כפולה מספקים את הדיוק המוחלט המשופר הנדרש למערכות מיקוד מדויקות של CNC ותעופה וחלל.
הבחירה בין Housed Resolver ליחידה ללא מסגרת מכתיבה את זרימת העבודה של האינטגרציה המכנית שלך, ומשפיעה הן על זמן ההרכבה והן על האיטום הסביבתי.
קריטריוני בסיס: מתי להעריך פותר על מקודד
מהנדסים בדרך כלל כברירת מחדל למקודדים אופטיים עבור בקרת תנועה סטנדרטית. עם זאת, סביבות תובעניות חושפות במהירות את מגבלות הטכנולוגיה האופטית. עליך להעריך פותר כאשר התנאים התפעוליים חורגים מהסף התעשייתי הסטנדרטי.
סובלנות סביבתית
רזולוורים עומדים מטבעם בשינויי טמפרטורה קיצוניים. רוב היחידות הסטנדרטיות פועלות ללא רבב מ-55°C עד +200°C. מקודדים אופטיים נכשלים בדרך כלל בקיצוניות אלה, מכיוון שרכיבי ה-LED הפנימיים שלהם מתכלים. בנוסף, רזולורים מתעלמים מזיהום חלקיקים כבד. חיישנים אופטיים עיוורים שמן, לכלוך ועיבוי. רזולורים משתמשים בצימוד מגנטי, כך שמזהמים לא מגנטיים לעולם אינם משבשים את פלט האות שלהם.
עמידות בפני רעידות וזעזועים
חישובי ה-Mean Time Between Failures (MTBF) מעדיפים מאוד רזולוורים בהגדרות של רטט גבוה. מקודדים אופטיים מסתמכים על דיסקים שבירים מזכוכית או פלסטיק. הלם כבד מנפץ את הדיסקים הללו באופן מיידי. רזולוורים מורכבים לחלוטין מפיתולי נחושת וליבות פלדה למינציה. חסרה להם אלקטרוניקה מובנית. עיצוב אלקטרו-מכני טהור זה משפר באופן דרסטי את האמינות במכבשי הטבעה, ציוד כרייה ומנועי סילון.
אמינות אות
רזולורים מייצרים אותות רציפים אנלוגיים מוחלטים. אתה מקבל פלט מתח סינוס וקוסינוס טהור. אופי אנלוגי זה מונע אובדן מיקום במהלך מחזורי חשמל פתאומיים. כאשר אתה מחזיר את הכוח, הפותר מיד מדווח על המיקום המוחלט הנכון. אתה אף פעם לא צריך רצף ביות כדי לבסס מחדש את מיקום פיר המנוע.
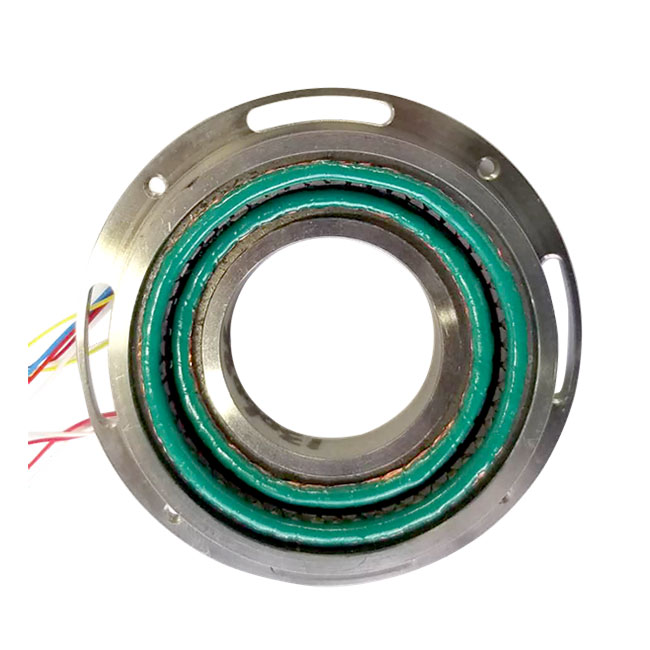
ארכיטקטורות ליבה חשמליות
בחירת המנגנון הפנימי הנכון מכתיבה את מגבלת הביצועים של האפליקציה שלך. יצרנים מתכננים ארכיטקטורות חשמליות שונות כדי לפתור אתגרי בקרת תנועה ספציפיים. אנו מסווגים אותם לשלוש קטגוריות עיקריות.
Resolver ללא מברשות
עיצובים מוקדמים של רזולורים השתמשו בטבעות החלקה ובמברשות להעברת אותות חשמליים. נקודות מגע פיזיות אלו יצרו חיכוך ולבסוף התבלו. המודרני Brushless Resolver פותר את הבעיה הזו לחלוטין.
מנגנון: עיצוב זה משתמש בשנאי סיבובי ייעודי. הוא מעביר את אות העירור בתדר גבוה אל הרוטור המסתובב בצורה מגנטית. זה דורש אפס מגע פיזי. לאחר מכן, הרוטור משרה את אותות הסינוס והקוסינוס המתאימים בחזרה אל פיתולי הסטטור.
יתרון עיקרי: מבטל חיכוך ובלאי מגע. הפחתה דרסטית זו בהשפלה המכנית מגדילה את תוחלת החיים התפעולית באופן אקספוננציאלי. אתה משיג אמינות יוצאת דופן ביישומים בשימוש מתמשך שבהם זמן השבתה אינו מקובל.
מקרה שימוש אופייני: מהנדסים מציינים בכבדות דגמים ללא מברשות עבור מנועי סרוו תעשייתיים סטנדרטיים. אתה גם מוצא אותם נוהגים במנועי מתיחה של רכב חשמלי (EV) ומניעים מפרקים רובוטיים כבדים.
פותר חוסר רצון משתנה
כאשר יישומים דורשים מהירויות גבוהות להפליא או טביעות רגל קומפקטיות במיוחד, עיצובים סטנדרטיים ללא מברשות הופכים למסורבלים מדי. ה Variable Reluctance Resolver מספק חלופה אלגנטית ופשוטה.
מנגנון: ארכיטקטורה זו כוללת רוטור שיניים פסיבי לחלוטין. הרוטור אינו מכיל פיתולי נחושת לחלוטין. במקום זאת, היצרנים מציבים את פיתולי העירור הראשוניים ואת פיתולי הסינוס/קוסינוס המשניים לחלוטין על הסטטור. כאשר הרוטור המתכתי המעוצב במיוחד מסתובב, שיניו האונות משנות את הרתיעה המגנטית בין הפיתולים.
יתרון עיקרי: הוא מציע פרופיל דק יותר באופן משמעותי. היעדר פיתולי הרוטור מפשט באופן דרסטי את הייצור ומאזן את הציר בצורה מושלמת. זה מאפשר לפותר לפעול בסל'ד גבוה במיוחד. דגמים רבים עולים על 100,000 סל'ד מבלי להסתכן בהידרדרות מבנית או התרחבות הרוטור.
מקרה שימוש טיפוסי: הם שולטים בפעולות ציר במהירות גבוהה בעיבוד CNC. הם גם מתאימים באופן מושלם למערכות הנעה היברידיות-חשמליות קומפקטיות שבהן המרחב הצירי נותר מוגבל.
פותר מהירות כפולה (רב-מהירות)
רזולורים סטנדרטיים מספקים מיקום מוחלט בתוך מהפכה מכנית אחת, אך הדיוק הזוויתי שלהם כמעט ולא תואם למקודדים אופטיים מתקדמים. ה Dual Speed Resolver מגשר על פער הדיוק הזה.
מנגנון: יחידה מורכבת זו משלבת שתי קבוצות נפרדות של פיתולים בתוך מכלול אחד. הוא מכיל סט מהירות 1 למעקב אחר מיקום מוחלט. הוא מכיל גם ערכה מרובת מהירויות (לעיתים קרובות 16, 32 או 64 קטבים) להפקת נתונים מצטברים ברזולוציה גבוהה. המערכת משלבת את שתי היציאות באופן חשמלי.
יתרון ראשוני: זה מפחית באופן דרמטי שגיאות זוויתיות. גיר חשמלי רב-מהירות מוציא ממוצע של פגמי ייצור מכאניים זעירים. הוא מציע רמות דיוק מתחרות במקודדים מדויקים תוך שמירה על עמידות רזולוטור מוחלטת.
מקרה שימוש טיפוסי: אתה רואה את אלה פרוסים בכן מכ'ם צבאי. מערכות גימבל תעופה וחלל וכלי מכונות מדויקים ביותר מסתמכים במידה רבה על ארכיטקטורות דו-מהירות למיקוד קשת שניות.
גורמי צורה מכניים: מציאות אינטגרציה
ארכיטקטורה חשמלית מכתיבה את ביצועי האות. גורם צורה מכני מכתיב את זרימת העבודה של האינטגרציה שלך. עליך להתאים את העיצוב הפיזי ליכולות הייצור ולצורכי האיטום הסביבתי שלך.
בית פתרון
א Housed Resolver נראה מאוד כמו מקודד תעשייתי מסורתי מבחוץ. זה נותן עדיפות לקלות ההתקנה על פני הגודל.
עיצוב: היצרן מספק אותו סגור במלואו במעטפת מתכת מחוספסת. הוא כולל מיסבים פנימיים משלו וציר מסתובב ייעודי.
קריטריוני הערכה: סגנון זה אידיאלי עבור חידושים או החלפות נפתחות. אם הסביבה שלך דורשת דירוגי IP חיצוניים ספציפיים (כמו IP67 לשטיפה), אתה צריך יחידה ממוקמת. המארז מגן ישירות על הפיתולים הפנימיים.
פשרה: המארז מוסיף נפח ומשקל משמעותיים. יתר על כן, עליך ליישר בזהירות את ציר הרזולובר לציר המנוע. מהנדסים משתמשים בדרך כלל בחיבורים גמישים כדי למנוע מעומסים רדיאליים או ציריים כבדים להרוס את מיסבי הרזולובר הפנימיים.
פותר ללא מסגרת
עיצובים מודרניים של מנוע OEM נותנים עדיפות להפחתת משקל וממדים קומפקטיים. עיצובים חסרי מסגרת משרתים בדיוק את הצורך הזה על ידי הפשטת חומרה מיותרת.
עיצוב: היצרן מספק את הפותר כשני רכיבים נפרדים לחלוטין. אתה מקבל טבעת רוטור חשופה וטבעת סטטור חשופה. אתה משלב אותם ישירות בתוך המכלול הראשי של המנוע המארח.
קריטריוני הערכה: גישה זו מבטלת מיסבים מיותרים, תאים חיצוניים וצימודים גמישים. זה חוסך משקל קריטי ומפחית את האורך הצירי הכולל של מכלול המנוע. זה מועדף בהחלט עבור מערכות משובצות.
פשרה: עומס ההתקנה עובר כולו אל האינטגרטור. עליך לשמור על סובלנות ייצור קפדנית. ריכוזיות מדוייקת של רוטור לסטטור היא חובה. אם תרכיב את הרוטור מחוץ למרכזו, תכניס עיוות הרמוני חמור לאות המיקום.
מסגרת החלטה הנדסית: התאמת סוג ליישום
ציון פותר מצריך איזון של אילוצים מכניים מול יעדי ביצועים חשמליים. עקוב אחר המסגרת המובנית הזו כדי לצמצם את האפשרויות שלך במהירות.
אנו מתארים להלן את שלבי ההערכה העיקריים:
טביעת רגל לעומת קיבולת הרכבה: בחר פותר ללא מסגרת אם אתה זקוק לחיסכון במשקל OEM ויש לך תהליכי הרכבה פנימיים חזקים. בחר יחידה ממוקמת אם חסרות לך יכולות הרכבה של חדר נקי או כלי עבודה ממוקדים מדויקים. יחידות בתים סולחות על אי יישור הרכבה קל.
דרישות סל'ד: חשב את מהירות המנוע המקסימלית שלך. ברירת מחדל לארכיטקטורות של Variable Reluctance עבור מהירויות החורגות ממגבלות מיסבים מכאניים סטנדרטיים. דגמים ללא מברשות עובדים היטב במהירויות סטנדרטיות, אך דגמי VR מטפלים בכוחות צנטריפוגליים קיצוניים ללא מאמץ.
דיוק לעומת תקציב חומרה: ציין רזולובר ללא מברשות סטנדרטי בעל מהירויות 1 עבור העברת מנוע כללית. זה מספק דיוק הולם עבור רוב היישומים. הסלמה ליחידת מהירות כפולה רק כאשר תקציבי שגיאות מערכת דורשים בהחלט דיוק של קשת שניות. דגמים עם מהירות כפולה דורשים בקרים מורכבים יותר.
המרת אותות: ודא תאימות עם ממיר ה-Resolver-to-Digital (RDC) של הכונן שלך. עליך להתאים את תדירות העירור הספציפית של הפותר ויחס הטרנספורמציה למפרטי החומרה של RDC.
התרשים שלהלן מסכם כיצד טופולוגיות אלו עומדות מול מדדים הנדסיים נפוצים. מגבלת מהירות
| טופולוגיה של פותר |
(RPM) |
דיוק טבעי |
אינטגרציה מורכבות |
חוזק ראשוני |
| ללא מברשות סטנדרטי |
בינוני עד גבוה |
סטנדרטי (~10-20 דקות קשת) |
לְמַתֵן |
תוחלת חיים מעולה, אפס חיכוך |
| רתיעה משתנה |
גבוה במיוחד |
תֶקֶן |
נמוך (רוטור פסיבי) |
עמידות סל'ד גבוה במיוחד |
| מהירות כפולה |
בֵּינוֹנִי |
יוצא דופן (<1 דקה קשת) |
גבוה (RDC מורכב) |
דיוק ברמת המקודד |
סיכוני יישום ושיקולי פריסה
אפילו הפותר הקשוח ביותר לא יצליח לספק מיקום מדויק אם תפרוס אותו בצורה לא נכונה. מהנדסים לעתים קרובות מזלזלים בניואנסים האנלוגיים של אותות פותר. עליך לנהל באופן יזום הפרעות אלקטרומגנטיות וסובלנות הרכבה פיזית.
הסטת פאזה וכוונון עירור
רזולורים מסתמכים על אות עירור AC בתדר גבוה. אורך הכבל הפיזי והעכבה הפנימית גורמים לשינוי פאזה בין אות עירור נכנס זה לבין יציאות הסינוס/קוסינוס החוזרות. אם השינוי הזה הופך גדול מדי, ה-RDC לא מצליח לפענח את המיקום במדויק. עליך להתייחס למציאות הזו במהלך ההזמנה. מדוד תמיד את הסטת הפאזה עם אוסילוסקופ. דרוש כוונון קפדני בממשק כונן RDC כדי לפצות על ריצות כבלים ארוכות.
פגיעויות EMI/RFI
רזולורים מוציאים אותות אנלוגיים במתח נמוך. בדרך כלל הם מייצרים בין 2V ל-7V RMS. האותות הנמוכים הללו נעים ליד מובילי מנוע בעלי הספק גבוה הנושאים מאות אמפר של זרם PWM המתחלף במהירות. קרבה זו יוצרת סיכונים מסיביים של הפרעות אלקטרו-מגנטיות (EMI). אנו מדגישים את ההכרחיות המוחלטת של כבלים ממוגנים כראוי עם זוג מעוות. עליך להגן על זוג העירור בנפרד מזוגות הסינוס/קוסינוס. הארק תמיד את המגן כהלכה בקצה הכונן כדי להגן על שלמות האות.
סובלנות הרכבה
יחידות חסרות מסגרת מהוות סיכוני התקנה פיזיים ברורים. מרווח האוויר בין הרוטור לסטטור מכתיב במידה רבה את איכות האות. אנו מדגישים את הסיכון להידרדרות האותות אם סובלנות מרווחי אוויר לא נשמרת בקפדנות. רוטור אקסצנטרי מציג וריאציות משרעת לאותות הסינוס והקוסינוס. זה מתורגם ישירות לשגיאות מיקום מחזוריות. עליך להשתמש בגיגים להרכבה ברמת דיוק גבוהה. ודא תמיד את יציאת הפיר לפני אבטחת הסטטור לצמיתות.
מַסְקָנָה
רזולורים נותרו הבחירה הבלתי מעורערת לבקרת תנועה קיצונית בסביבה. על ידי הסתמכות על אינדוקציה אלקטרו-מגנטית חזקה ולא על אופטיקה שבירה, הם מבטיחים שהמכונות שלך ימשיכו לפעול בחום קיצוני, זעזועים ורעידות.
קבענו שעיצובים סטנדרטיים ללא מברשות מטפלים במשימות תעשייתיות שגרתיות, בעוד שדגמי חוסר רצון משתנים כובשים יישומים במהירות גבוהה. לדיוק מיקוד מוחלט, גרסאות דו-מהירות מתחרות במקודדים דיגיטליים עדינים. זכור תמיד שהפותר הנכון מאזן בין הקשיחות הטבועה ליכולות האינטגרציה המכאניות הספציפיות של צוות ההנדסה שלך.
בדוק את הבקשה שלך ביסודיות עוד היום. מפה את טווחי הטמפרטורה המדויקים שלך, רמות הרטט המקסימליות ומגבלות שיא הסל'ד שלך. לבסוף, התייעץ ישירות עם מהנדסי היישומים של היצרן שלך כדי לנעול את יחסי הטרנספורמציה האופטימליים ואת גורמי הצורה המכניים עבור הבנייה הבאה שלך.
שאלות נפוצות
ש: האם ניתן להשתמש ב-Brushless Resolver כמקודד מוחלט?
ת: כן. רזולורים בעלי מהירות אחת מספקים משוב מיקום מוחלט אמיתי בתוך מהפכה מכנית אחת מלאה. מכיוון שהם מוציאים יחסי מתח סינוס וקוסינוס אנלוגיים ייחודיים עבור כל זווית, הם לעולם לא מאבדים את מיקומם המדויק עם אובדן הספק. הם פועלים באופן זהה למקודדים אבסולוטיים בסיבוב אחד בהקשר זה.
ש: מה ההבדל בין סינכרו לפותר?
ת: ההבדל העיקרי טמון במבנה מתפתל הפלט שלהם. סינכרון משתמש בפלט סטטור תלת פאזי, יוצר אותות המופרדים ב-120 מעלות. רזולובר משתמש בפלט סטאטור דו-פאזי, ומייצר אותות סינוס וקוסינוס טהורים המופרדים ב-90 מעלות בדיוק. בקרים דיגיטליים מודרניים מעדיפים בדרך כלל אותות סולבר דו-פאזי.
ש: במה שונה פותר רתיעה משתנה מ-Brushless Resolver מסורתי?
ת: יחידה מסורתית ללא מברשות משתמשת בשנאי סיבובי כדי להעביר אותות עירור לתוך פיתולי הרוטור הפעילים. יחידת סרבנות משתנה מבטלת לחלוטין את פיתולי הרוטור. הוא מסתמך על רוטור מתכת פסיבי בעל צורה מיוחדת. הוא עוקב אחר מיקום על ידי מדידת האופן שבו שיני הרוטור המסתובבות משנות את השטף המגנטי בין פיתולי הסטטור הקבועים.


