
ระบบควบคุมการเคลื่อนไหวที่มีความสำคัญอย่างยิ่งยวดจะผลักดันฮาร์ดแวร์ให้ถึงขีดจำกัดทางกายภาพอย่างต่อเนื่อง ในภาคส่วนต่างๆ เช่น การบินและอวกาศ การผลิตขนาดใหญ่ และวิศวกรรมยานยนต์ ตัวเข้ารหัสแบบออปติกหรือแม่เหล็กมาตรฐานมักล้มเหลว ความผันผวนของอุณหภูมิที่รุนแรง แรงกระแทกทางกลอย่างรุนแรง และการสั่นสะเทือนอย่างต่อเนื่องจะทำลายส่วนประกอบเซ็นเซอร์ที่ละเอียดอ่อนอย่างรวดเร็ว คุณต้องมีวิธีแก้ปัญหาที่ยากกว่านี้
ป้อนตัวแก้ไข ทางเลือกอนาล็อกที่ทนทานนี้อาศัยหลักการของหม้อแปลงโรตารีที่ผ่านการพิสูจน์แล้วทั้งหมด โดยธรรมชาติแล้วมันเจริญเติบโตในสภาพแวดล้อมที่โหดร้ายซึ่งเซ็นเซอร์ดิจิตอลแบบเดิมจะพังทลายลง รีโซลเวอร์ให้ข้อมูลตำแหน่งสัมบูรณ์ที่ต่อเนื่องโดยไม่มีดิสก์แก้วที่เปราะบางหรือไมโครอิเล็กทรอนิกส์ที่มีความละเอียดอ่อนในตัว
บทความนี้ให้รายละเอียดที่ชัดเจนและเน้นด้านวิศวกรรมของโทโพโลยีรีโซลเวอร์สมัยใหม่และฟอร์มแฟคเตอร์ทางกล เราจะสำรวจสถาปัตยกรรมไฟฟ้าภายในและความเป็นจริงในการบูรณาการทางกล คุณจะได้เรียนรู้วิธีประเมินอุปกรณ์ที่มีประสิทธิภาพเหล่านี้อย่างละเอียด ท้ายที่สุดแล้ว คู่มือนี้จะช่วยให้ผู้ประกอบระบบระบุส่วนประกอบที่ตรงกับข้อจำกัดด้านสิ่งแวดล้อมและความแม่นยำเฉพาะของตนได้
ประเด็นสำคัญ
ตัว แก้ไขแบบไร้แปรงถ่าน เป็นมาตรฐานอุตสาหกรรมสำหรับการลดการบำรุงรักษาโดยการกำจัดจุดสึกหรอทางกลระหว่างโรเตอร์และสเตเตอร์
ตัวรีโซลเวอร์แบบรีลัคแทนซ์แบบแปรผัน นำเสนอการออกแบบโรเตอร์แบบพาสซีฟที่แข็งแกร่งเป็นพิเศษ เหมาะสำหรับการใช้งานที่มีความเร็วสูงและมีพื้นที่จำกัด
ตัวแก้ไขความเร็วคู่ ให้ความแม่นยำสัมบูรณ์ที่เพิ่มขึ้นซึ่งจำเป็นสำหรับระบบ CNC และระบบกำหนดเป้าหมายการบินและอวกาศที่มีความแม่นยำ
ตัวเลือกระหว่าง Housed Resolver และยูนิตไร้กรอบจะกำหนดขั้นตอนการทำงานบูรณาการทางกลของคุณ ซึ่งส่งผลต่อทั้งเวลาในการประกอบและการปิดผนึกด้านสิ่งแวดล้อม
เกณฑ์พื้นฐาน: เมื่อใดควรประเมินตัวแก้ไขมากกว่าตัวเข้ารหัส
วิศวกรมักจะใช้ตัวเข้ารหัสแบบแสงเป็นค่าเริ่มต้นสำหรับการควบคุมการเคลื่อนไหวมาตรฐาน อย่างไรก็ตาม สภาพแวดล้อมที่มีความต้องการสูงจะเผยให้เห็นข้อจำกัดของเทคโนโลยีออพติคอลอย่างรวดเร็ว คุณต้องประเมินรีโซลเวอร์เมื่อเงื่อนไขการปฏิบัติงานเกินเกณฑ์มาตรฐานทางอุตสาหกรรม
ความอดทนต่อสิ่งแวดล้อม
รีโซลเวอร์ทนทานต่อการเปลี่ยนแปลงของอุณหภูมิที่รุนแรงโดยธรรมชาติ หน่วยมาตรฐานส่วนใหญ่ทำงานได้อย่างไร้ที่ติตั้งแต่ -55°C ถึง +200°C โดยทั่วไปแล้วตัวเข้ารหัสแบบแสงจะล้มเหลวที่ระดับสุดขั้วเหล่านี้เนื่องจากส่วนประกอบ LED ภายในเสื่อมสภาพ นอกจากนี้ รีโซลเวอร์ยังเพิกเฉยต่อการปนเปื้อนของอนุภาคหนักอีกด้วย เซ็นเซอร์ออปติคัลตาบอดน้ำมัน สิ่งสกปรก และการควบแน่น รีโซลเวอร์ใช้การเชื่อมต่อแบบแม่เหล็ก ดังนั้นสิ่งปนเปื้อนที่ไม่ใช่แม่เหล็กจึงไม่รบกวนสัญญาณเอาท์พุต
ความต้านทานการสั่นสะเทือนและแรงกระแทก
การคำนวณเวลาเฉลี่ยระหว่างความล้มเหลว (MTBF) เอื้อประโยชน์อย่างมากต่อรีโซลเวอร์ในการตั้งค่าการสั่นสะเทือนสูง ตัวเข้ารหัสแบบออปติคัลอาศัยแก้วที่เปราะบางหรือดิสก์พลาสติก การกระแทกอย่างรุนแรงทำให้ดิสก์เหล่านี้แตกทันที ตัวแก้ไขประกอบด้วยขดลวดทองแดงและแกนเหล็กเคลือบทั้งหมด พวกเขาขาดอุปกรณ์อิเล็กทรอนิกส์ออนบอร์ด การออกแบบเครื่องกลไฟฟ้าล้วนๆ นี้ช่วยเพิ่มความน่าเชื่อถืออย่างมากในเครื่องปั๊มขึ้นรูป อุปกรณ์การขุด และเครื่องยนต์ไอพ่น
ความน่าเชื่อถือของสัญญาณ
รีโซลเวอร์จะสร้างสัญญาณต่อเนื่องแบบอะนาล็อกสัมบูรณ์ คุณได้รับเอาต์พุตแรงดันไฟฟ้าไซน์บริสุทธิ์และโคไซน์ ลักษณะแอนะล็อกนี้ป้องกันการสูญเสียตำแหน่งในระหว่างรอบพลังงานกะทันหัน เมื่อคุณคืนพลังงาน รีโซลเวอร์จะรายงานตำแหน่งสัมบูรณ์ที่ถูกต้องทันที คุณไม่จำเป็นต้องมีลำดับการกลับบ้านเพื่อสร้างตำแหน่งเพลามอเตอร์ใหม่
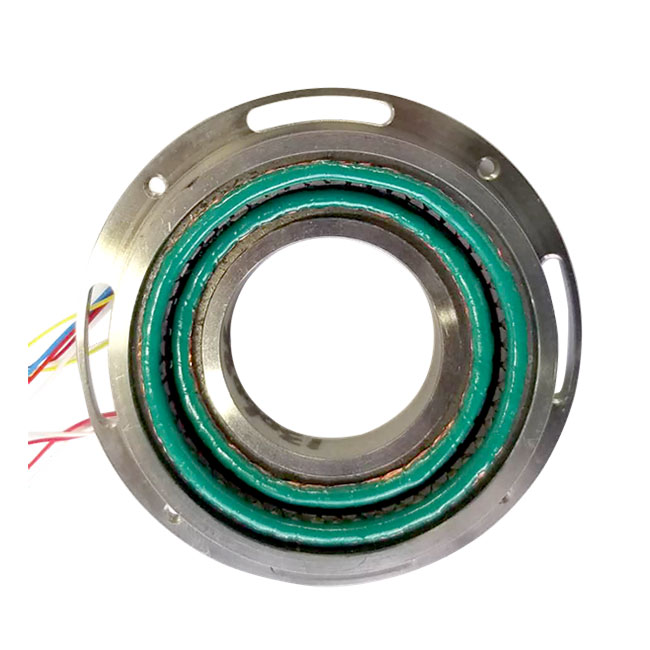
สถาปัตยกรรมไฟฟ้าหลัก
การเลือกกลไกภายในที่เหมาะสมจะกำหนดขีดจำกัดประสิทธิภาพของแอปพลิเคชันของคุณ ผู้ผลิตออกแบบสถาปัตยกรรมไฟฟ้าที่แตกต่างกันเพื่อแก้ปัญหาความท้าทายในการควบคุมการเคลื่อนไหวเฉพาะ เราจำแนกพวกมันออกเป็นสามประเภทหลัก
รีโซลเวอร์แบบไร้แปรงถ่าน
การออกแบบรีโซลเวอร์ในยุคแรกๆ ใช้แหวนสลิปและแปรงในการส่งสัญญาณไฟฟ้า จุดสัมผัสทางกายภาพเหล่านี้ทำให้เกิดการเสียดสีและเสื่อมสภาพในที่สุด ความทันสมัย โปรแกรมแก้ไขแบบไร้แปรงถ่าน ช่วยแก้ปัญหานี้ได้อย่างสมบูรณ์
กลไก: การออกแบบนี้ใช้หม้อแปลงไฟฟ้าแบบหมุนโดยเฉพาะ โดยจะส่งสัญญาณกระตุ้นความถี่สูงไปยังโรเตอร์ที่กำลังหมุนด้วยแม่เหล็ก มันต้องมีการสัมผัสทางกายภาพเป็นศูนย์ จากนั้นโรเตอร์จะเหนี่ยวนำสัญญาณไซน์และโคไซน์ที่สอดคล้องกันกลับเข้าไปในขดลวดสเตเตอร์
ข้อได้เปรียบหลัก: ช่วยลดการเสียดสีและการสึกหรอจากการสัมผัส การลดลงอย่างมากของการเสื่อมสภาพทางกลนี้ช่วยเพิ่มอายุการใช้งานในการดำเนินงานแบบทวีคูณ คุณได้รับความน่าเชื่อถือเป็นพิเศษในการใช้งานที่ต้องใช้งานต่อเนื่องซึ่งไม่สามารถยอมรับการหยุดทำงานได้
กรณีการใช้งานทั่วไป: วิศวกรระบุรุ่นไร้แปรงถ่านอย่างหนักสำหรับเซอร์โวมอเตอร์อุตสาหกรรมมาตรฐาน นอกจากนี้คุณยังพบว่าพวกเขาขับเคลื่อนมอเตอร์ฉุดของรถยนต์ไฟฟ้า (EV) และจ่ายกำลังให้กับข้อต่อหุ่นยนต์สำหรับงานหนัก
ตัวแก้ไขความไม่เต็มใจแบบแปรผัน
เมื่อการใช้งานต้องการความเร็วสูงอย่างไม่น่าเชื่อหรือมีขนาดกะทัดรัดมาก การออกแบบแบบไร้แปรงมาตรฐานจะเทอะทะเกินไป ที่ Variable Reluctance Resolver มอบทางเลือกที่หรูหราและเรียบง่าย
กลไก: สถาปัตยกรรมนี้มีโรเตอร์แบบพาสซีฟฟันอย่างสมบูรณ์ โรเตอร์ไม่มีขดลวดทองแดงเลย ผู้ผลิตจะวางทั้งขดลวดกระตุ้นหลักและขดลวดไซน์/โคไซน์ทุติยภูมิไว้บนสเตเตอร์แทน ในขณะที่โรเตอร์โลหะที่มีรูปทรงพิเศษหมุน ฟันที่ห้อยเป็นตุ้มของมันจะเปลี่ยนแปลงการฝืนแม่เหล็กระหว่างขดลวด
ข้อได้เปรียบหลัก: มีโปรไฟล์ที่บางกว่ามาก การไม่มีขดลวดโรเตอร์ช่วยลดความยุ่งยากในการผลิตอย่างมากและทำให้เพลาสมดุลอย่างสมบูรณ์แบบ ซึ่งช่วยให้รีโซลเวอร์ทำงานที่ RPM สูงเป็นพิเศษ หลายรุ่นมีความเร็วเกิน 100,000 RPM โดยไม่เสี่ยงต่อการเสื่อมสภาพของโครงสร้างหรือการขยายตัวของโรเตอร์
กรณีการใช้งานทั่วไป: พวกมันครองการทำงานของสปินเดิลความเร็วสูงในการตัดเฉือน CNC นอกจากนี้ยังเข้ากันได้อย่างลงตัวกับระบบขับเคลื่อนไฟฟ้าไฮบริดขนาดกะทัดรัด ซึ่งพื้นที่ตามแนวแกนยังคงมีจำกัด
ตัวแก้ไขความเร็วคู่ (หลายความเร็ว)
รีโซลเวอร์แบบมาตรฐานให้ตำแหน่งที่แน่นอนภายในการปฏิวัติทางกลไกเพียงครั้งเดียว แต่ความแม่นยำเชิงมุมของรีโซลเวอร์นั้นแทบจะไม่ตรงกับตัวเข้ารหัสแบบออปติคอลระดับไฮเอนด์เลย ที่ Dual Speed Resolver เชื่อมช่องว่างที่แม่นยำนี้
กลไก: หน่วยที่ซับซ้อนนี้รวมชุดขดลวดที่แตกต่างกันสองชุดไว้ในชุดเดียว ประกอบด้วยชุดความเร็ว 1 ระดับสำหรับการติดตามตำแหน่งที่แน่นอน นอกจากนี้ยังมีชุดความเร็วหลายระดับ (มักเป็น 16, 32 หรือ 64 โพล) สำหรับการสร้างข้อมูลส่วนเพิ่มที่มีความละเอียดสูง ระบบจะรวมเอาต์พุตทั้งสองแบบเข้าด้วยกันด้วยระบบไฟฟ้า
ข้อได้เปรียบหลัก: ลดข้อผิดพลาดเชิงมุมได้อย่างมาก เกียร์ไฟฟ้าแบบหลายความเร็วช่วยเฉลี่ยความไม่สมบูรณ์ของการผลิตทางกลเพียงเล็กน้อย มีระดับความแม่นยำที่ทัดเทียมกับตัวเข้ารหัสที่มีความแม่นยำ ในขณะที่ยังคงความทนทานของรีโซลเวอร์อย่างแท้จริง
กรณีการใช้งานทั่วไป: คุณเห็นว่าอุปกรณ์เหล่านี้ใช้งานอยู่ในฐานเรดาร์ของกองทัพ ระบบกิมบอลสำหรับการบินและอวกาศและเครื่องมือเครื่องจักรที่มีความแม่นยำสูงอาศัยสถาปัตยกรรมความเร็วคู่อย่างมากสำหรับการกำหนดเป้าหมายอาร์ควินาที
ปัจจัยรูปแบบเครื่องกล: ความเป็นจริงของการบูรณาการ
สถาปัตยกรรมทางไฟฟ้าเป็นตัวกำหนดประสิทธิภาพของสัญญาณ ฟอร์มแฟคเตอร์ทางกลไกเป็นตัวกำหนดขั้นตอนการทำงานแบบรวมของคุณ คุณต้องจับคู่การออกแบบทางกายภาพกับความสามารถในการผลิตและความต้องการปิดผนึกด้านสิ่งแวดล้อม
รีโซลเวอร์ที่อยู่
ก Housed Resolver ดูภายนอกเหมือนกับตัวเข้ารหัสทางอุตสาหกรรมแบบดั้งเดิมมาก มันให้ความสำคัญกับความง่ายในการติดตั้งมากกว่าขนาด
การออกแบบ: ผู้ผลิตจัดส่งมาในเปลือกโลหะที่ทนทาน ประกอบด้วยตลับลูกปืนภายในและเพลาหมุนเฉพาะ
เกณฑ์การประเมิน: รูปแบบนี้เหมาะอย่างยิ่งสำหรับการติดตั้งเพิ่มเติมหรือการเปลี่ยนแบบดรอปอิน หากสภาพแวดล้อมของคุณต้องการระดับ IP ภายนอกที่เฉพาะเจาะจง (เช่น IP67 สำหรับการชะล้าง) คุณจำเป็นต้องมียูนิตที่ติดตั้งไว้ กล่องหุ้มช่วยปกป้องขดลวดภายในโดยตรง
การแลกเปลี่ยน: กล่องหุ้มเพิ่มน้ำหนักและน้ำหนักอย่างมาก นอกจากนี้ คุณต้องจัดแนวเพลารีโซลเวอร์กับเพลามอเตอร์อย่างระมัดระวัง โดยทั่วไปวิศวกรจะใช้ข้อต่อแบบยืดหยุ่นเพื่อป้องกันไม่ให้โหลดในแนวรัศมีหรือแนวแกนหนักทำลายตลับลูกปืนรีโซลเวอร์ภายใน
รีโซลเวอร์แบบไร้กรอบ
การออกแบบมอเตอร์ OEM สมัยใหม่ให้ความสำคัญกับการลดน้ำหนักและมีขนาดกะทัดรัด การออกแบบที่ไร้กรอบตอบสนองความต้องการนี้โดยการแยกฮาร์ดแวร์ที่ซ้ำซ้อนออกไป
การออกแบบ: ผู้ผลิตเป็นผู้จัดหารีโซลเวอร์เป็นส่วนประกอบสองชิ้นที่แยกจากกันโดยสิ้นเชิง คุณจะได้รับแหวนโรเตอร์เปล่าและแหวนสเตเตอร์เปล่า คุณรวมพวกมันเข้ากับส่วนประกอบหลักของมอเตอร์โฮสต์โดยตรง
เกณฑ์การประเมิน: วิธีการนี้จะกำจัดตลับลูกปืนที่ซ้ำซ้อน ตัวเรือนภายนอก และข้อต่อแบบยืดหยุ่น ช่วยประหยัดน้ำหนักที่สำคัญและลดความยาวแกนโดยรวมของชุดมอเตอร์ เป็นที่นิยมอย่างเคร่งครัดสำหรับระบบฝังตัว
ข้อดีข้อเสีย: ภาระการติดตั้งจะตกอยู่กับผู้ประกอบระบบทั้งหมด คุณต้องรักษาความคลาดเคลื่อนในการผลิตที่เข้มงวด จำเป็นต้องมีความเข้มข้นของโรเตอร์ถึงสเตเตอร์ที่แม่นยำ หากคุณติดตั้งโรเตอร์โดยไม่อยู่ตรงกลาง คุณจะทำให้เกิดการบิดเบือนฮาร์โมนิคอย่างรุนแรงในสัญญาณตำแหน่ง
กรอบการตัดสินใจทางวิศวกรรม: ประเภทการจับคู่กับการใช้งาน
การระบุรีโซลเวอร์จำเป็นต้องมีการปรับสมดุลข้อจำกัดทางกลกับเป้าหมายประสิทธิภาพทางไฟฟ้า ปฏิบัติตามกรอบการทำงานที่มีโครงสร้างนี้เพื่อจำกัดตัวเลือกของคุณให้แคบลงอย่างรวดเร็ว
เราสรุปขั้นตอนการประเมินเบื้องต้นด้านล่าง:
ขนาดเครื่องเทียบกับความจุในการประกอบ: เลือกรีโซลเวอร์แบบไร้กรอบ หากคุณต้องการการลดน้ำหนักของ OEM และมีกระบวนการประกอบภายในที่แข็งแกร่ง เลือกหน่วยที่ติดตั้งไว้หากคุณขาดความสามารถในการประกอบห้องคลีนรูมหรือเครื่องมือที่มีศูนย์กลางร่วมที่แม่นยำ หน่วยที่ตั้งไว้ให้อภัยการวางแนวที่ไม่ถูกต้องเล็กน้อย
ข้อกำหนด RPM: คำนวณความเร็วมอเตอร์สูงสุดของคุณ ตั้งค่าเริ่มต้นเป็นสถาปัตยกรรม Variable Reluctance สำหรับความเร็วที่เกินขีดจำกัดแบริ่งเชิงกลมาตรฐาน รุ่นไร้แปรงทำงานได้ดีกับความเร็วมาตรฐาน แต่รุ่น VR รับมือกับแรงเหวี่ยงหนีศูนย์สุดขีดได้อย่างง่ายดาย
ความแม่นยำเทียบกับงบประมาณด้านฮาร์ดแวร์: ระบุรีโซลเวอร์ไร้แปรงถ่าน 1 สปีดมาตรฐานสำหรับการเปลี่ยนมอเตอร์ทั่วไป ให้ความแม่นยำเพียงพอสำหรับการใช้งานส่วนใหญ่ ยกระดับเป็นหน่วยความเร็วคู่เฉพาะเมื่อข้อผิดพลาดของระบบจำเป็นต้องมีความแม่นยำระดับอาร์ควินาทีเท่านั้น รุ่นความเร็วคู่ต้องใช้ตัวควบคุมที่ซับซ้อนมากขึ้น
การแปลงสัญญาณ: ตรวจสอบความเข้ากันได้กับตัวแปลง Resolver-to-Digital (RDC) ของไดรฟ์ของคุณ คุณต้องจับคู่ความถี่การกระตุ้นและอัตราส่วนการเปลี่ยนแปลงเฉพาะของรีโซลเวอร์กับข้อกำหนดฮาร์ดแวร์ RDC
แผนภูมิด้านล่างจะสรุปว่าโทโพโลยีเหล่านี้เทียบกับตัวชี้วัดทางวิศวกรรมทั่วไปอย่างไร
| โทโพโลยีของรีโซลเวอร์ (RPM) |
ขีดจำกัดความเร็ว |
ความแม่นยำโดยธรรมชาติ |
ความซับซ้อนในการบูรณาการ |
ความแรงหลัก |
| ไร้แปรงถ่านมาตรฐาน |
ปานกลางถึงสูง |
มาตรฐาน (~ 10-20 อาร์คนาที) |
ปานกลาง |
อายุการใช้งานดีเยี่ยม ไร้แรงเสียดทาน |
| ฝืนตัวแปร |
สูงมาก |
มาตรฐาน |
ต่ำ (โรเตอร์แบบพาสซีฟ) |
ความทนทาน RPM สูงเป็นพิเศษ |
| ความเร็วคู่ |
ปานกลาง |
ยอดเยี่ยม (<1 arc-min) |
สูง (RDC เชิงซ้อน) |
ความแม่นยำระดับเอ็นโค้ดเดอร์ |
ความเสี่ยงในการดำเนินการและข้อควรพิจารณาในการปรับใช้
แม้แต่ตัวรีโซลเวอร์ที่แข็งแกร่งที่สุดก็ยังไม่สามารถให้ตำแหน่งที่แม่นยำได้ หากคุณปรับใช้อย่างไม่ถูกต้อง วิศวกรมักจะดูถูกดูแคลนความแตกต่างของสัญญาณรีโซลเวอร์แบบอะนาล็อก คุณต้องจัดการการรบกวนทางแม่เหล็กไฟฟ้าและความคลาดเคลื่อนในการติดตั้งทางกายภาพในเชิงรุก
การปรับเฟสและการกระตุ้น
ตัวแก้ไขอาศัยสัญญาณกระตุ้น AC ความถี่สูง ความยาวสายเคเบิลทางกายภาพและอิมพีแดนซ์ที่แท้จริงทำให้เกิดการเลื่อนเฟสระหว่างสัญญาณกระตุ้นขาเข้าและเอาต์พุตไซน์/โคไซน์ที่ส่งคืน หากการเปลี่ยนแปลงนี้ใหญ่เกินไป RDC จะไม่สามารถถอดรหัสตำแหน่งได้อย่างแม่นยำ คุณต้องจัดการกับความเป็นจริงนี้ในระหว่างการว่าจ้าง วัดการเปลี่ยนเฟสด้วยออสซิลโลสโคปเสมอ ต้องมีการปรับแต่งอย่างระมัดระวังที่อินเทอร์เฟซไดรฟ์ RDC เพื่อชดเชยการเดินสายเคเบิลที่ยาว
ช่องโหว่ EMI/RFI
รีโซลเวอร์จะส่งสัญญาณอะนาล็อกแรงดันต่ำออกมา โดยปกติจะสร้างกระแสระหว่าง 2V ถึง 7V RMS สัญญาณระดับต่ำเหล่านี้เคลื่อนที่ใกล้กับลีดของมอเตอร์กำลังสูงที่จ่ายกระแสไฟฟ้า PWM สลับอย่างรวดเร็วหลายร้อยแอมป์ ความใกล้ชิดนี้ทำให้เกิดความเสี่ยงจากการรบกวนทางแม่เหล็กไฟฟ้า (EMI) อย่างมาก เราเน้นย้ำถึงความจำเป็นอย่างยิ่งของสายเคเบิลคู่บิดเกลียวที่มีฉนวนป้องกันอย่างเหมาะสม คุณต้องป้องกันคู่กระตุ้นแยกจากคู่ไซน์/โคไซน์ กราวด์ชีลด์อย่างเหมาะสมที่ปลายไดรฟ์เสมอ เพื่อปกป้องความสมบูรณ์ของสัญญาณ
ความคลาดเคลื่อนในการติดตั้ง
ยูนิตแบบไร้กรอบมีความเสี่ยงในการติดตั้งทางกายภาพที่แตกต่างกัน ช่องว่างอากาศระหว่างโรเตอร์และสเตเตอร์จะกำหนดคุณภาพของสัญญาณอย่างมาก เราเน้นย้ำถึงความเสี่ยงที่สัญญาณจะลดลง หากไม่ได้รักษาความคลาดเคลื่อนของช่องว่างอากาศไว้อย่างเคร่งครัด โรเตอร์ประหลาดจะแนะนำความแปรผันของแอมพลิจูดในสัญญาณไซน์และโคไซน์ สิ่งนี้แปลโดยตรงเป็นข้อผิดพลาดเกี่ยวกับตำแหน่งแบบวนรอบ คุณต้องใช้จิ๊กยึดที่มีความแม่นยำสูง ตรวจสอบการสั่นของเพลาทุกครั้งก่อนที่จะยึดสเตเตอร์อย่างถาวร
บทสรุป
รีโซลเวอร์ยังคงเป็นตัวเลือกที่ไม่มีปัญหาสำหรับการควบคุมการเคลื่อนไหวในสภาพแวดล้อมที่รุนแรง ด้วยการอาศัยการเหนี่ยวนำแม่เหล็กไฟฟ้าที่แข็งแกร่งมากกว่าเลนส์ที่เปราะบาง ช่วยให้มั่นใจได้ว่าเครื่องจักรของคุณจะทำงานผ่านความร้อนสูง การกระแทก และการสั่นสะเทือน
เราพบว่าการออกแบบแบบไร้แปรงถ่านแบบมาตรฐานสามารถจัดการกับงานอุตสาหกรรมตามปกติได้ ในขณะที่โมเดลฝืนแบบแปรผันจะพิชิตการใช้งานที่มีความเร็วสูง เพื่อความแม่นยำในการกำหนดเป้าหมายที่สมบูรณ์ รุ่นความเร็วคู่สามารถแข่งขันกับตัวเข้ารหัสดิจิทัลที่ละเอียดอ่อนได้ โปรดจำไว้เสมอว่ารีโซลเวอร์ที่เหมาะสมจะสร้างสมดุลระหว่างความทนทานโดยธรรมชาติกับความสามารถในการบูรณาการทางกลเฉพาะของทีมวิศวกรของคุณ
ตรวจสอบใบสมัครของคุณอย่างละเอียดวันนี้ จัดทำแผนผังช่วงอุณหภูมิที่แน่นอน ระดับการสั่นสะเทือนสูงสุด และข้อจำกัด RPM สูงสุด สุดท้ายนี้ ปรึกษาโดยตรงกับวิศวกรด้านการใช้งานของผู้ผลิตของคุณเพื่อล็อคอัตราส่วนการเปลี่ยนแปลงที่เหมาะสมที่สุดและฟอร์มแฟคเตอร์ทางกลสำหรับการสร้างครั้งต่อไปของคุณ
คำถามที่พบบ่อย
ถาม: Resolver แบบไร้แปรงสามารถใช้เป็นตัวเข้ารหัสแบบสัมบูรณ์ได้หรือไม่
ก. ใช่. รีโซลเวอร์แบบความเร็วเดียวให้การตอบสนองตำแหน่งที่แน่นอนอย่างแท้จริงภายในการปฏิวัติทางกลเต็มรูปแบบเพียงครั้งเดียว เนื่องจากมีเอาต์พุตอัตราส่วนแรงดันไฟฟ้าไซน์และโคไซน์แบบอะนาล็อกที่เป็นเอกลักษณ์สำหรับทุกมุม จึงไม่เคยสูญเสียตำแหน่งที่แน่นอนเมื่อสูญเสียพลังงาน พวกมันทำงานเหมือนกับตัวเข้ารหัสสัมบูรณ์แบบเลี้ยวเดียวในเรื่องนี้
ถาม: Synchro และ Resolver แตกต่างกันอย่างไร
ตอบ: ความแตกต่างหลักอยู่ที่โครงสร้างขดลวดเอาท์พุต ซิงโครไนซ์ใช้เอาต์พุตสเตเตอร์ 3 เฟส สร้างสัญญาณแยกกัน 120 องศา รีโซลเวอร์ใช้เอาต์พุตสเตเตอร์ 2 เฟส สร้างสัญญาณไซน์บริสุทธิ์และโคไซน์แยกจากกัน 90 องศาพอดี ตัวควบคุมดิจิทัลสมัยใหม่โดยทั่วไปชอบสัญญาณรีโซลเวอร์แบบ 2 เฟส
ถาม: Variable Reluctance Resolver แตกต่างจาก Resolver แบบไร้แปรงแบบดั้งเดิมอย่างไร
ตอบ: อุปกรณ์ไร้แปรงถ่านแบบดั้งเดิมใช้หม้อแปลงแบบหมุนเพื่อส่งสัญญาณกระตุ้นไปยังขดลวดโรเตอร์ที่ทำงานอยู่ หน่วยฝืนแบบแปรผันช่วยลดขดลวดของโรเตอร์ได้อย่างสมบูรณ์ มันอาศัยโรเตอร์โลหะรูปทรงพิเศษแบบพาสซีฟ ติดตามตำแหน่งโดยการวัดว่าฟันของโรเตอร์ที่หมุนอยู่เปลี่ยนแปลงฟลักซ์แม่เหล็กระหว่างขดลวดสเตเตอร์ที่อยู่กับที่อย่างไร


