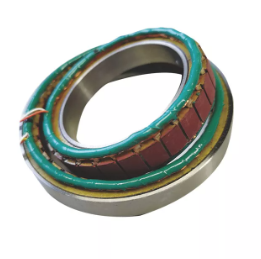
Los sistemas de control de movimiento de misión crítica llevan constantemente el hardware a sus límites físicos absolutos. En sectores como el aeroespacial, la fabricación pesada y la ingeniería automotriz, los codificadores ópticos o magnéticos estándar fallan con frecuencia. Las fluctuaciones extremas de temperatura, los golpes mecánicos severos y las vibraciones incesantes destruyen rápidamente los delicados componentes del sensor. Necesita una solución más dura.
Ingrese al solucionador. Esta alternativa analógica y robusta se basa completamente en principios probados de transformadores rotativos. Prospera inherentemente en entornos brutales donde los sensores digitales convencionales simplemente mueren. Los resolutores proporcionan datos continuos de posición absoluta sin discos de vidrio frágiles ni microelectrónica incorporada sensible.
Este artículo proporciona un desglose claro y centrado en la ingeniería de las topologías de resolución modernas y los factores de forma mecánicos. Exploraremos arquitecturas eléctricas internas y realidades de integración mecánica. Aprenderá a evaluar minuciosamente estos robustos dispositivos. En última instancia, esta guía ayuda a los integradores de sistemas a especificar el componente exacto que coincida con sus limitaciones ambientales y de precisión únicas.
Conclusiones clave
Un solucionador sin escobillas es el estándar de la industria para minimizar el mantenimiento al eliminar los puntos de desgaste mecánico entre el rotor y el estator.
Los solucionadores de reluctancia variable ofrecen un diseño de rotor pasivo extremadamente robusto, ideal para aplicaciones de alta velocidad y con espacio limitado.
Los solucionadores de doble velocidad proporcionan la precisión absoluta mejorada necesaria para los sistemas de orientación aeroespacial y CNC de precisión.
La elección entre un Housed Resolver y una unidad sin marco dicta su flujo de trabajo de integración mecánica, lo que afecta tanto el tiempo de ensamblaje como el sellado ambiental.
Criterios de referencia: cuándo evaluar un solucionador sobre un codificador
Los ingenieros suelen utilizar codificadores ópticos para el control de movimiento estándar. Sin embargo, los entornos exigentes exponen rápidamente las limitaciones de la tecnología óptica. Debe evaluar un resolutor cuando las condiciones operativas superen los umbrales industriales estándar.
Tolerancia ambiental
Los resolutores resisten inherentemente variaciones extremas de temperatura. La mayoría de las unidades estándar funcionan perfectamente desde -55°C hasta +200°C. Los codificadores ópticos suelen fallar en estos extremos a medida que sus componentes LED internos se degradan. Además, los resolutores ignoran la contaminación por partículas pesadas. Sensores ópticos ciegos de aceite, suciedad y condensación. Los solucionadores utilizan acoplamiento magnético, por lo que los contaminantes no magnéticos nunca interrumpen la salida de su señal.
Resistencia a vibraciones y golpes
Los cálculos del tiempo medio entre fallas (MTBF) favorecen en gran medida a los resolutores en entornos de alta vibración. Los codificadores ópticos se basan en frágiles discos de vidrio o plástico. Un impacto fuerte rompe estos discos instantáneamente. Los resolutores constan enteramente de devanados de cobre y núcleos de acero laminado. Carecen de electrónica a bordo. Este diseño puramente electromecánico mejora drásticamente la confiabilidad en prensas de estampado, equipos de minería y motores a reacción.
Confiabilidad de la señal
Los resolutores generan señales continuas analógicas absolutas. Recibirá una salida de voltaje puro sinusoidal y coseno. Esta naturaleza analógica evita la pérdida de posición durante ciclos de energía repentinos. Cuando restablece la energía, el resolutor informa inmediatamente la posición absoluta correcta. Nunca necesitará una secuencia de referencia para restablecer la ubicación del eje del motor.
Arquitecturas eléctricas centrales
Seleccionar el mecanismo interno correcto dicta el límite de rendimiento de su aplicación. Los fabricantes diseñan diferentes arquitecturas eléctricas para resolver desafíos específicos de control de movimiento. Los clasificamos en tres categorías principales.
Resolución sin escobillas
Los primeros diseños de resolutores utilizaban anillos colectores y escobillas para transmitir señales eléctricas. Estos puntos de contacto físico crearon fricción y finalmente se desgastaron. el moderno Brushless Resolver resuelve este problema por completo.
Mecanismo: Este diseño utiliza un transformador giratorio dedicado. Pasa magnéticamente la señal de excitación de alta frecuencia al rotor giratorio. Requiere cero contacto físico. Luego, el rotor induce las señales seno y coseno correspondientes de regreso a los devanados del estator.
Ventaja principal: Elimina la fricción y el desgaste por contacto. Esta drástica reducción de la degradación mecánica aumenta exponencialmente la vida útil operativa. Obtendrá una confiabilidad excepcional en aplicaciones de servicio continuo donde el tiempo de inactividad es inaceptable.
Caso de uso típico: Los ingenieros especifican en gran medida modelos sin escobillas para servomotores industriales estándar. También los encontrará conduciendo motores de tracción de vehículos eléctricos (EV) y accionando articulaciones robóticas de alta resistencia.
Resolvedor de reluctancia variable
Cuando las aplicaciones exigen velocidades increíblemente altas o espacios extremadamente compactos, los diseños estándar sin escobillas se vuelven demasiado voluminosos. El Variable Reluctance Resolver proporciona una alternativa elegante y simplificada.
Mecanismo: Esta arquitectura presenta un rotor dentado completamente pasivo. El rotor no contiene absolutamente ningún devanado de cobre. En cambio, los fabricantes colocan tanto los devanados de excitación primarios como los devanados seno/coseno secundarios completamente en el estator. A medida que gira el rotor metálico de forma especial, sus dientes lobulados varían la reluctancia magnética entre los devanados.
Ventaja principal: Ofrece un perfil significativamente más delgado. La ausencia de devanados del rotor simplifica drásticamente la fabricación y equilibra perfectamente el eje. Esto permite que el resolutor funcione a RPM excepcionalmente altas. Muchos modelos superan las 100.000 RPM sin correr el riesgo de degradación estructural o expansión del rotor.
Caso de uso típico: Dominan las operaciones de husillo de alta velocidad en el mecanizado CNC. También encajan perfectamente en transmisiones híbridas-eléctricas compactas donde el espacio axial sigue siendo limitado.
Resolución de doble velocidad (multivelocidad)
Los resolutores estándar proporcionan una posición absoluta dentro de una revolución mecánica, pero su precisión angular rara vez coincide con los codificadores ópticos de alta gama. El Dual Speed Resolver cierra esta brecha de precisión.
Mecanismo: Esta compleja unidad incorpora dos conjuntos distintos de devanados dentro de un solo conjunto. Contiene un conjunto de 1 velocidad para rastrear la posición absoluta. También contiene un conjunto de múltiples velocidades (a menudo 16, 32 o 64 polos) para generar datos incrementales de alta resolución. El sistema combina eléctricamente ambas salidas.
Ventaja principal: reduce drásticamente el error angular. El engranaje eléctrico de varias velocidades promedia las pequeñas imperfecciones mecánicas de fabricación. Ofrece niveles de precisión que rivalizan con los codificadores de precisión y, al mismo tiempo, mantiene una durabilidad absoluta del resolutor.
Caso de uso típico: los ve desplegados en pedestales de radar militares. Los sistemas de cardán aeroespaciales y las máquinas herramienta de alta precisión dependen en gran medida de arquitecturas de doble velocidad para apuntar en segundos de arco.
Factores de forma mecánicos: realidades de integración
La arquitectura eléctrica dicta el rendimiento de la señal. El factor de forma mecánico dicta su flujo de trabajo de integración. Debe hacer coincidir el diseño físico con sus capacidades de fabricación y necesidades de sellado ambiental.
Resolución alojada
A Housed Resolver se parece mucho a un codificador industrial tradicional desde el exterior. Prioriza la facilidad de instalación sobre el tamaño.
Diseño: El fabricante lo suministra completamente encerrado en una carcasa metálica resistente. Incluye sus propios rodamientos internos y un eje giratorio dedicado.
Criterios de evaluación: Este estilo es ideal para modernizaciones o reemplazos directos. Si su entorno requiere clasificaciones IP externas específicas (como IP67 para lavado), necesita una unidad alojada. La carcasa protege directamente los devanados internos.
Compensación: el recinto añade volumen y peso significativos. Además, debe alinear cuidadosamente el eje del resolutor con el eje del motor. Los ingenieros suelen utilizar acoplamientos flexibles para evitar que cargas radiales o axiales pesadas destruyan los cojinetes internos del resolver.
Resolución sin marco
Los diseños modernos de motores OEM priorizan la reducción de peso y las dimensiones compactas. Los diseños sin marco satisfacen exactamente esta necesidad al eliminar el hardware redundante.
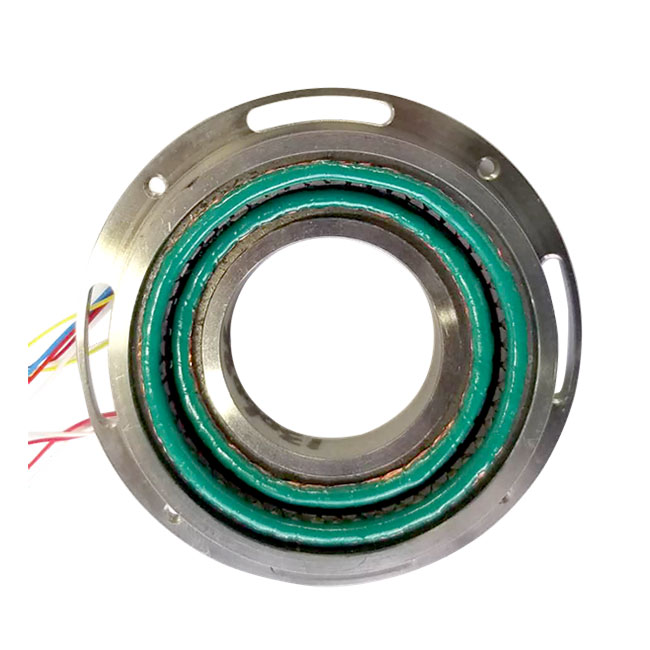
Diseño: El fabricante suministra el resolver como dos componentes completamente separados. Recibirá un anillo de rotor desnudo y un anillo de estator desnudo. Los integra directamente dentro del conjunto principal del motor anfitrión.
Criterios de evaluación: este enfoque elimina rodamientos, carcasas externas y acoplamientos flexibles redundantes. Ahorra peso crítico y reduce la longitud axial total del conjunto del motor. Es estrictamente preferido para sistemas integrados.
Compensación: La carga de la instalación pasa completamente al integrador. Debe mantener estrictas tolerancias de fabricación. Es obligatoria una concentricidad precisa entre el rotor y el estator. Si monta el rotor descentrado, introducirá una distorsión armónica severa en la señal posicional.
Marco de decisión de ingeniería: hacer coincidir el tipo con la aplicación
La especificación de un resolutor requiere equilibrar las restricciones mecánicas con los objetivos de rendimiento eléctrico. Siga este marco estructurado para reducir sus opciones rápidamente.
A continuación describimos los principales pasos de evaluación:
Tamaño versus capacidad de ensamblaje: elija un solucionador sin marco si necesita ahorros de peso OEM y tiene procesos de ensamblaje internos sólidos. Elija una unidad alojada si carece de capacidades de ensamblaje de sala blanca o herramientas de concentricidad precisas. Las unidades alojadas perdonan pequeñas desalineaciones de montaje.
Requisitos de RPM: Calcule la velocidad máxima de su motor. Predeterminado a arquitecturas de reluctancia variable para velocidades que exceden los límites de rodamientos mecánicos estándar. Los modelos sin escobillas funcionan bien a velocidades estándar, pero los modelos VR soportan fuerzas centrífugas extremas sin esfuerzo.
Precisión frente a presupuesto de hardware: especifique un resolver estándar sin escobillas de 1 velocidad para la conmutación general del motor. Proporciona una precisión adecuada para la mayoría de las aplicaciones. Escale a una unidad de doble velocidad solo cuando los presupuestos de errores del sistema requieran estrictamente una precisión de segundos de arco. Los modelos de dos velocidades requieren controladores más complejos.
Conversión de señal: verifique la compatibilidad con el convertidor de resolución a digital (RDC) de su unidad. Debe hacer coincidir la frecuencia de excitación y la relación de transformación específicas del resolutor con las especificaciones de hardware del RDC.
El siguiente cuadro resume cómo estas topologías se comparan con las métricas de ingeniería comunes.
| Resolver Topología |
Límite de velocidad (RPM) |
Precisión inherente |
Integración Complejidad |
Fuerza primaria |
| Estándar sin escobillas |
Medio a alto |
Estándar (~10-20 minutos de arco) |
Moderado |
Excelente vida útil, cero fricción. |
| Renuencia variable |
Extremadamente alto |
Estándar |
Bajo (rotor pasivo) |
Durabilidad de RPM ultraaltas |
| Doble velocidad |
Medio |
Excepcional (<1 arco-min) |
Alto (RDC complejo) |
Precisión a nivel de codificador |
Riesgos de implementación y consideraciones de implementación
Incluso el solucionador más resistente no podrá ofrecer un posicionamiento preciso si lo implementa incorrectamente. Los ingenieros suelen subestimar los matices analógicos de las señales del resolver. Debe gestionar de forma proactiva las interferencias electromagnéticas y las tolerancias físicas de montaje.
Cambio de fase y ajuste de excitación
Los solucionadores se basan en una señal de excitación de CA de alta frecuencia. La longitud física del cable y la impedancia intrínseca provocan un cambio de fase entre esta señal de excitación entrante y las salidas seno/coseno de retorno. Si este cambio se vuelve demasiado grande, el RDC no logra decodificar la posición con precisión. Debe abordar esta realidad durante la puesta en servicio. Mida siempre el cambio de fase con un osciloscopio. Requiere un ajuste cuidadoso en la interfaz de la unidad RDC para compensar los largos recorridos de cable.
Vulnerabilidades EMI/RFI
Los solucionadores emiten señales analógicas de bajo voltaje. Normalmente generan entre 2V y 7V RMS. Estas señales de bajo nivel viajan cerca de cables de motores de alta potencia que transportan cientos de amperios de corriente PWM que cambia rápidamente. Esta proximidad crea enormes riesgos de interferencia electromagnética (EMI). Hacemos hincapié en la absoluta necesidad de un cableado de par trenzado debidamente blindado. Debe proteger el par de excitación por separado de los pares seno/coseno. Siempre conecte a tierra el blindaje correctamente en el extremo del variador para proteger la integridad de la señal.
Tolerancias de montaje
Las unidades sin marco presentan distintos riesgos de instalación física. El espacio de aire entre el rotor y el estator determina en gran medida la calidad de la señal. Destacamos el riesgo de degradación de la señal si no se mantienen estrictamente las tolerancias del entrehierro. Un rotor excéntrico introduce variaciones de amplitud en las señales seno y coseno. Esto se traduce directamente en errores posicionales cíclicos. Debe utilizar plantillas de montaje de alta precisión. Siempre verifique el descentramiento del eje antes de asegurar el estator de forma permanente.
Conclusión
Los resolutores siguen siendo la opción indiscutible para el control del movimiento en entornos extremos. Al confiar en una inducción electromagnética robusta en lugar de una óptica frágil, garantizan que su maquinaria siga funcionando incluso en condiciones de calor, golpes y vibraciones extremas.
Hemos establecido que los diseños estándar sin escobillas manejan tareas industriales rutinarias, mientras que los modelos de reluctancia variable dominan las aplicaciones de alta velocidad. Para una precisión de orientación absoluta, las variantes de doble velocidad rivalizan con los delicados codificadores digitales. Recuerde siempre que el resolutor adecuado equilibra la robustez inherente con las capacidades de integración mecánica específicas de su equipo de ingeniería.
Audite su aplicación minuciosamente hoy. Trace sus rangos de temperatura exactos, niveles máximos de vibración y limitaciones de RPM máximas. Finalmente, consulte directamente con los ingenieros de aplicaciones de su fabricante para fijar las relaciones de transformación y los factores de forma mecánicos óptimos para su próxima construcción.
Preguntas frecuentes
P: ¿Se puede utilizar un Brushless Resolver como codificador absoluto?
R: Sí. Los resolutores de una sola velocidad proporcionan real información de posición absoluta dentro de una revolución mecánica completa. Debido a que generan relaciones de voltaje analógicas sinusoidales y coseno únicas para cada ángulo, nunca pierden su posición exacta ante una pérdida de energía. En este aspecto funcionan de forma idéntica a los encoders absolutos de una vuelta.
P: ¿Cuál es la diferencia entre un sincronizador y un resolutor?
R: La principal diferencia radica en la estructura del devanado de salida. Un sincronizador utiliza una salida de estator trifásico, generando señales separadas por 120 grados. Un resolutor utiliza una salida de estator de 2 fases, generando señales puras de seno y coseno separadas exactamente 90 grados. Los controladores digitales modernos generalmente prefieren señales de resolución bifásica.
P: ¿En qué se diferencia un solucionador de reluctancia variable de un solucionador sin escobillas tradicional?
R: Una unidad tradicional sin escobillas utiliza un transformador giratorio para pasar señales de excitación a los devanados activos del rotor. Una unidad de reluctancia variable elimina por completo los devanados del rotor. Se basa en un rotor metálico pasivo de forma especial. Realiza un seguimiento de la posición midiendo cómo los dientes del rotor giratorio alteran el flujo magnético entre los devanados fijos del estator.


